机器人对比 1 款机器人 · 最多 4 款
| 对比项目 | 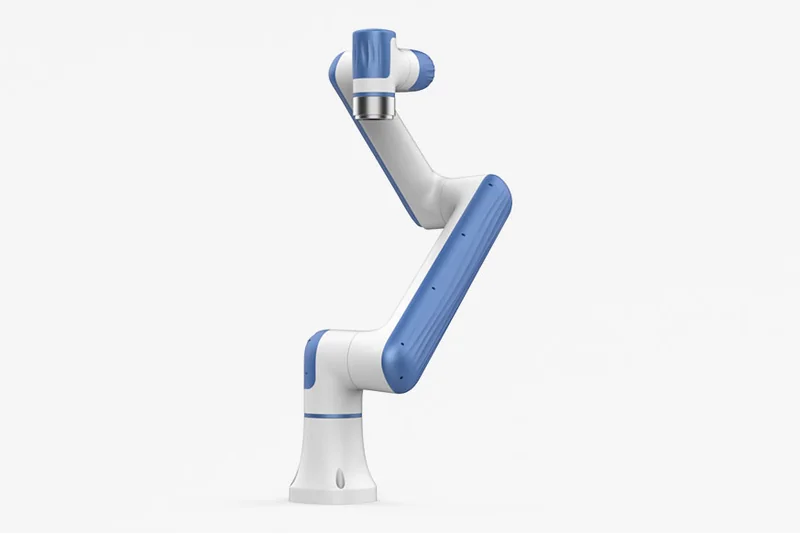 DOBOT 越疆 DOBOT Nova 5协作机器人 官方未公开固定售价;请向越疆获取人民币项目报价 |
|---|---|
| 基本信息 | |
| 定位/应用场景 | 理疗按摩、餐饮零售、轻型装配、商业自动化与教育;6 轴协作机器人,工作半径 850 mm,重复定位精度 ±0.05 mm |
| 发布时间 | 2022 |
| 国家 | 中国 |
| 型号别名 | Nova 5 |
| 产地 | 中国深圳 |
| 整机规格 | |
| 整机重量 (kg) | 14 |
| 身高/高度 (mm) | — |
| 材质/材料 | 铝合金与 ABS 工程塑料 |
| 噪音 (dB) | 70 |
| 体宽 (mm) | — |
| 折叠尺寸 (mm) | — |
| 移动方式 | — |
| 颜色 | — |
| 运动性能 | |
| 最大移动速度 (m/s) | 2 |
| 负载 (kg) | 5 |
| 关节峰值扭矩 (N·m) | — |
| 爬坡角度 (°) | — |
| 越障/台阶高度 (cm) | — |
| 跳跃能力 (m) | — |
| 自由度 | |
| 总自由度 (DOF) | 6 |
| 腰部自由度 (DOF) | — |
| 机械结构 | |
| 关节类型 | — |
| 关节编码器 | — |
| 关节运动空间 | J1 ±360°;J2 ±180°;J3 ±160°;J4/J5/J6 ±360°;各关节最高 100°/s |
| 传感器 | |
| 感知传感器 | 关节位置编码器;5 级碰撞检测保护,碰撞后 0.01 秒停止;末端 2 DI、2 DO 与 RS485 |
| 摄像头 | — |
| 激光雷达 | — |
| IMU | — |
| 避障感知 | — |
| 电池与续航 | |
| 电池容量 (Wh) | — |
| 续航时间 (h) | — |
| 充电时间 (h) | — |
| 电池电压 (V) | — |
| 供电电压 (V) | — |
| 热插拔电池 | — |
| 充电功率 (W) | — |
| 充电方式(有线/无线等) | — |
| 计算平台 | |
| 基础算力 | 控制器 200 × 120 × 55 mm、重 1.3 kg;30–60 V DC 输入;典型功耗 230 W、最大 770 W |
| 高算力模组 | — |
| 算力(TOPS) (TOPS) | — |
| 操作系统 | DobotStudio Pro;PC、Android 与 iOS 示教 |
| CPU核数 (核) | — |
| 安全与环境 | |
| 防护等级(IP) | 机械臂 IP54;控制器 IP20 |
| 工作温度 (°C) | 0–50 |
| 关节防夹 | — |
| 交互与通信 | |
| 通信 | 2 × 以太网(TCP/IP、Modbus TCP)、2 × USB、1 × RS485(Modbus RTU);控制器 8 DI/8 DO/2 AI/2 AO |
| 麦克风 | — |
| 扬声器 | — |
| 灯光配置 | — |
| 语音交互 | — |
| OTA升级 | — |
| 开发与扩展 | |
| 二次开发/SDK | 支持 Java、C++、C#、Python、ROS、MATLAB、LabVIEW 与 Android 示例/接口 |
| 扩展接口/背板 | — |
| 应用平台 | — |
| 商业信息 | |
| 保修期 (年) | — |