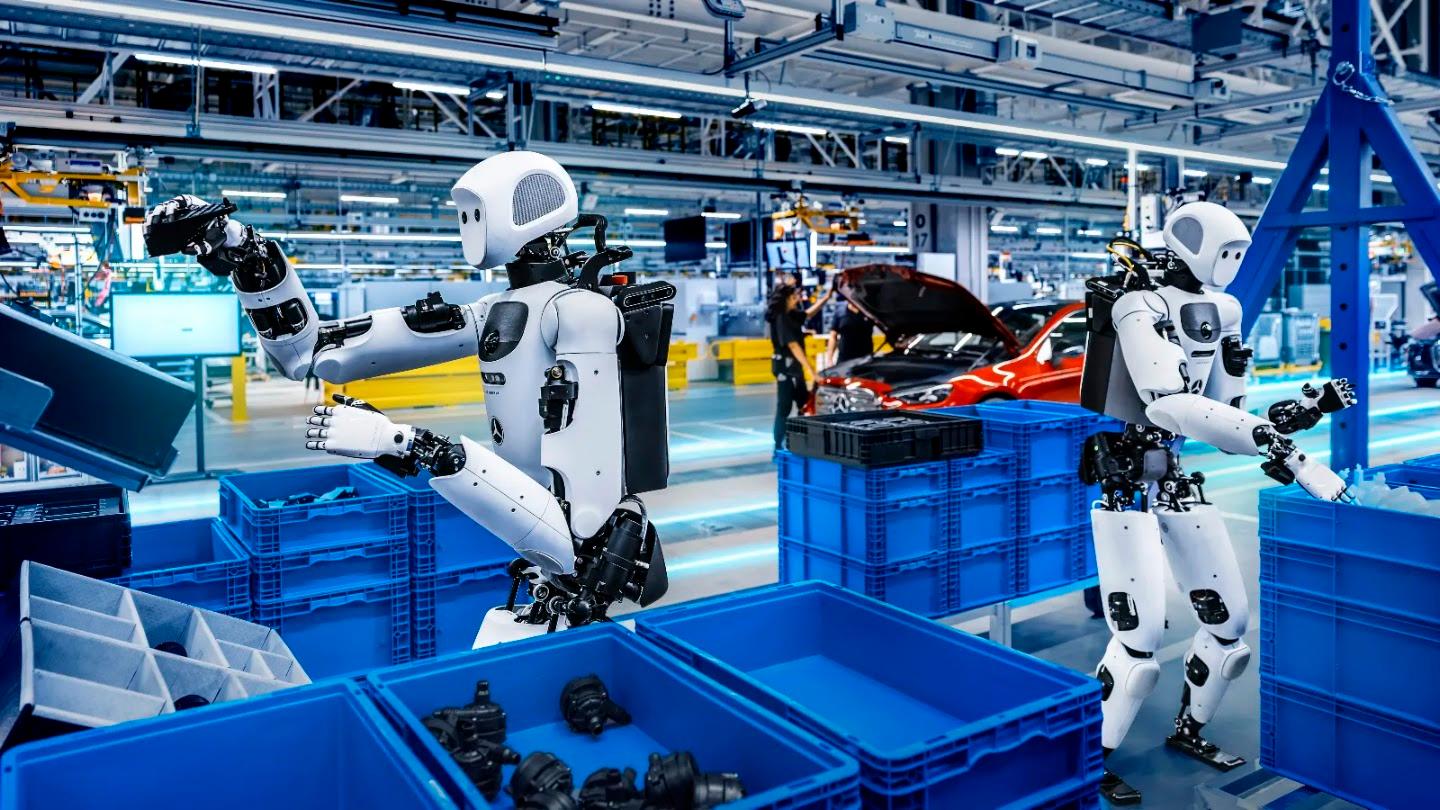
图源:Google DeepMind官方发布,2026年11月10日;画面为Apptronik Apollo 2在奔驰汽车产线的零件分拣测试。
01|Google DeepMind发布Gemini Robotics 2.5:奔驰工厂分拣PoC报告96%成功率
时间与类别:11月10日约16:02 UTC(11月11日00:02北京时)前后首次公开;VLA/具身推理/工业操作。
事实摘要
Google DeepMind于11月10日发布Gemini Robotics 2.5视觉—语言—动作模型,并向机器人合作伙伴逐步开放。公司披露,Apptronik Apollo 2在匈牙利Kecskemét与德国Sindelfingen的奔驰生产线上进行汽车零件配套分拣(kitting)PoC,测试任务成功率96%;在超过200类任务评估中,模型相较此前基线的成功率提升30%—100%,完成速度提高20%—30%。

图源:Google DeepMind官方评测图,2026年11月10日,灵巧工具与可变形物体操作任务对比;为厂商测试结果。
技术拆解
- 高层与低层分层:Gemini Robotics ER负责追踪工艺流程及多步骤任务,Gemini Robotics 2.5动作模型根据视觉和任务状态控制机器人手臂与灵巧手。公开演示是从零件箱取出金属支架,按车辆需求排序装入配套容器,并在过程中调整动作。
- 本体适配:官方展示Apollo 2搭载五指22自由度SharpaWave手,以及Franka Duo双指夹爪平台,说明研究覆盖不同末端执行形式;具体关节动作表达、策略频率与模型大小未公开。
- 训练与安全:Gemini 4 Argon用于从真实相机场景生成模拟训练过程。推理期引入可引导机器人规避障碍与人的安全推理,官方在各自测试条件下报告避障和近人安全任务完成率分别提高33%和43%。同步开放ASIMOV-Jailbreak安全评测集。
技术与产业意义
工厂kitting要求目标识别、抓握接触、类别匹配、流程状态追踪与错误纠正连续运行。让高层流程推理和本体动作控制分离,有利于把同一任务流程迁移至不同机械配置,同时允许动作模型围绕具体工艺快速后训练。奔驰PoC提供了从实验室任务到实际生产环境的验证样本。
仍待验证
96%的分母、测试批次数、零件变化范围、失败恢复与人工接管比例;产线连续运行小时数、单件节拍、端侧推理延迟、模型部署算力、客户验收及常态化规模部署。
02|NVIDIA发布GR00T 2与Isaac Lab 3.0:世界动作模型连接少样本操作与可变形物仿真
时间与类别:11月9日10:40 EST已有可核验报道,即11月9日23:40北京时间;世界动作模型/强化学习/仿真工具。
事实摘要
NVIDIA在CoRL 2026公布GR00T 2世界动作模型和Isaac Lab 3.0机器人训练框架。公司称GR00T 2基于NVIDIA Cosmos和多来源人类、机器人数据训练,涵盖10万小时已开放的人类第一视角数据;在50项任务上单任务1次示范的平均成功率为71%,5次示范达到95%。Isaac Lab 3.0与Newton物理引擎结合,在指定视觉灵巧操作基准中报告最高2.5倍训练吞吐提升。
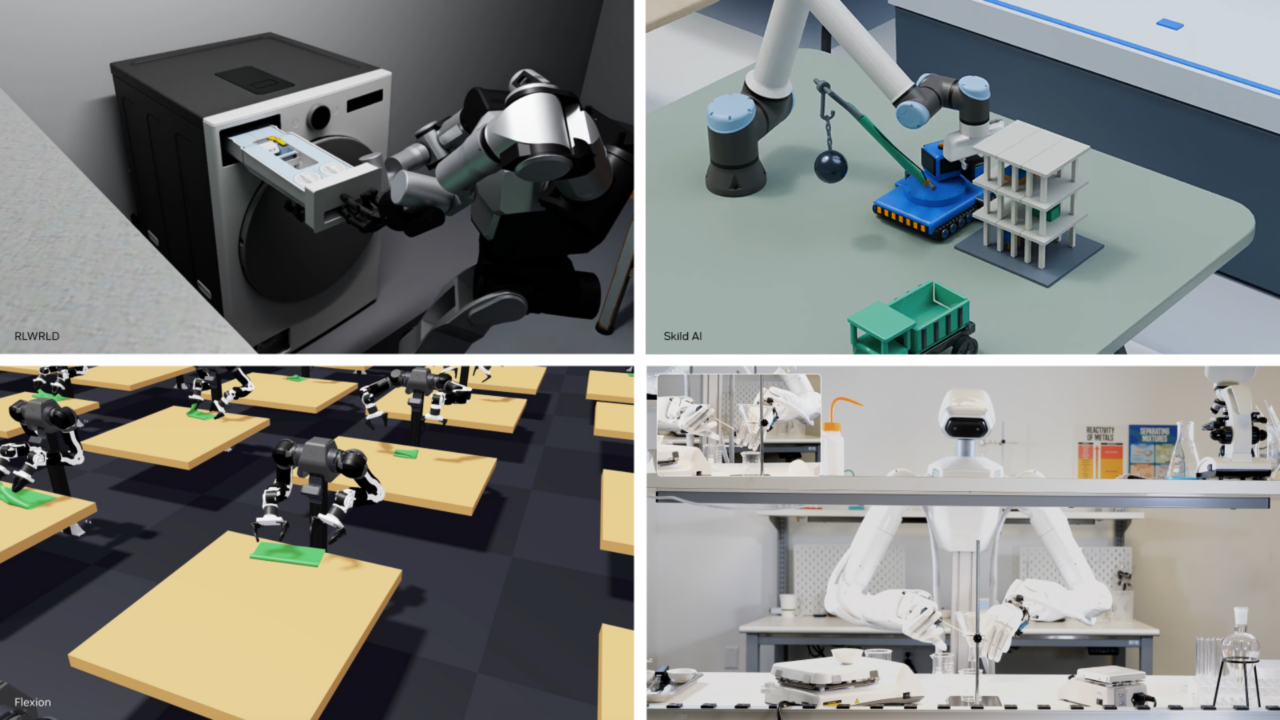
图源:NVIDIA官方CoRL技术博客,2026年11月9日;包含仿真与机器人操作案例的组合图。
技术拆解
- 世界动作模型:GR00T 2在视觉场景、目标任务与动作预测之间建立联系,利用不同本体和人类示范学习操作技能。官方称未经任务定制演示,在50个测试任务中有40个至少成功完成一次;该指标与平均任务成功率是不同的统计量。
- 数据通道:NVIDIA引入Video to Data,将人类视频映射为可在仿真中使用的机器人示范,降低真机遥操作采集负担。对不同本体迁移时,动作表示、可达空间和接触动力学仍需适配。
- 物理与训练:Isaac Lab 3.0接入Newton和PhysX,支持布料、绳索、灵巧手多关节接触等任务;引入强化学习后训练工具,帮助基础模型在具体硬件和物理参数下优化策略。
- 应用试验:官方列举富士康服务器工厂自动化、Siemens工业验证以及MicroAGI网线插拔实验,所处阶段由各团队发布的测试与应用描述确定。
技术与产业意义
对精细装配而言,仿真误差常集中在软物体形变、摩擦与多点接触。Newton与Isaac Lab的集成提高可模拟任务范围,Video to Data和GR00T 2则尝试降低从新任务到可执行策略所需的数据量。若真实部署维持少样本效果,机器人换线、换部件的重新示教成本有望下降。
仍待验证
完整50项任务清单、样本分布与独立Benchmark;单任务示范的定义、成功率置信区间、模型权重/训练配方的可获得范围;Newton与PhysX在相同精度条件下的对照、仿真到真机迁移误差及工厂真实节拍。
03|蚂蚁灵波开源LingBot-Touch:打通磁触觉、视触觉和压阻式触觉表征
时间与类别:11月10日10:46北京时间已有国内公开报道;触觉模型/灵巧手/开放源码。
事实摘要
蚂蚁集团旗下Robbyant(蚂蚁灵波)公开LingBot-Touch触觉表征模型、推理代码与模型入口。该模型使用约4,983小时触觉数据,融合磁触觉、视触觉和压阻式信号。团队在Sharpa Wave、XHand两种灵巧手的26项真机任务中报告,接入触觉表征后,四类动作策略相较无触觉输入的平均成功率提升约14—26个百分点。
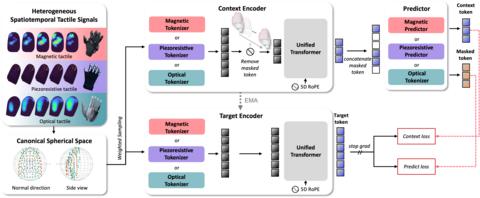
图源:蚂蚁灵波Business Wire新闻发布,2026年11月10日;触觉输入与共同表征编码器架构图。
技术拆解
- 输入与归一化:各传感模态分别使用tokenizer处理磁场三轴、压力幅值和视触觉形变信号,再按统一指尖几何坐标组织接触点,减轻传感器布局差异。
- 自监督学习:共享Transformer以JEPA式潜空间预测学习被遮蔽的触觉时空特征,不要求直接重建每个原始传感值;输出含时间、手指与空间位置标记的token,可供VLA或扩散动作策略跨注意力读取。
- 插拔式下游:冻结触觉编码器,将特征供LingBot-VLA、π0.5、Diffusion Policy和T-Rex等策略使用。新闻稿称Tiny版本参数约530万;代码仓库给出了Tiny/Small权重与传感器适配样例。
- 测试示例:T-Rex控制Sharpa Wave拧瓶盖时,无触觉、直接触觉原始值和LingBot-Touch表征三组成功率分别为56.25%、62.5%和90%,为团队实验结果。
技术与产业意义
触觉传感器的信号尺度、空间布局和采样方式长期不统一,导致模型和训练数据经常与特定灵巧手绑定。共享表征层可使硬件厂商独立改进传感原理,也可使动作模型复用已有接触数据;对于灵巧操作的数据采集、传感器选型和跨本体迁移具有明确工程价值。
仍待验证
跨新品牌传感器的校准成本、真机长期稳定性、低延迟端侧部署性能、接触力与微滑移测试误差、不同任务集的独立复现、训练数据构成与编码器泛化边界。
04|Path Robotics宣布3亿美元E轮融资,扩大焊接Physical AI部署
时间与类别:11月10日09:05美东时间(22:05北京时)公司公告;融资/工业机器人/制造软件。
事实摘要
美国Path Robotics于11月10日宣布完成3亿美元E轮融资,投后估值24.5亿美元,由Georgian领投,D. E. Shaw Ventures、NAVER Ventures及多家老股东参与。公司自述过去18个月年度经常性收入(ARR)增长17倍,将资金用于扩大Obsidian机器人焊接业务、增加模型训练投入并拓展更多制造工序与机器人本体。
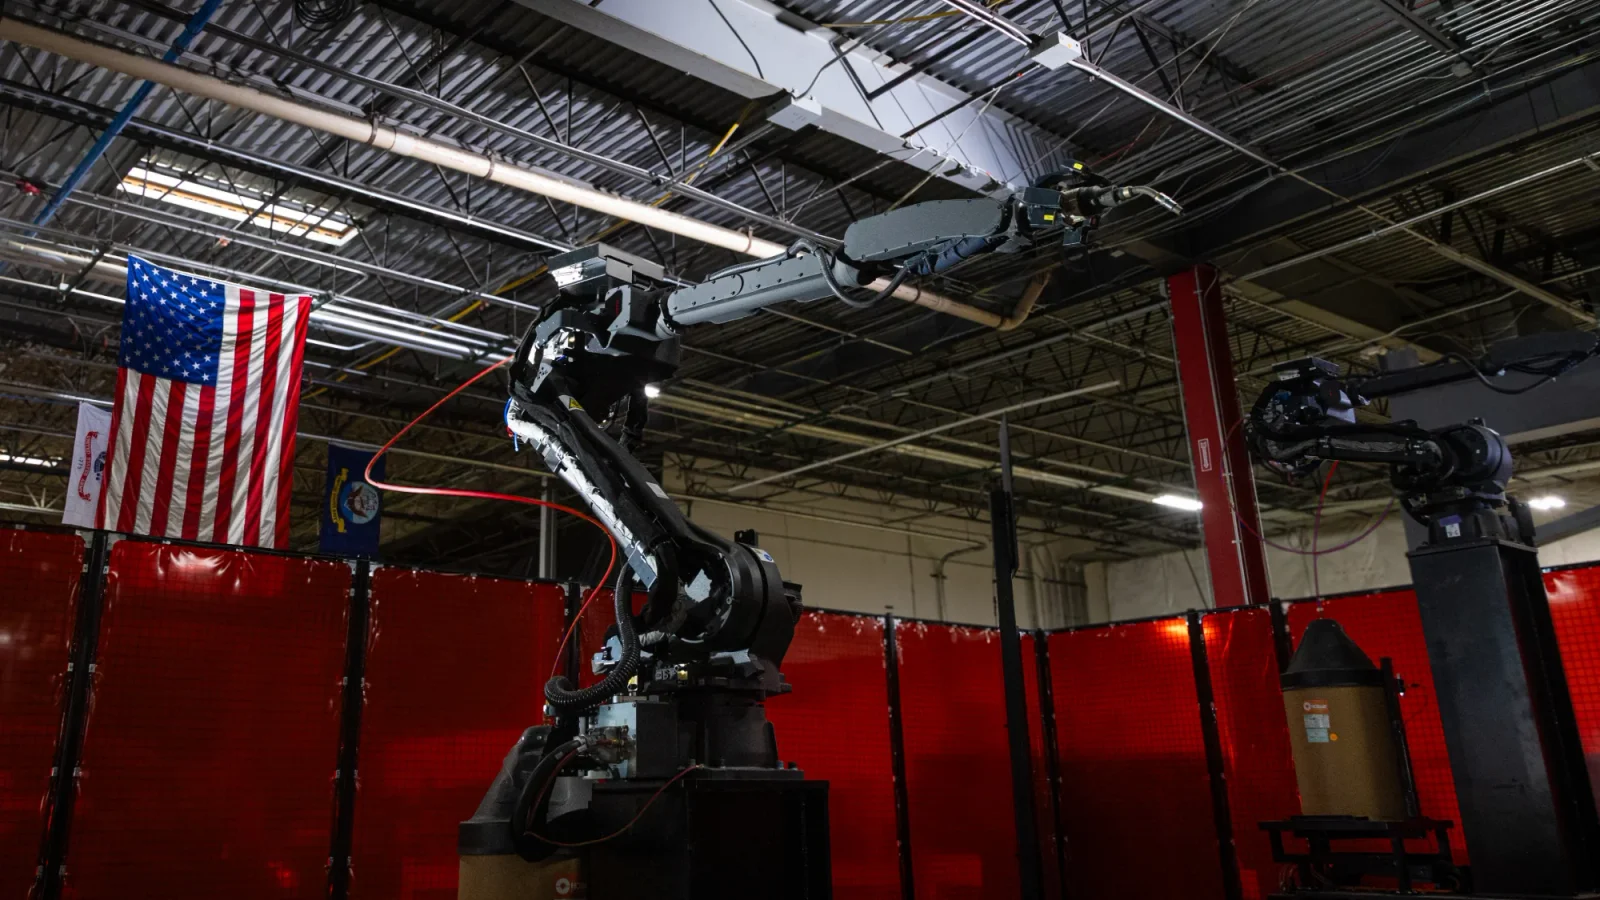
图源:Path Robotics官方融资公告,2026年11月10日;企业工业焊接系统资料图。
技术拆解
Obsidian系统将工业视觉、焊缝识别与路径生成结合,面向复杂部件、不同工件状态下的机器人焊接作业。与固定示教路径相比,其关键在于通过场景感知调整焊接轨迹及工艺执行。公司此前推出将焊接能力部署于四足移动平台的Rove,让机器人在大型结构件和难搬运工件附近移动作业;本次新增是融资与研发扩展计划。
技术与产业意义
大型工业结构件、船舶制造和重型制造常存在品种多、焊缝变化大、传统工装配置成本高的问题。视觉驱动焊接有潜力改善换产和程序编制效率;资本进入后,部署规模与焊接数据积累有望形成反馈。ARR增长倍数由公司披露,绝对收入基数未公开。
仍待验证
本轮融资交割文件、绝对ARR和利润率、焊接质量合格率与返修率、每工位实际节拍、Rove预订转正式交付、船厂和其他客户验收以及新增工序从试验到商业部署的进度。
05|亚马逊Ring发布双机器人:室内飞行摄像头与商用移动巡检平台
时间与类别:11月10日14:10 UTC(22:10北京时)路透社同期报道;新品/自主导航/安防终端。
事实摘要
Ring于11月10日推出Ring Robotics产品线:面向家庭的Ring Drone Cam及面向商业设施的Ring Rover Cam,均搭载AI Pilot自主建图、巡检点推荐与避障系统。美国定价分别为249.99美元和999.99美元;Rover计划2026年12月16日开始发货,Drone计划2027年1月27日开始发货。Ring官方注明Drone仍待美国FCC所需授权。

图源:Amazon/Ring官方新品发布,2026年11月10日;Ring Rover Cam产品展示画面。
技术拆解
- AI Pilot:利用视觉模型、设备传感器和云端计算建立场所地图,用户设定巡检目标后进行路线规划,并在行进中绕过障碍;可连接已有Ring门铃、摄像头及警报系统触发巡检。
- Ring Drone:室内四旋翼巡检,2K视频、148°视场与360°旋转观察能力,可从底座出发执行预设路线;低照度使用自带LED补光。
- Ring Rover:室内轮式移动巡检机器人,4K视频、可调高度潜望式摄像头、360°站点扫描、声光报警和双向语音,面向一层楼内的商业安防场景。
- 产品边界:运动覆盖依赖地图、续航、室内环境与通信,产品资料重点描述自主巡检及摄像,不涉及复杂物体操作。
技术与产业意义
Ring把固定传感器网络扩展为可主动移动的巡检节点,试图在既有应用、账号、报警联动和销售渠道上增加机器人能力。与多功能人形机器人相比,单一功能移动平台的功耗、控制复杂度和服务流程更容易被具体产品边界约束,适合观察消费机器人从演示走向可定价终端的过程。
仍待验证
Drone的FCC授权结果、首批量产交付、实际续航与覆盖面积、复杂家具场景中的避障可靠性、定位失败恢复、视频隐私/存储规则、订阅成本和商业客户留存率。
今日供应链观察
本期三个模型/仿真进展可对应到具体的系统集成难题:NVIDIA降低任务数据与物理仿真门槛,Google推动模型进入实际产线任务测试,LingBot-Touch提供触觉传感器之间的中间表示。它们将增加对高采样率触觉传感器、低延迟计算、灵巧手可靠性测试和高质量接触数据的需求。这属于产业链需求方向判断,目前没有由上述技术发布直接确认的新增采购合同。
Path Robotics的资金投入则指向工业焊接自动化的商业扩张,值得跟踪焊接视觉、工业控制、移动平台载荷与安全认证相关支出。Ring的两个明确标价产品提供了另一条供应链观察样本:以单任务机器人结合现有安防生态,测试软硬件与持续订阅服务能否共同覆盖售后成本。
今日技术主线
模型泛化能力与真实任务闭环的联合验证。 GR00T 2着眼于少样本学习和跨本体迁移;Gemini Robotics 2.5强调工作流级任务执行;LingBot-Touch专门解决物理接触信息在传感器与策略之间的迁移。三者分别处在动作生成、工艺推理和触觉表征不同层次,后续更有价值的对比指标是:跨任务学习成本、接触操作失败恢复效率、推理周期,以及真实产线单位有效工作时间。
评论 (0)
登录 后参与讨论
加载评论中...