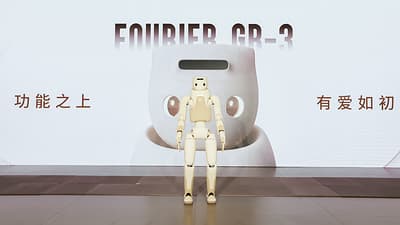
图源:傅利叶2025年8月6日官方新闻稿及照片。图中为已公开的GR-3,不是媒体报道的Meta/Fourier「Max」原型;截至本期未找到可核验的Max实机照片。
统计窗口:2026-10-31 08:00—2026-11-01 08:00(北京时间,Asia/Shanghai;左闭右开)
本期入选:1条。
01|媒体披露Meta与傅利叶联合开发Max人形原型;Meta称暂无销售计划
首披露时间:2026-10-31 09:00 PDT = 2026-11-01 00:00(北京时间);Reuters跟进于2026-10-31 16:13 UTC = 2026-11-01 00:13(北京时间)。属于本期24小时窗口。
The Information独家报道(知情人士)+报道中Meta发言人直接回应;Reuters转述并注明未能独立核验。不是两家厂商的联合官方发布,也不是已量产产品。

配图来源:傅利叶2025年8月官方GR-3产品新闻稿,非本项目原型照。报道方未公开可核验的Max实机照片,因此不以GR-3参数冒充Max。
事实摘要
据《The Information》10月31日报道,Meta与上海机器人企业傅利叶(Fourier)合作,约三个月内开发了内部称为「Max」的研究原型,并已于9月开始下一版Max 2研发;首台据称曾在8月向Meta部分员工内部展示。Meta发言人对报道表示,该合作以内部研究及实验为目的,目前没有销售这些设备的计划。 Reuters当天跟进,但表示无法立即独立核验该消息。报道首发日期是本期增量,原型在8月演示并不意味着10月31日才制作完成。
技术拆解
原型结构与参数——媒体报道,尚非厂商规格表
| 方面 | 《The Information》披露 | 证据边界 |
|---|---|---|
| 第一版本体 | 名称Max,高约1.5米、重约106磅(约48公斤) | 据知情人士;没有正式产品页或测试报告 |
| 端侧算力 | NVIDIA Jetson Thor | 报道提及;未给出功耗、算力配置或推理性能 |
| 动作控制 | 另有一套软件平台负责运动 | 控制网络、策略架构、动作频率未公开 |
| 交互硬件 | 胸部两只扬声器、可模拟表情的面部显示、五指手,可拾取小瓶子及玩具 | 示例为报道叙述,不等于通用抓取能力经过测试 |
| 交互设计要求 | 约5米语音识别、约3米手势识别、眼神交流与状态表达 | 设计要求,不是已经达到的可靠性/性能基准 |
| 第二版 | 报道称改进躯干、灵巧手,增加投影与辅助楼梯运动的传感器 | 在研方向,非已实现产品规格 |
从系统架构看,这一研发路线可能把成熟人形本体、执行器与运动控制层,同Meta的交互与AI模型研究相结合。其潜在难点不只在语言理解,还包括语音/手势/视觉感知 → 任务意图解释 → 运动规划 → 关节控制 → 安全反馈的跨层时延与稳定性。但目前没有已公开的Max网络结构图、VLA输入输出、训练数据、控制栈代码或可复现实验,不能断言它已经使用Muse、特定强化学习策略或端到端VLA。
作为历史背景、不是Max参数:傅利叶在2025年8月公开的GR-3产品资料显示,该机型标称身高165厘米、重量71公斤、55自由度,拥有语音、视觉、触觉交互方案。两者的已报道尺寸不同,且新原型做过机体调整,不应把GR-3的55自由度或其他参数填到Max产品字段。
技术与产业意义
若报道后续得到验证,这种合作说明大型AI平台可以先借助已掌握电机、减速器、整机集成、热管理与机械设计的机器人供应商快速建立实验本体,再聚焦具身模型、用户交互与任务数据闭环。Jetson Thor的报道也显示高算力端侧模块可能是研究样机的重要选型之一。
从产业角度看,可能受益的环节包括研究级人形本体、灵巧手、传感器、边缘计算、仿真与操作数据采集。但研究样机采购不等于量产采购,不能由本次报道推算傅利叶获得了确定金额订单、组件供应商新增收入或Meta商业化时间表。跨境研发涉及的进口、网络安全和数据合规还需依据实际物流、设备型号及适用规定分别判断。
仍待验证
- Meta与傅利叶是否公布联合技术说明、实机图片或演示视频;双方分工与IP归属。
- Max与Max 2的机械结构、关节总数、手部自由度、执行器、电池续航、芯片配置与整机成本。
- 语音/手势感知在环境噪声、遮挡与多用户条件下的实测准确率;任务成功率、推理延迟、人工接管、安全停机。
- 是否采用Muse、VLA、世界模型或强化学习;是否存在足够的真实数据与Sim-to-Real结果。
- 供应链实际采购、长期合作约束、客户部署、产品销售和量产安排(目前没有可靠证据)。
今日供应链观察
本期唯一入选事件属于研究原型与潜在供应链协作的媒体披露,尚无可以确认的新增商业订单、融资交割或批量交付。其产业意义在于可能把成熟机器人硬件研发与大型AI平台的交互算法研发进行分工,但缺乏公开的采购合同、BOM和出货记录,不能提前推演供应商收入。前期广泛检索到的执行器计划、仓储机器人长约及融资事件均发生在本期窗口之前,不再重复计入。
今日技术主线
交互意图到实体执行的系统集成。 报道中提及声音、手势、表情与五指抓取,说明家庭场景机器人研究需要联合考虑多模态感知、用户意图、任务规划与低层控制,而非单一语言模型能力。重要验证标准应是完整任务的成功率、失败恢复、交互延迟、安全性与长期运行表现;设计要求不是达标证据,内部演示也不等于真实客户使用。
评论 (0)
登录 后参与讨论
加载评论中...