
图源:AGIBOT官方新闻稿(2026-10-29),当天活动的AHA3硬件展示现场照片,不是历史产品形象。
统计窗口:2026年10月29日08:00—2026年10月30日08:00(北京时间,Asia/Shanghai)
本期入选:4条
01|智元发布Worken有效智能工时框架,展示AHA3与GO-3 Preview
首次披露:2026年10月29日,上海创新日;英文官方新闻稿10月29日05:33 ET(北京时间17:33)。

图源:智元官网10月29日原文,同日活动展示的Worken指标图。
事实摘要
智元机器人提出用于讨论机器人实际产出能力的 Worken(Effective Intelligent Work Hours,有效智能工时),并在活动中公布AHA3人形硬件平台、GO-3 Preview具身模型、WITA-Omni多模态交互模型及新一代灵巧手等。其重点从“生产或部署多少台机器人”转向“有多少有效工作由机器人自主完成”。智元官网原始公告。
需要明确新旧边界:G2 Max本体和部分负载指标此前已公开,不把10月29日的集中展示写成该产品首次问世;本期新增重点是Worken、AHA3细节、GO-3 Preview和Link-U OS 1.0等集中披露。
技术拆解
官方给出的概念性表达是:
Worken = 活跃机器人数量 × 自主工作时长 × 产出效率比
活跃数量不等于累计出货数量;自主工作时长不等于整机通电时长;产出效率比应与相同任务的基准产出比较。它是企业提出的评价框架,不是已经完成统一校准的行业标准。
AHA3将运动、交互和作业执行的硬件底层进行整合,涉及电机驱动、计算与Wi-Fi 6/5G连接;针对长时连续运行,厂商展示关节液冷及标称IP67防护关节。操作端展示OmniHand 3 Lite、OmniHand 3、OmniHand 3 Ultra和OmniPicker 3触觉夹爪。GO-3 Preview围绕 WRAM(World Reasoning Action Model) 将推理、结果预测与动作生成结合,厂商称其在RoboDojo、RoboTwin和RoboColiseum等评测取得领先结果,但本次公开材料不足以复核具体测试版本、任务集合和原始日志。官网技术说明。
技术与产业意义
如果统一记录“自主作业时长×合格产出”,机器人商业价值有望从展会动作、自由度及出货量转向可持续的生产绩效。对产业链而言,关节散热和防护、执行器、端侧计算、灵巧手和数据回流能力可能比单次动作峰值指标更重要。这并不代表厂商已经证明了跨场景可比性。
仍待验证
Worken在搬运、检验、客服等不同任务上的基准如何归一;人工协助如何折算;设备停机和质量损失如何计入;AHA3的功耗、负载与长期热性能;GO-3 Preview模型结构、数据规模、推理延迟、第三方Benchmark和真实工厂验收数据。Link-U OS宣布计划在2026年底前完全开源,目前不能等同于全部源码已经公开。
02|Maximo披露累计完成逾30万项光伏施工任务,Max 4.0按任务计费
首次披露:2026年10月29日08:00 ET(北京时间20:00)。

图源:Future Timeline 2026年4月历史报道,展示Maximo安装太阳能组件的实际场景;并非10月29日现场新照片。当天公告图文页。
事实摘要
Maximo Robotics表示,其在美国光伏工地按任务计费的机器人系统累计完成超过300,000项施工任务,并称与Max 4.0机器人协同的施工团队单位人时产出为纯人工方式的2.5倍。公司称项目覆盖六家大型EPC承包商,运营地区包括加利福尼亚、伊利诺伊、堪萨斯、路易斯安那、纽约、得州及华盛顿州。项目伙伴Primoris Renewables在公告中介绍了双方的现场合作。Maximo官方公告。
Maximo早在2026年3月披露100MW光伏安装里程碑,8月报道中提及超过18万个组件;本次新增是30万项任务的累计口径及Max 4.0绩效声明,不是首次实现机器人安装光伏板。3月历史公告。
技术拆解
Max 4.0公开架构分为 Cortex(视觉与规划模型)、Form(任务专用移动机器人及工装)、IQ(车队运营分析和持续训练)。机器人在施工现场完成组件感知、抓取、转运与定位放置;每次任务记录可用于追踪性能、维护及后续模型改进。户外工地仍需处理地形、光照、人员与施工机械动态干扰。系统说明。
技术与产业意义
按完成任务计费的RaaS,使商业评价与合格组件安装数量和实际作业节拍更加直接相关。它也是物理AI进入传统重型工地、而非仅在工厂固定场景中应用的案例。对供应链而言,户外移动底盘、重载执行器、视觉定位、工装、通信及维保服务都是关键环节。
仍待验证
“30万项任务”的定义、可验收与返工比例、不同工地效率分布、独立第三方对2.5倍效率的复核、设备可用率、人工辅助强度及每任务成本。公告提到2027年潜在新增300万项任务和1.5GW安装需求,应视为预期管线而非已完成合同或交付。
03|YYForce公布新加坡两家酒店11台服务机器人及24个月商业协议
首次披露:2026年10月29日16:10 ET(北京时间10月30日04:10),在本期统计窗口内。
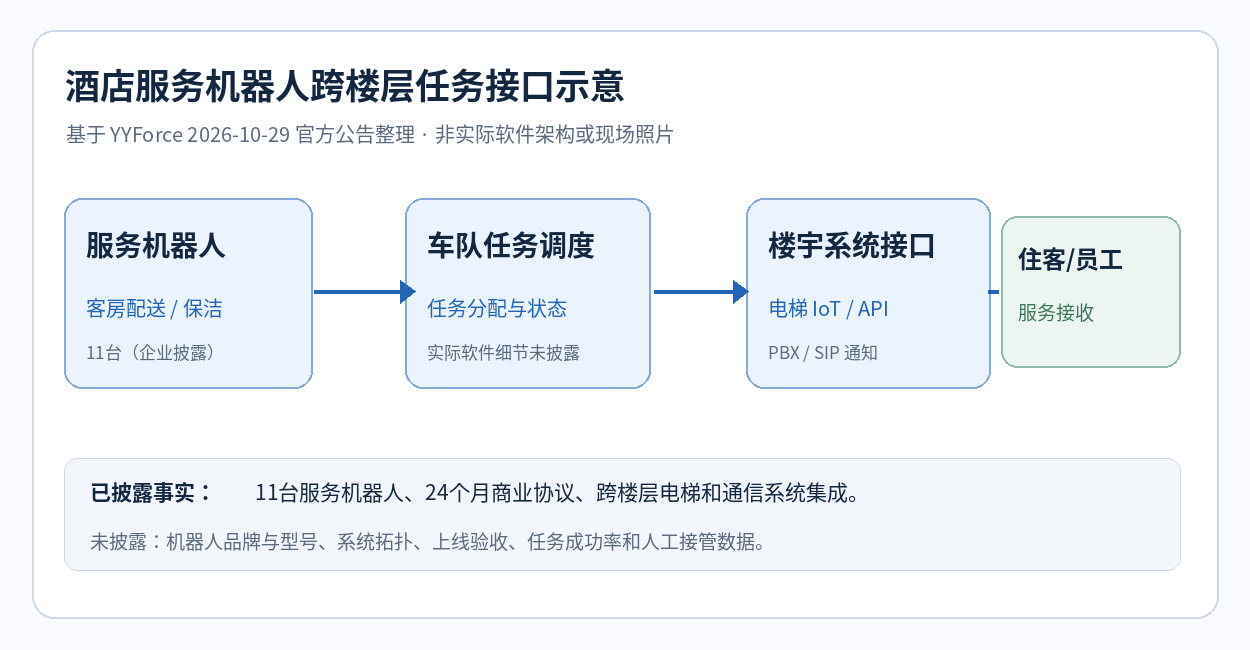
图源:本日报依据YYForce 2026年10月29日公告绘制的概念示意,非厂商架构图、非现场照片。
事实摘要
YYForce宣布,在新加坡Novotel Singapore on Stevens与Mercure Singapore on Stevens综合酒店项目部署11台自主服务机器人,商业协议期限24个月。任务范围包括酒店内部物流、客房配送、跨楼层运输与服务通知。企业称将通过电梯IoT/API以及酒店PBX/SIP通信系统连接机器人和酒店流程。官方新闻稿。
YYForce与上述酒店的合作早在10月13日公布,当时强调规划部署,尚未开始;本期新增的是11台规模及24个月协议和企业关于商业部署的进一步声明。不能将10月29日写成双方首次签约,也不能将这11台服务机器人误写为11台具备独立客房清洁能力的人形机器人。10月13日原始合作公告。
技术拆解
多楼层酒店配送不仅需要AMR室内定位和路径规划,更需要电梯呼叫与状态回传、跨楼层地图切换、楼宇网络连通性、PBX/SIP住客通知及机器人车队调度。任何一个接口不可用,都可能导致递送失败或人工接管。本次披露了接口类别,但未提供具体机器人型号、感知设备清单、地图技术或调度算法,不能擅自认定其使用了某种SLAM模型。
技术与产业意义
具名酒店、明确设备数量和合同期限,使项目比抽象的“落地场景”更容易追踪。但RaaS价值仍要看交付完成率、人员节省、运维与客诉,而不仅是台数。酒店此前提出的约10%成本节省属于预测,不是已实现绩效。
仍待验证
11台是否全部抵达现场并完成验收、型号配置、单日成功配送次数、跨楼层通行率、人工接管频率、机器人可用率及合同金额。官方用语“商业部署”并未提供足以确认各设备已经稳定运行的独立数据。
04|大疆为ROMO 2正式开放Local Data Mode:导航与避障可在离线状态运行
首次披露:2026年10月29日08:00 ET(北京时间20:00),宣布开始开放该模式。
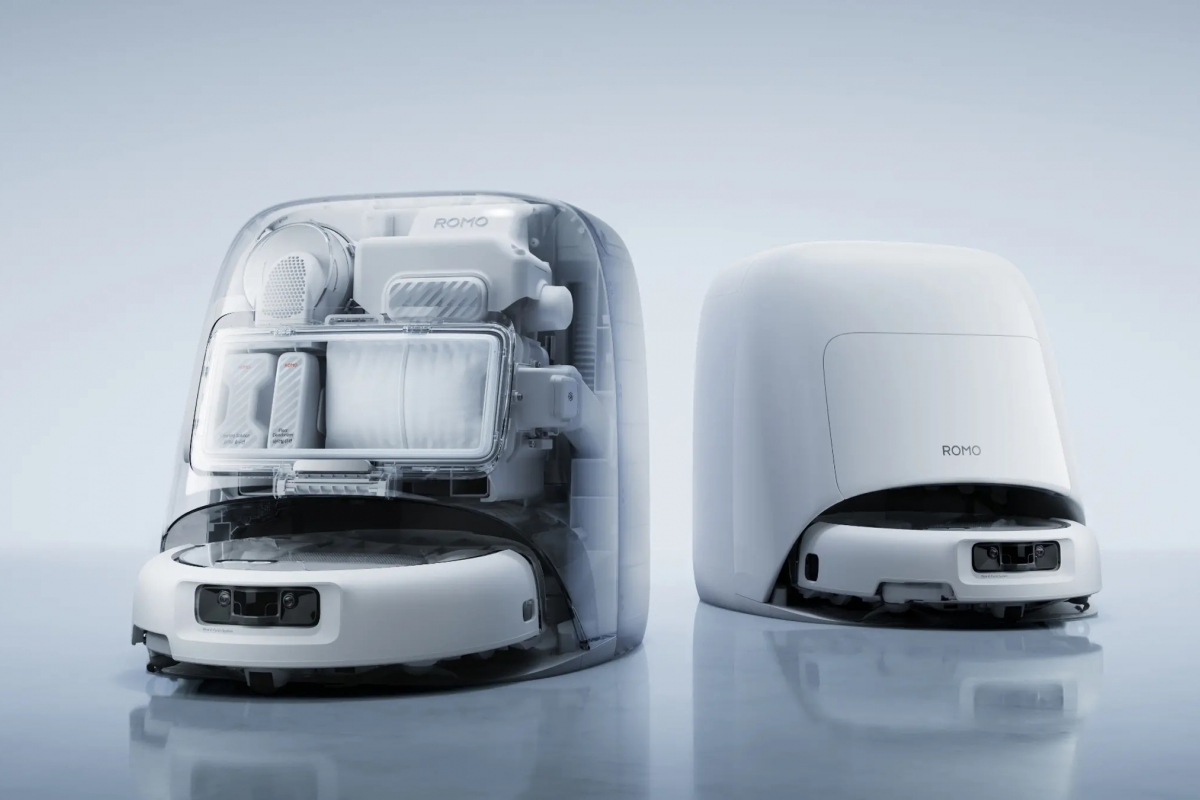
图源:Geeknetic 2026年9月ROMO 2历史产品报道,为旧产品图;本次新增是本地数据模式正式可用,并非10月29日首次发布ROMO 2本体。大疆10月29日公告。
事实摘要
DJI称,ROMO 2用户更新到支持的固件后,可在DJI Home应用内开启Local Data Mode,之后地图、图像及导航避障所需信息在本地存储与处理,导航、避障、清洁和回充可在离线状态下使用。DJI此前在2026年9月ROMO 2产品推出时已预告第四季度提供该模式,本期新增是正式开放,不是技术概念首次提出。10月29日发布|9月历史发布。
技术拆解
这是一种数据流与访问控制机制的更新:启用后,核心地图和障碍信息不再依赖上传云端完成常规任务,设备本地感知、路径规划与运动控制继续运行。DJI还公布Matter智能家居兼容、应用访问控制、图像自动删除选项及相关安全认证。需注意厂商说明初次设置时ROMO 2仍有联网步骤;本地模式也不等于所有智能家居集成功能在断网后保持相同表现。
技术与产业意义
随着家庭机器人搭载摄像头、语音与室内空间地图,端侧运行和数据边界开始成为与吸力、续航同等需要核验的产品指标。隐私敏感场景中的家庭机器人和未来服务机器人,也会面临类似的离线任务能力评估。
仍待验证
更新的地区/设备覆盖率、真实离线网络抓包结果、首次配网/数据擦除流程、云服务功能在断网时的差异、兼容的Matter控制功能,以及安全审计的适用固件范围。上述厂商声明尚需独立测试验证。
今日供应链观察
散热、防护与端侧算力,正在和稳定运营一起成为关键系统指标。 智元展示的关节液冷与IP67关节,体现机器人进入持续作业场景后对电机、驱动器、密封与热管理提出的新需求;Maximo的光伏施工任务则要求移动底盘、机械臂、视觉和现场工装可靠协同;酒店服务机器人更依赖楼宇API和运营维护接口;大疆的离线模式强调本地处理与数据安全。四个案例来自不同赛道,尚无证据显示它们共享供应商或产品方案。
今日技术主线
由“机器人的硬件与模型参数”走向“可计量的有效工作与交付”。 Worken尝试定义作业绩效的评价语言,Maximo按完成任务计费,YYForce使用具名酒店与合同期限建立部署轨迹,而ROMO 2把断网条件下的任务可用性变成明确功能。后续最有价值的横向比较指标是合格任务数、任务成功率、自主工作占比、人工接管时间、设备可用率、单任务成本,以及隐私和安全边界。
评论 (0)
登录 后参与讨论
加载评论中...