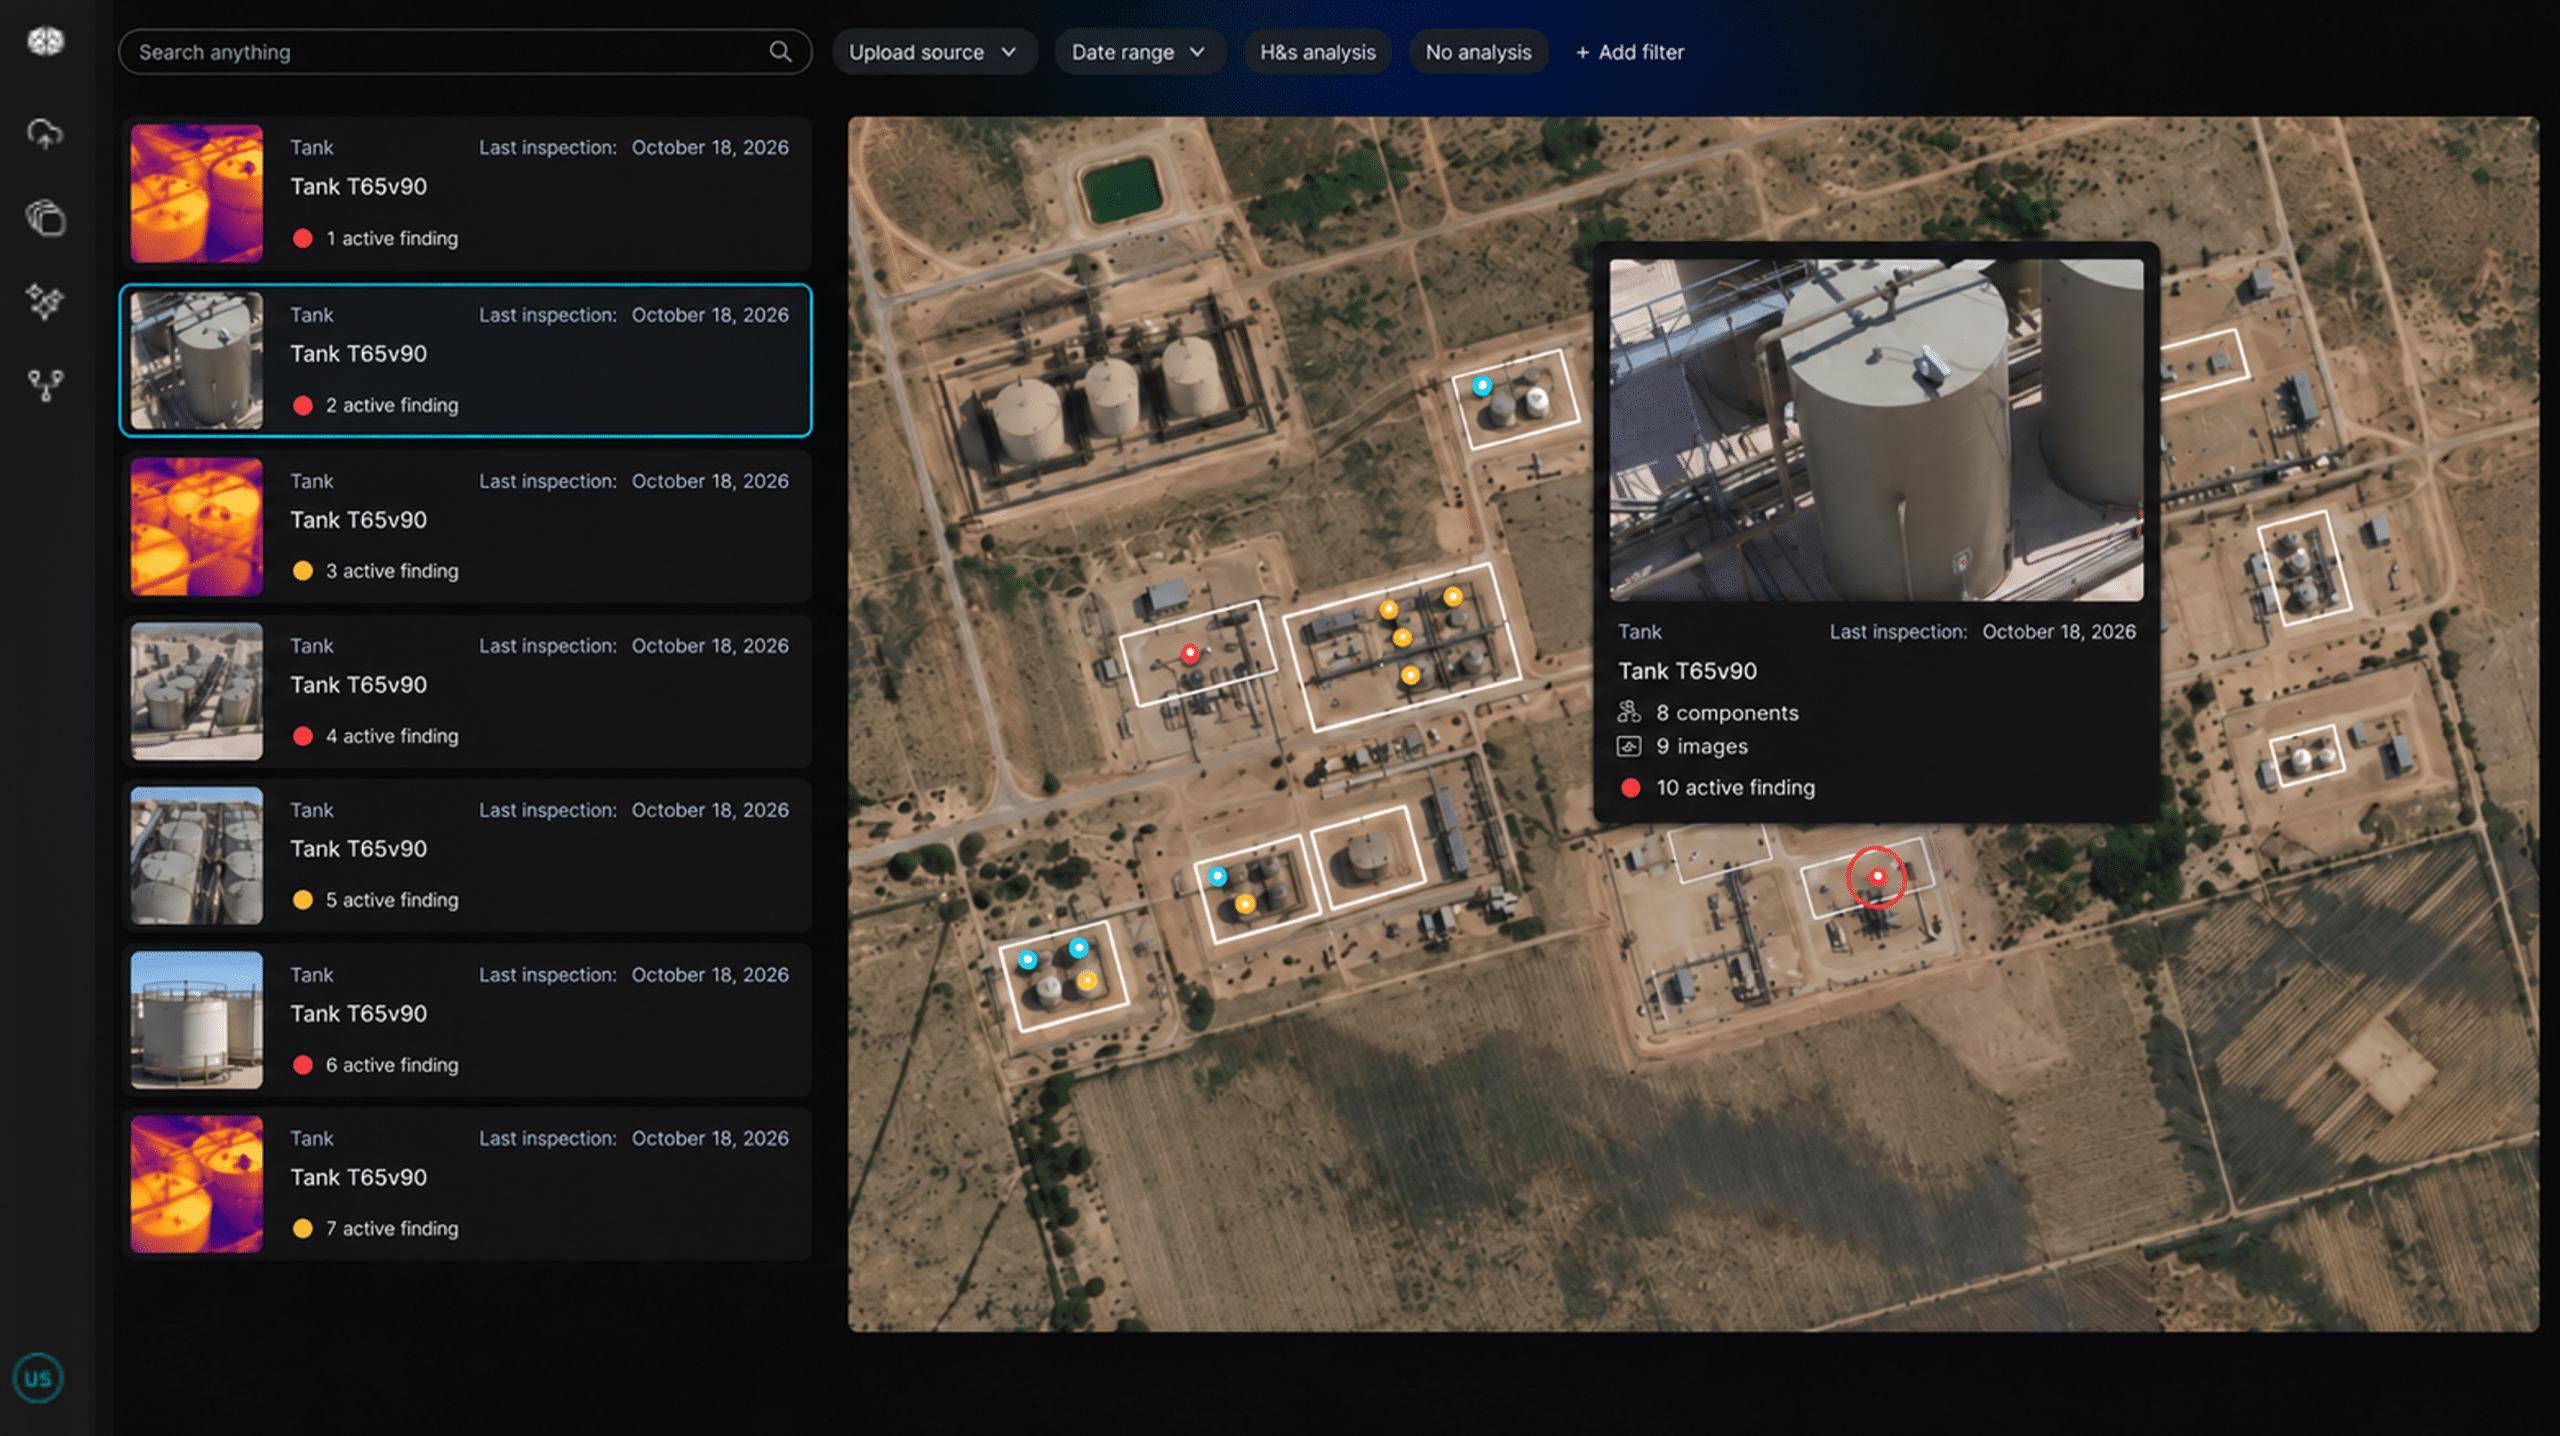
图源:Percepto Axion官方产品页,2026年10月公开的Axion界面示意。
01|Machenta获4000万美元种子轮,推出“单次示范”机器人学习架构
首次披露: 2026-10-27(英国当地日期)
类别: 融资、机器人基础模型、仿真训练、跨本体学习
证据: Machenta同日技术博客、官方网站融资信息;Business Insider、Tech Funding News报道。
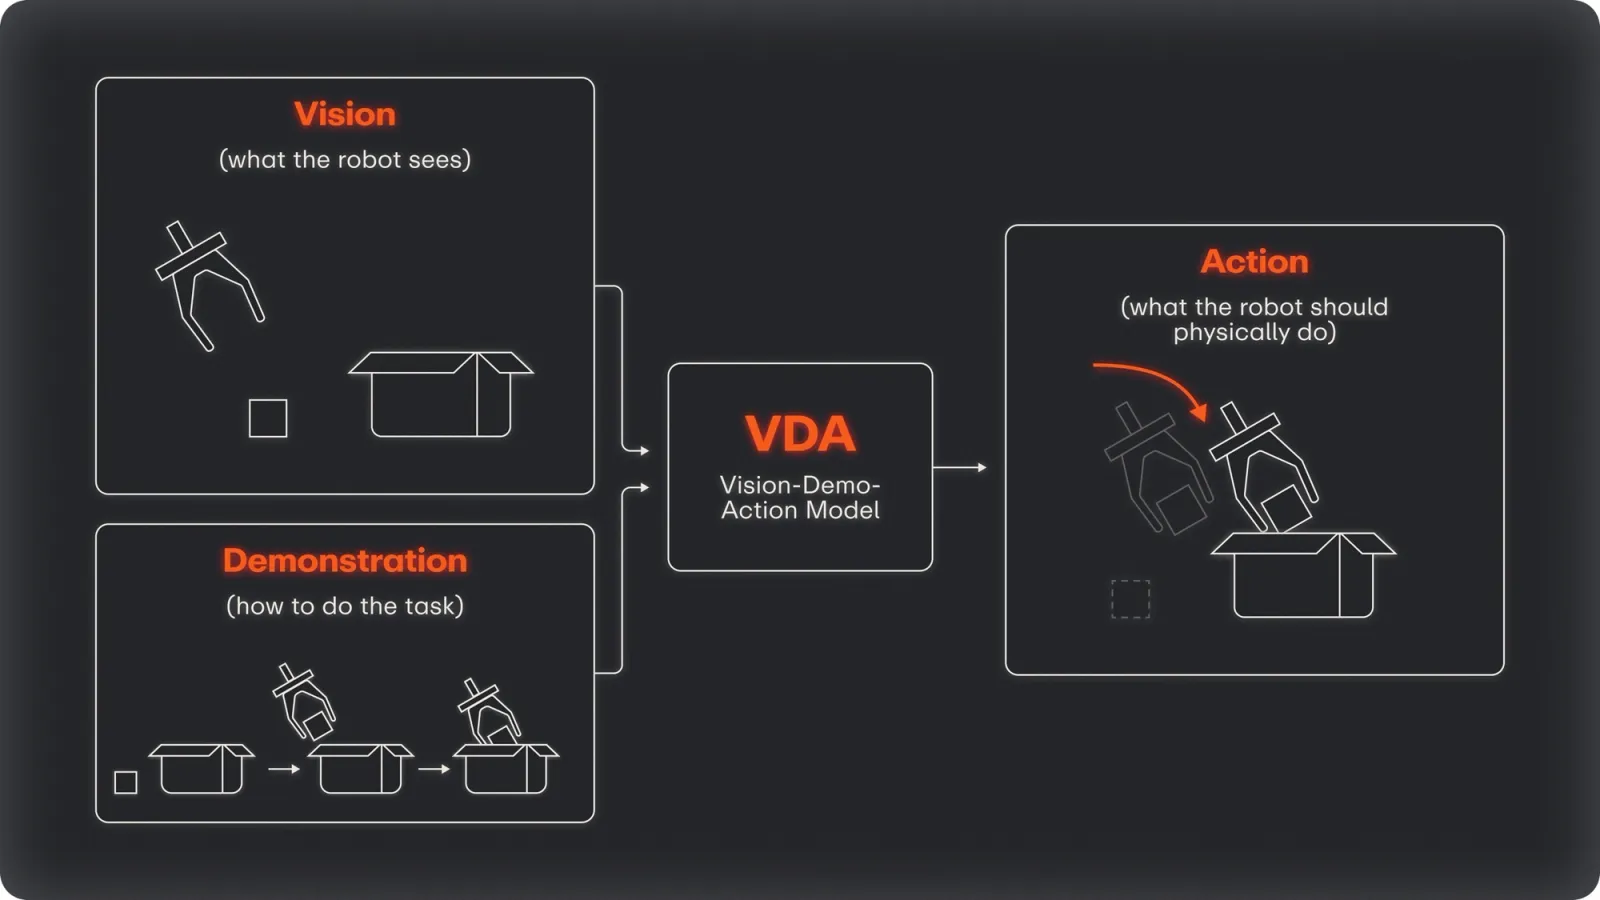
图源:Machenta官方技术博客《Introducing Instant Robot Learning》,其中的Vision-Demo-Action原始架构图。
事实摘要
英国机器人学习初创企业Machenta公布4000万美元种子轮融资,由Creandum和Union Square Ventures联合领投。团队由帝国理工学院的Edward Johns与Vitalis Vosylius创立。公司同步介绍Vision-Demo-Action(VDA)路线:在仿真环境中预训练模型,真实部署时通过一次任务示范为模型提供任务条件,在不进行新任务专门参数更新的情况下输出后续动作。公司当前仍以研究为主,尚无近期商业化计划。
技术拆解
- 模型输入/输出: 公司将VDA描述为以单次任务示范和持续视觉观测作为条件,生成机器人动作。示范承担“告诉模型如何完成任务”的角色,区别于以语言指令为主的Vision-Language-Action(VLA)路线;官方并未披露完整网络层数、动作编码维度和推理频率。
- 学习目标: 预训练并非让模型记住一组有限任务,而是在大量随机化仿真环境中学习“如何从示范推断新任务”。这属于元学习/上下文条件控制的产品路线,不能直接等同于对任意未知任务的普适能力。
- Sim-to-Real路径: 真实世界仍提供一次示范和执行时相机画面;“无真实世界训练像素”不等于“完全不需要真实世界数据”,也不等于部署时无需视觉校准、运动学与安全限制。
- 厂商测试: 官网公布三组自复位任务连续测试结果:将积木放入碗74/74、螺丝刀来回交接78/78、瓶子直立97/99。以上只是公司挑选的特定任务测试,不是公开统一Benchmark;更复杂的精准操作仍有局限。
- 跨本体: 官方视频称同一预训练模型用于六类机器人配置,并展示不同末端工具和示范方式;尚需检查动作空间映射、相机条件和硬件差异的实际消融数据。
技术与产业意义
这条路线试图降低机器人每换一个任务就重新收集大量遥操作数据、再训练模型的成本。其核心商业价值如果成立,不在于单次视频展示成功,而在于新任务上线用时、跨本体迁移成本、失败后的恢复率能否在陌生环境中稳定复现。它与当下以真实机器人数采为中心的具身数据业务形成互补甚至竞争关系。
仍待验证
4000万美元融资的具体交割文件;未见公开披露的完整模型参数及训练算力;未知任务的标准化成功率、推理延迟、实时闭环稳定性、相机视角鲁棒性与跨本体评测;工业场景安全机制及客户采购情况。
02|Atlas供应链名单曝光:韩国媒体称提出1万台规模的备料要求
首次媒体披露: 2026-10-27 18:05(韩国当地时间,约北京时间17:05)
类别: 人形机器人、执行器、电池、摄像头、供应链与量产准备
证据:韩国经济新闻(한국경제)与电子新闻(ETNews)10月27日报道。
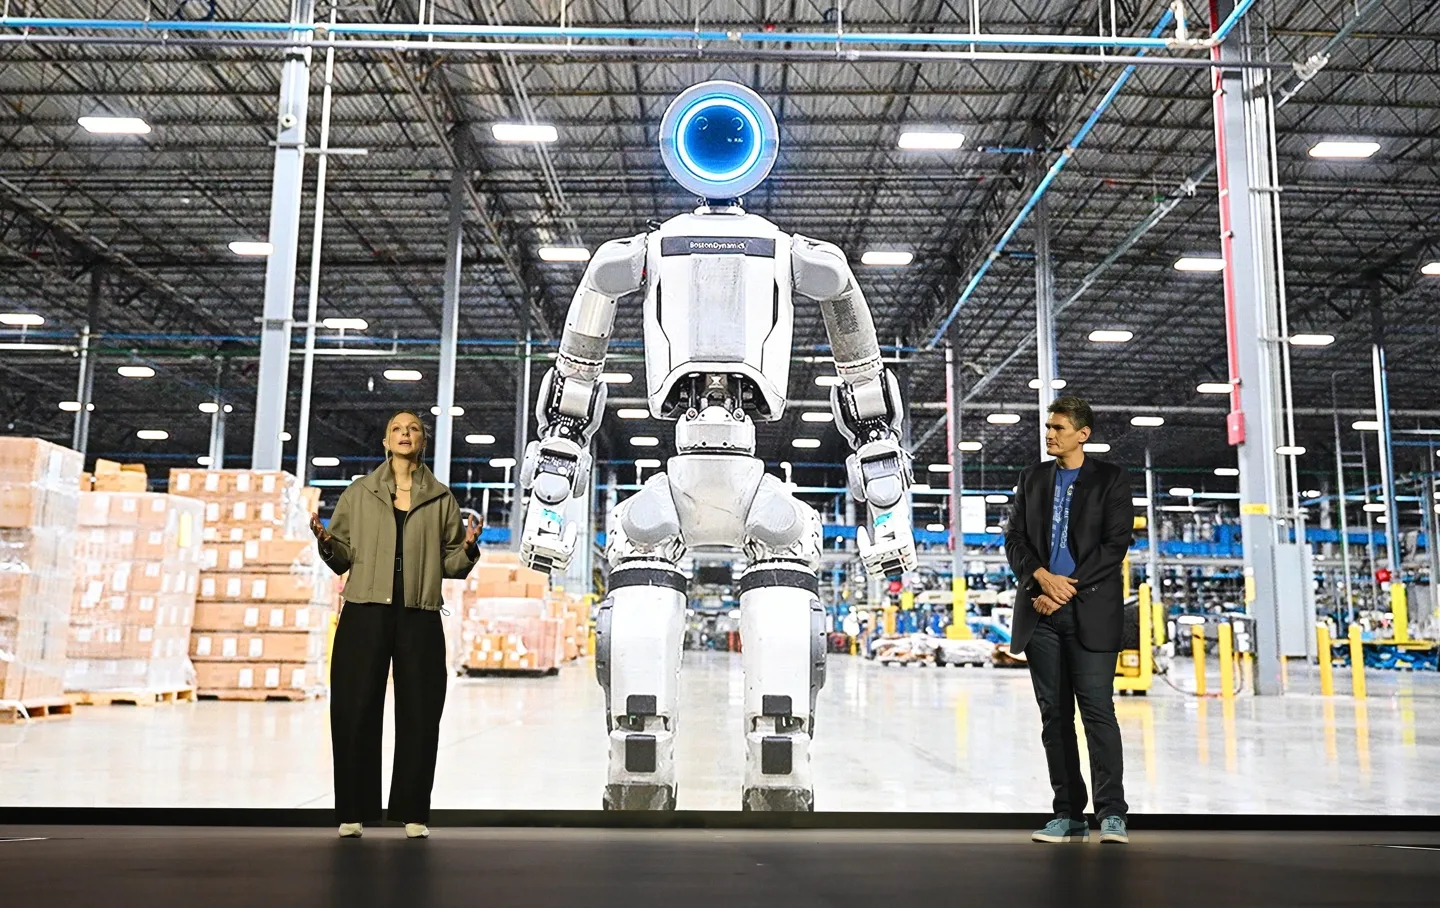
图源:现代汽车集团CES 2026官方新闻与媒体图片,2026年1月历史照片,不代表10月27日新拍摄的供应商签约现场。
事实摘要
10月27日,韩国经济新闻报道称,Boston Dynamics已通知部分零部件厂商为约1万台Atlas的潜在生产需求准备部件,正式采购订单(PO)及最终价格、数量仍需后续确定。韩国ETNews同期披露供应分工:现代摩比斯(Hyundai Mobis)负责关节执行器、并与其他企业参与部分视觉模块,三星SDI与LG Energy Solution对应电池,MCNEX与Cammsys被报道为手部摄像头供货方,BH EVS负责充电方案;NVIDIA处理器为已知计算平台方向。
技术拆解
- 执行器: 电机、减速器、驱动与传感/控制集成,是人形机器人关节扭矩密度、热管理与故障率的基础。ETNews将摩比斯描述为主要执行器供应商,但具体型号、总数量、验收与单价尚未通过官方清单复核。
- 电池: 报道指向圆柱电芯供应链;需要验证电芯规格、电池包拓扑、峰值放电、热管理和整机续航,不能根据电芯供应商名称推算续航或成本。
- 视觉: 头部环境相机与手部近场相机服务不同感知需求,可能分别优化导航避障和精细物体抓取。韩媒提供的是供应商名单,未提供相机分辨率、快门类型、接口时延、标定精度等确认参数。
- 产能: “准备相当于1万台的部件”仅是媒体报道称的供应链准备请求,不等于已经向全部企业发出确定PO,更不等于已制造或交付1万台机器人。
技术与产业意义【判断】
如果名单最终被证实,现代汽车集团正在把汽车产业成熟的执行器、电池与车载摄像头供应链引入Atlas量产准备。对中国及海外供应商而言,竞争点包括一致性、寿命测试、跨境生产布局与交付风险,而不只是单个关节的峰值扭矩。
仍待验证
Boston Dynamics及各供应商官方确认;采购合同和最终PO数量、价格、交付周期;电池、相机、关节执行器的具体规格;报道中潜在“1万台备料”与实际年度整机交付计划间的对应关系。
历史信息与新增信息分界
Hyundai Mobis与Boston Dynamics的执行器合作早于本期:双方已在2026年1月CES正式披露。本期新增的是媒体对更完整供应链分工及潜在备料规模的报道,非“摩比斯首次合作”或“官方宣布万人形机器人订单”。
03|Percepto正式推出Axion工业巡检AI平台,并披露美国能源公司多年期合作
公告时间: 2026-10-27 08:36(美国东部时间,约北京时间20:36)
类别: 工业巡检机器人、物理AI、跨硬件数据整合、商业合同
证据: 【官方】Percepto原始新闻稿与产品页。模型数量、数据时长和商业结果为公司自报。
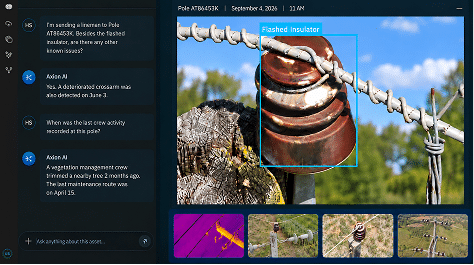
图源:Percepto Axion官方产品页,2026年10月产品软件界面示意,并非未经处理的真实客户异常报告。
事实摘要
Percepto于10月27日正式推出Axion,一套兼容支持名单内第三方无人机、固定/移动传感器及历史巡检档案的工业基础设施AI巡检软件服务,标志其从绑定自有无人机的数据平台拓展到更开放的软硬件分离模式。公司自报Axion使用160多个专用AI模型,建立在超过10万小时的历史自主巡检数据基础上,并同步披露获得一家未具名美国能源公司的多年期输电线路巡检项目。
技术拆解
- 数据入口: 公司产品页说明能够处理RGB影像、测温热成像、光学气体成像视频(OGI)、GIS与正射影像等;此处的“硬件无关”不等于兼容任何第三方设备,具体接入格式和传感器支持列表仍待提供。
- 模型链: 视觉语言模型(VLM)理解场景;定制Segment Anything Model(SAM)识别组件;专业检测模型识别异常;大语言模型(LLM)用于询问巡检历史与故障趋势。输出是带资产上下文的检修线索和报告,不是自动控制任意机器人执行维修任务。
- 资产关联: 把来自多次巡检的数据关联至同一电力设备、油气设施或部件历史,提高变化追踪和误报核查效率;专业人员仍参与检查结果确认。
- 系统部署: 现有客户可先导入原始数据,再按需要增加Percepto Ranger无人机、Harbor机库和远程巡检服务;公司称目前已作为SaaS提供。
技术与产业意义
Percepto选择从卖无人机与巡检能力转向提供跨设备的资产数据与诊断服务,降低了客户替换既有机器人/摄像头的门槛。对于工业机器人生态,“数据能采到”与“数据能够形成可追踪工单”之间的软件基础设施可能形成稳定的经常性收入,但需要具体合同验证。
仍待验证
160多个模型对应哪些独立任务及版本;10万小时数据的样本分布、质量和授权范围;多厂家设备的真实适配规模;误报/漏报率与人工审核成本;新合同金额、站点范围、验收条款和部署进度。
今日供应链观察
整机供应链与数据服务正在同步产业化,但成熟度并不相同。 Atlas供应商报道使执行器、视觉模组、电池与充电设施之间的潜在分工更加具体,但备料通知到正式采购仍有重要不确定性;Machenta的路线则尝试使用仿真生成可泛化的任务学习能力,而Percepto把不同硬件采集到的数据纳入同一资产管理模型。供应链尽调宜同时跟踪正式PO与出货、模型在新任务上的量化收益、跨设备接入成本和最终客户验收。本段属于编辑判断。
今日技术主线
从单一机器人能力到跨任务、跨硬件的可复用系统。 Machenta把任务示范作为推理时条件,尝试跨任务、跨机器人迁移;Percepto把专业检测能力从自有无人机中解耦,用资产历史和多传感器数据建立诊断上下文;Atlas的量产准备则考验标准化执行器、视觉、供电和长期制造一致性。三者分别涉及学习、运维与硬件,没有共同的标准化成功率指标,不应混作横向排名。
评论 (0)
登录 后参与讨论
加载评论中...