
今日 Top 5
1. 高德向金沙中国交付首批“途途”:开放场景服务从活动试运行进入度假区长期运营
10月10日16:43(北京时间),高德与金沙中国宣布在澳门威尼斯人完成首批“途途”机器狗交付,机器人将从NBA House试运行转入金沙中国旗下度假区,承担问询、带路和导览等长期服务。高德还将为度假区提供全域室内导航与部分区域3D空间建模。
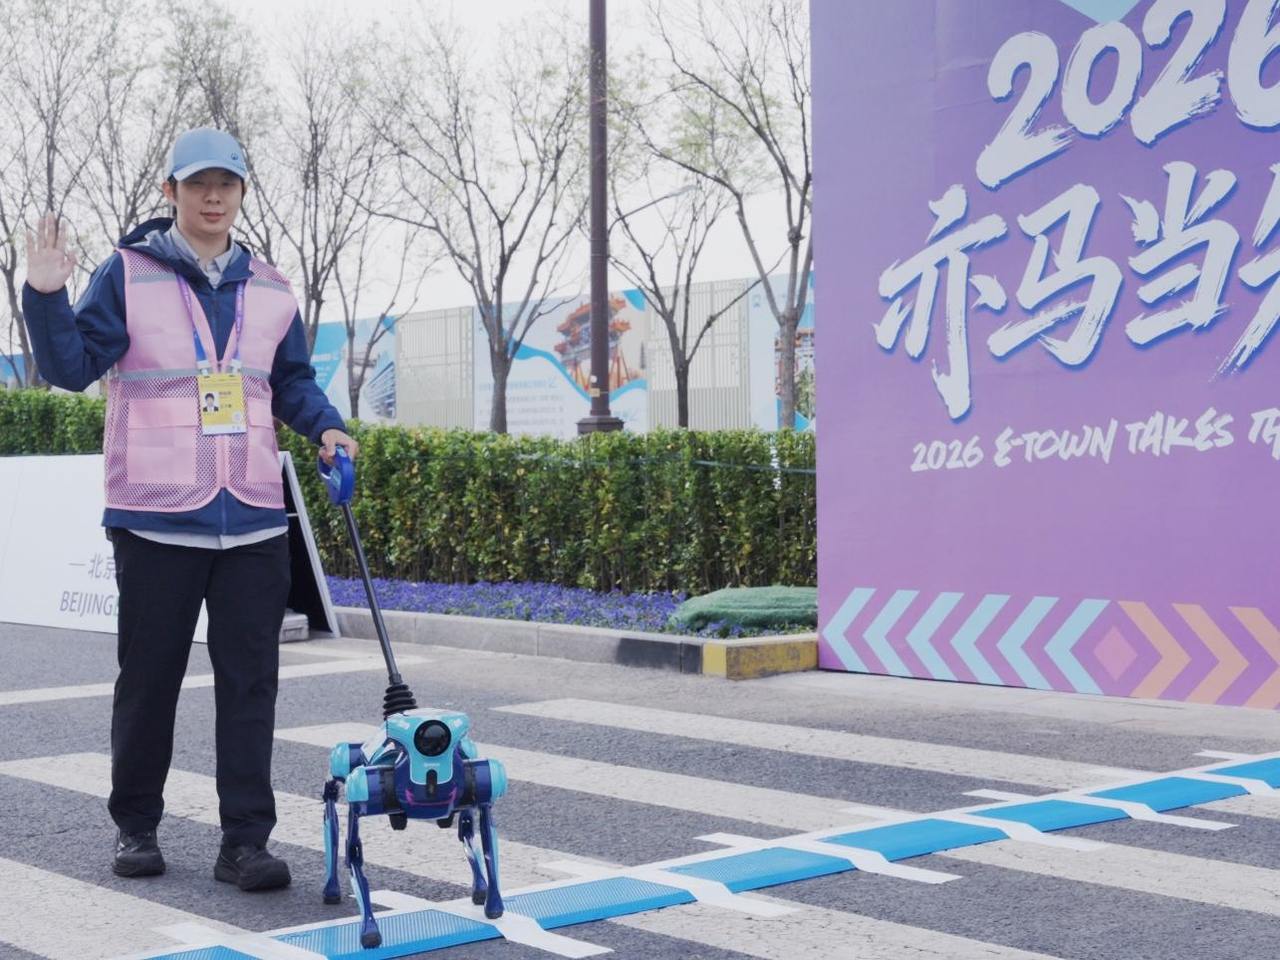
图:高德途途。来源:潮新闻;部署数据来源:高德/PR Newswire。
技术拆解
高德披露,在NBA House首日11小时服务中,途途完成214次路线指引、回答4,546个中英文问题、累计自主行进超过40公里。机器人在活动现场需要处理持续人流、噪声、临时请求和任务切换,同时保持原任务上下文。
这套系统的核心不只是四足运动,而是空间智能 + 开放环境导航 + 多轮交互 + 任务记忆/调度。高德还计划把楼层、通道、店铺与公共设施数据用于全域室内导航,并建立3D空间模型。
技术与产业意义
这类部署比单次展会Demo更接近商业运营,因为评价对象从“能否完成一次动作”变成高峰期是否稳定、能否连续服务、是否需要频繁人工接管、能否接入既有员工流程。
度假区场景还会迫使系统解决多机器人调度、充电、设备健康、游客安全和跨楼层任务分配。如果这些数据后续持续公开,服务机器人将获得更接近真实运营的可比指标。
仍待验证
- 214次指引、4,546次问答和40公里均来自高德披露,尚未独立审计;
- 没有公开人工接管率、故障率、单台机器人数量、充电占比或MTBF;
- “开放环境全自主”属于公司表述,仍需用持续运营中的异常处理数据验证;
- 尚未披露度假区最终部署数量与商业合同金额。
来源:
- 高德 / PR Newswire|首批途途交付金沙中国
- 澳门日报|度假区导览与室内导航
2. 英国布里斯托启动980万英镑机器人应用枢纽:政策重点转向“帮企业把机器人真正装进产线”
布里斯托大学10月10日正式发布Greater South West Robotics Adoption Hub,项目总投入980万英镑,其中720万来自Innovate UK、260万由合作伙伴投入。项目由Bristol Robotics Laboratory牵头,联合23家机构,为制造、食品、能源、医疗等行业提供机器人选型、ROI测算、演示验证和实施支持。

图:Bristol Robotics Laboratory机器人创新设施。来源:BRL Gallery。
技术拆解
这个项目不是开发某一款机器人,而是建立adoption infrastructure。其三类核心服务包括:
- 一对一业务咨询:识别适合机器人化的任务、制定实施方案、测算投资回报;
- 展示与Proof-of-Concept:让企业在采购前看到机器人真实工作并做任务验证;
- 生态与供应商对接:把采用方、机器人厂商、系统集成商、安全/网络安全服务连接起来。
项目预计2027年1月全面运行。
技术与产业意义
大量机器人项目失败并非因为没有机器人,而是因为任务选错、工艺没改、ROI不成立、集成与安全成本被低估。英国这类区域枢纽直接针对“从样机到采用”的中间层。
对机器人厂商和供应链企业而言,这种机制可能缩短客户验证周期,也会迫使供应商提供更透明的节拍、可靠性、维护和成本数据,而不仅是参数表。
仍待验证
- 980万英镑是项目预算,不是机器人采购订单;
- 目前没有公布最终安装的机器人数量或供应商名单;
- “提升生产率、缓解用工问题”等仍是目标,尚无部署后的量化结果;
- 枢纽的实际价值取决于有多少企业能从咨询/试验转入长期生产部署。
来源:
- University of Bristol|£9.8m Robotics Adoption Hub
3. Dyna Robotics披露客户长期运营数据:单店每天折叠约1000–1100条餐巾,模型开始跨站点复用
10月10日发布的访谈披露,Dyna Robotics已在Din Tai Fung等付费客户现场长期运行:单店机器人每天折叠约1,000–1,100条餐巾;Best Western场景每天处理约1,000条毛巾。Dyna称,同一个统一模型可跨不同门店使用,不需要每个站点重新做专门工程。
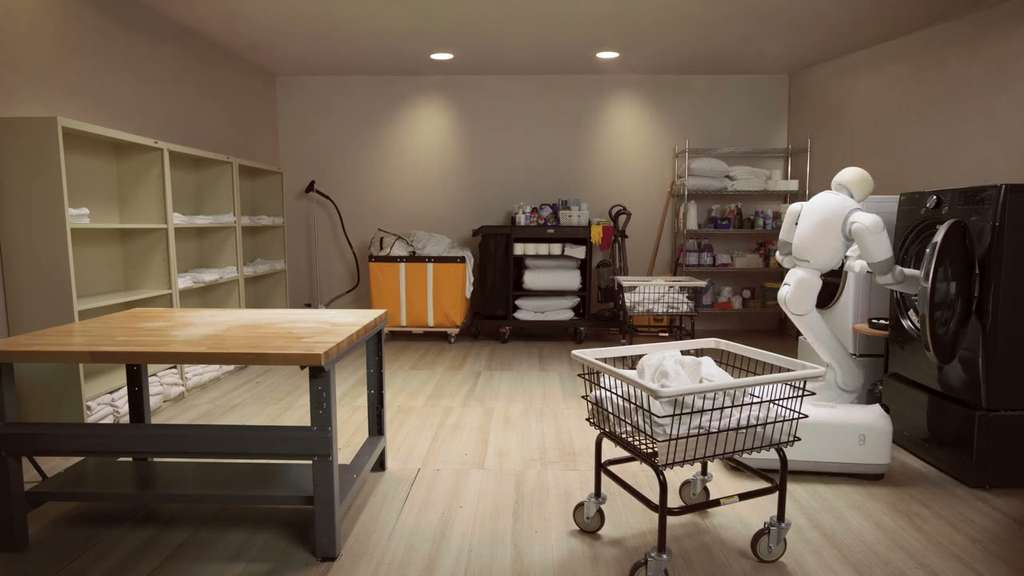
图:Dyna Robotics双臂洗衣/折叠机器人。来源:Dyna Robotics。
技术拆解
Dyna披露,其Dyna 2从传统VLA路线进一步转向World Action Model(WAM),训练使用超过100万小时人类视频。其基本逻辑是让模型先预测未来视觉状态,再连接到动作,从而尝试用大量无机器人动作标签的视频提高泛化。
公司同时披露,新客户现场的新任务通常需要约2小时数据采集;之后依靠已有模型的zero-shot能力和少量补充数据达到客户要求。硬件则由Dyna自研,因为现成机械臂在尺寸、可达空间和洗衣机/烘干机等人类工位适配上存在限制。
技术与产业意义
这组信息提供了比“任务成功一次”更有价值的指标:每天做多少次、是否跨站点复用、站点上线需要多少新数据。
Dyna还强调,达到99%成功率只是起点,因为连续10步任务即使每步99%成功,端到端成功率也会下降到约90%。这说明长期Physical AI部署的核心难题会落到回归、硬件磨损、非平稳环境和异常恢复。
仍待验证
- 日处理量和“跨站点无需专门工程”来自公司高管访谈,缺少客户侧独立审计;
- 未披露机器人数量、每小时有效节拍、停机率、人工接管率与RaaS价格;
- “约2小时新任务数据”不能外推到所有复杂工业任务;
- WAM相对VLA的收益尚缺公开统一benchmark。
来源:
- Humanoid.guide|Dyna Robotics部署与Dyna 2/WAM访谈
- Dyna Robotics官方
4. Monolithos披露Robot Brain外部测试计划:机器人“长期记忆”开始从日志走向可调用经验层
10月10日,Monolithos在访谈中披露Robot Brain的下一阶段验证计划:51WORLD正组织物理机器人测试,目标是在外部机器人栈中比较记忆层与传统日志检索、固定恢复规则的效果。目前系统已开放Alpha,但还没有完成真实机器人的外部性能验证。
本条暂无稳定可验证图片直链。 已检索到Humanoids Daily文章中的Monolithos官方架构图,但原图未提供稳定公开直链;保留图片来源页:
Monolithos Robot Brain架构图来源页
技术拆解
Robot Brain作为现有机器人栈旁路运行,通过Python SDK或本地HTTP接口保存:
- 一次任务发生了什么;
- 在哪里失败;
- 人类如何纠正;
- 后续结果是什么;
- 这条“经验”在什么条件下才适用。
系统还会在出现反例后修订旧经验,而不是把历史规则永久视为正确。感知、运动控制和急停仍由原机器人系统负责。
技术与产业意义
今天大多数机器人数据闭环偏向“训练后再部署”。长期记忆层试图建立另一种机制:运行中的失败和人工纠正可以直接作为下一次规划的上下文。
如果这种方法有效,它可能降低重复故障和现场工程师反复排查的成本,也可能成为机器人恢复策略、长期自主和持续学习系统之间的中间件。
仍待验证
- 当前物理机器人外部测试尚未完成;
- 内部模拟block-pushing测试从16种条件中的7次恢复提升到13次,但属于熟悉开发条件;
- Monolithos明确承认,目前尚未证明其优于成熟的手写恢复规则或良好的日志检索系统;
- 经验维护本身会带来新成本,包括条件标注、冲突修订和错误记忆风险。
来源:
- Humanoids Daily|Monolithos Robot Brain外部测试计划
- Open Robotics Discourse|Robot Brain接口与ROS 2集成说明
5. Microagi的Shift被披露达到1亿美元年化收入运行率:机器人训练数据开始形成独立商业层
10月10日的行业报道进一步核对了Microagi CEO在10月9日披露的业务口径:公司称Shift平台上线六个月后达到1亿美元annualized revenue run rate。需要严格区分,这不是“六个月已经赚到1亿美元”,也没有完整财务审计或收入拆分。
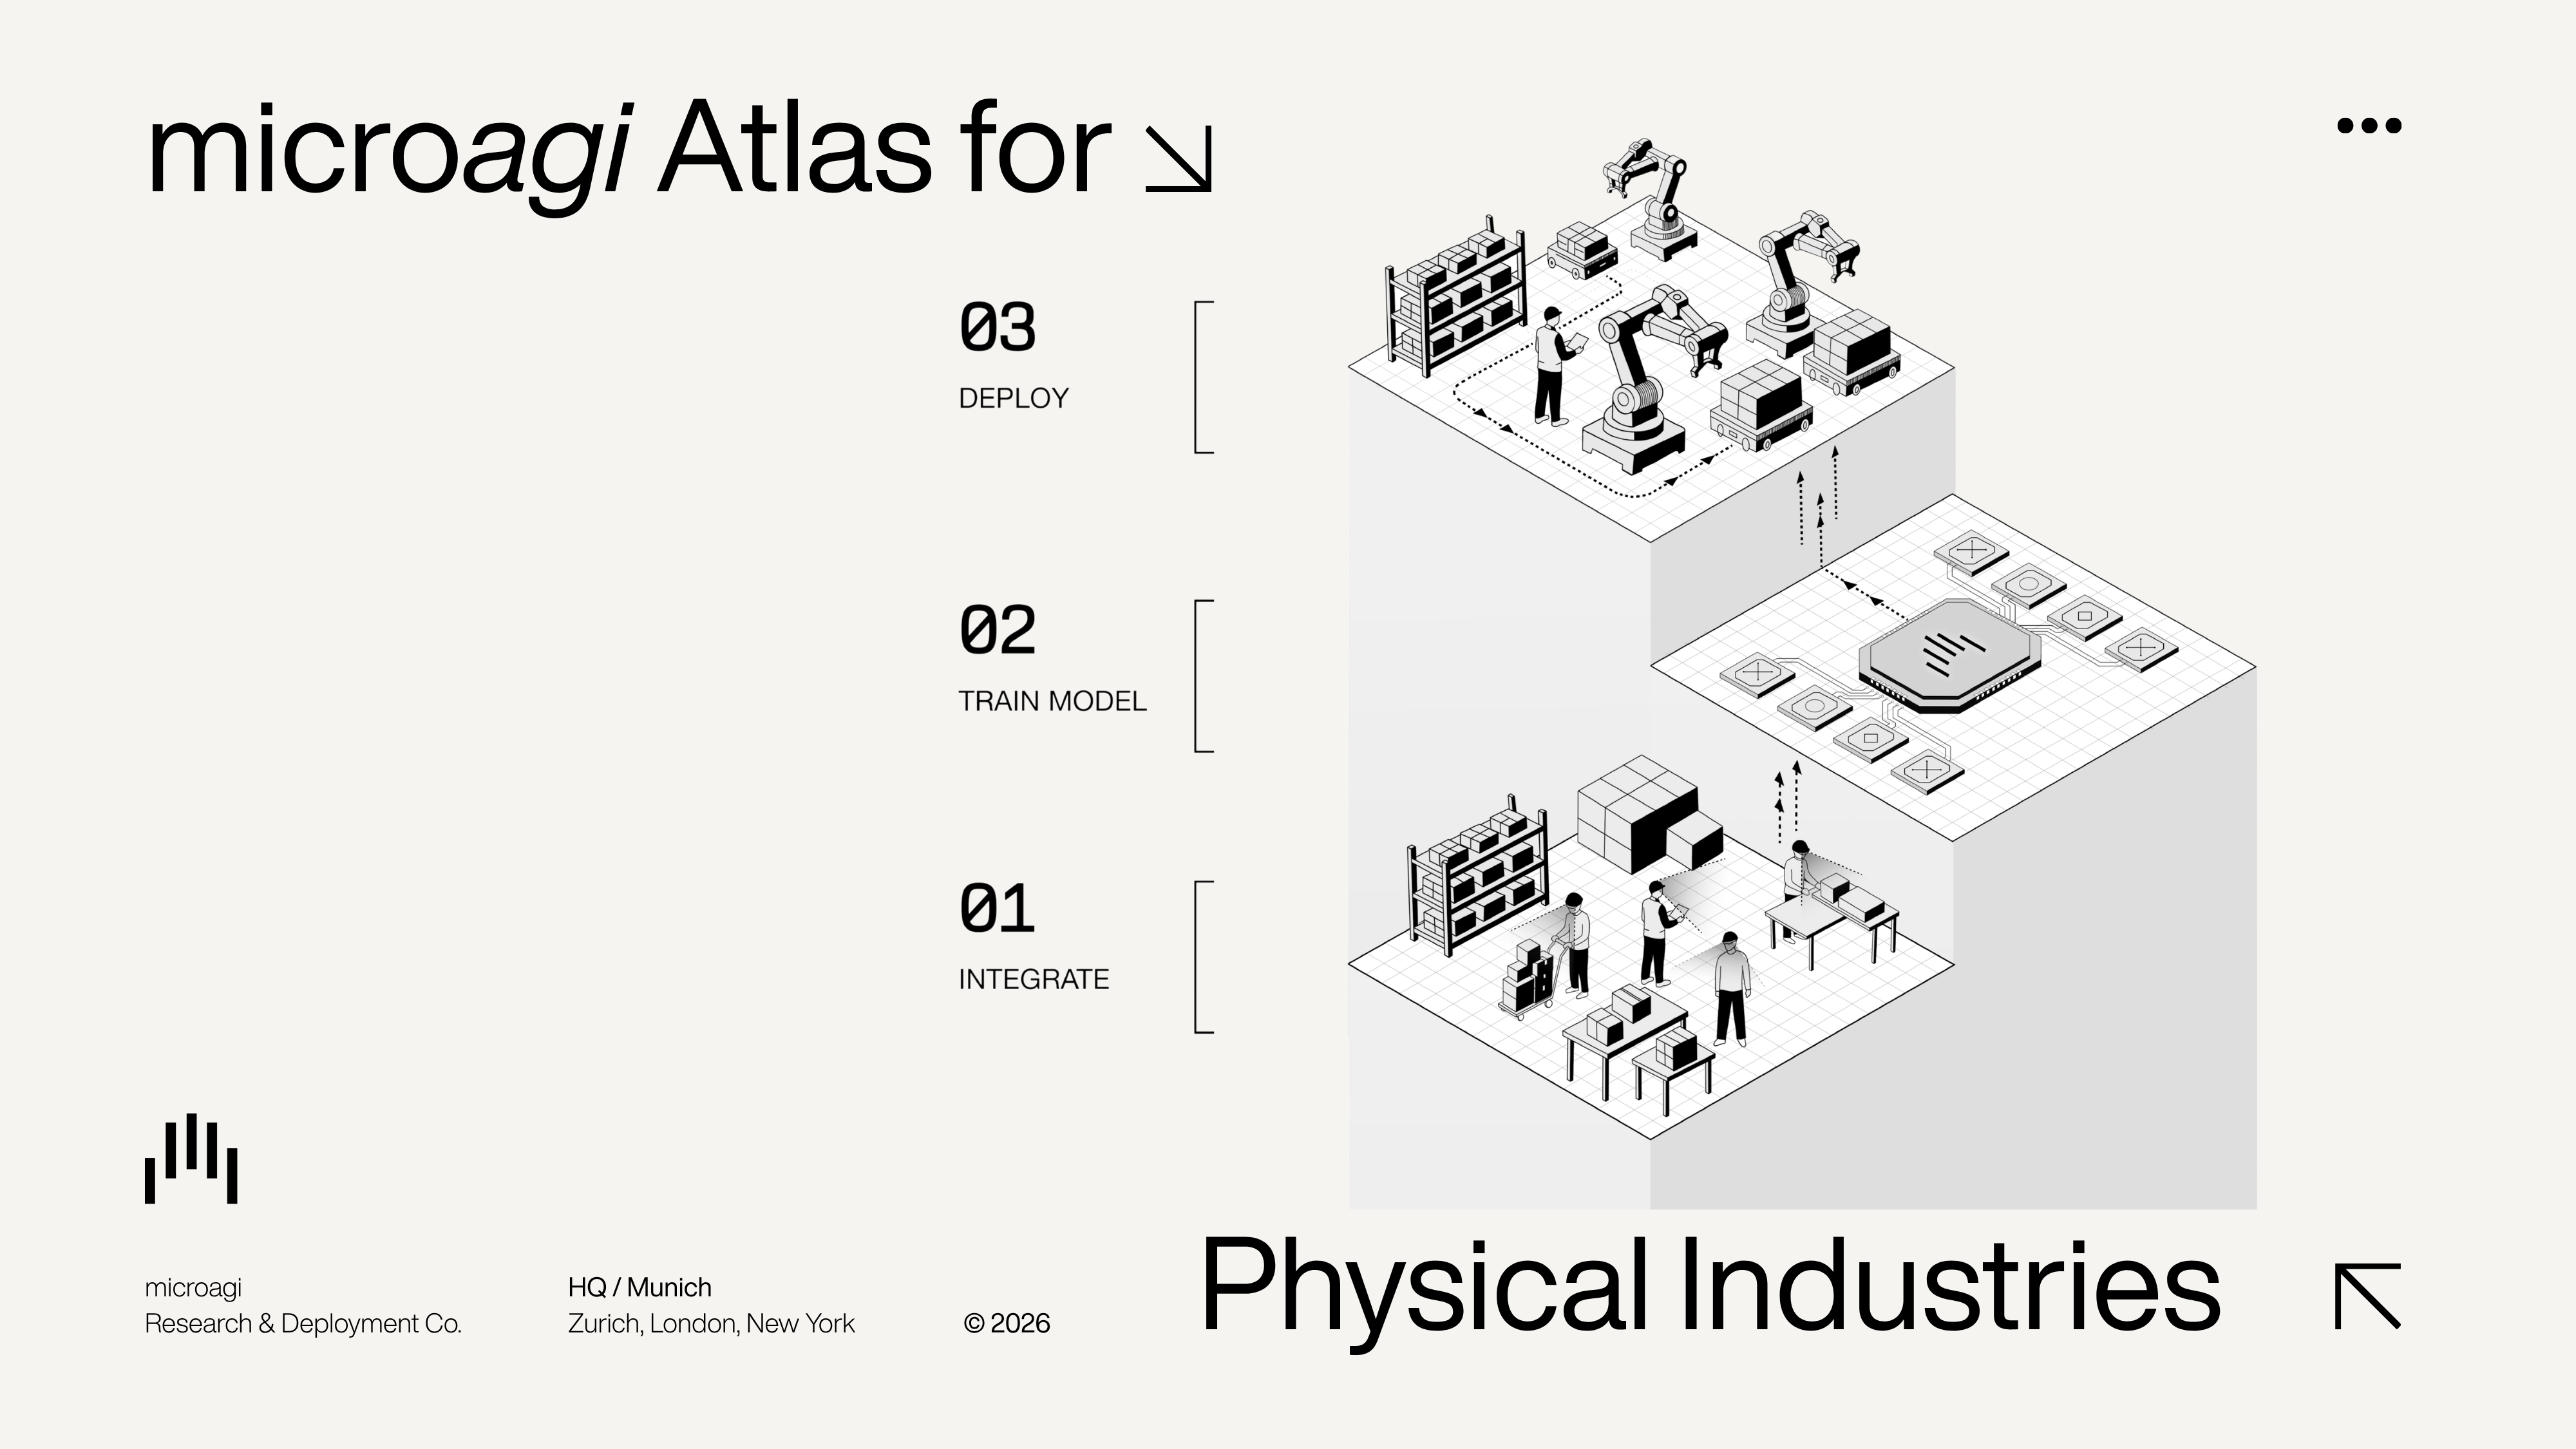
图:Microagi Atlas工作流。来源:Microagi。
技术拆解
Microagi有两层产品:
- Shift:记录真实人类完成物理工作的第一视角数据,将人工操作转成机器人训练数据;
- Atlas:面向客户现场,把数据用于模型后训练、仿真和第三方机器人部署。
公司强调Shift不以传统机器人遥操作为唯一数据源,而是通过人类日常工作建立大规模ego-centric数据。Atlas则试图在具体工厂、物流任务中完成post-training,让通用模型适配到客户特定岗位。
技术与产业意义
如果1亿美元年化收入运行率能够被后续财务数据证实,这说明Physical AI已经出现一个独立于机器人整机销售的商业层:真实世界行为数据、后训练和部署服务本身可以成为高收入业务。
这会影响机器人产业的利润分配。未来价值未必只集中在本体、减速器或芯片,也可能集中在“谁掌握可合法使用、覆盖真实任务且能闭环到部署的数据”。
仍待验证
- 1亿美元是公司声明的annualized run rate,不是已实现年度收入;
- 未披露收入由Shift数据、Atlas部署、合同预付款还是其他业务分别贡献多少;
- 没有公开客户数量、合同期限和毛利率;
- “收入运行率”是否具有持续性,需要后续季度财务数据验证。
来源:
- Humanoids Daily|Microagi $100M annualized run rate
- Microagi官方|Shift与Atlas
A. 今日供应链观察
今天没有出现足以确认减速器、电机、丝杠、电池或灵巧手大规模新增定点的高价值零部件新闻。
更明显的变化发生在机器人产业链的“软基础设施”:高德把空间地图、3D建模、任务调度与四足机器人放进一个服务系统;英国开始用区域枢纽降低企业机器人选型和验证成本;Monolithos探索把历史经验做成独立软件层;Microagi则把人类行为数据与post-training直接商品化。
这说明机器人供应链正在扩大为:
本体硬件 + 空间/地图基础设施 + 数据采集 + 后训练 + 部署验证 + 运行记忆 + 运维服务。
对于整机厂而言,未来BOM之外还需要管理“软件/数据供应链”的质量:数据来源是否合法、是否覆盖真实长尾、模型更新是否导致回归、不同站点的软件和经验是否可复用。
B. 今日技术主线
过去24小时的共同方向是从一次能力展示走向长期运行。高德开始把机器狗放入度假区长期服务,Dyna披露了单店每天上千次重复操作与跨站点模型复用;两者都把“连续工作”放到了核心指标位置。
另一条线是“经验如何复用”:Monolithos把失败和人工纠正变成可检索的长期记忆,Microagi把人类工作过程变成训练数据,英国的机器人应用枢纽则从组织层面帮助企业复用部署经验。
今日技术主线:开放环境自主 × 长周期运营 × 经验记忆 × 真实世界数据 × 机器人采用基础设施。
评论 (0)
登录 后参与讨论
加载评论中...