
今日 Top 5
1. 宇树王兴兴:精细操作的核心瓶颈开始落到“毫米级物理对齐”
9月26日晚至27日凌晨,数贸会现场报道披露,宇树科技创始人王兴兴将当前具身智能的一项核心瓶颈归结为:模型输入输出与真实物理世界之间的精准匹配仍不足。感知、决策和电机执行误差会逐层累积,在抓取、装配的最后环节,几毫米偏差就可能让任务失败。同期展出的 GD01 载人机甲高约3米、载人后总重约500 kg,现场工作人员给出的价格口径为300多万元。

图:第五届全球数字贸易博览会宇树展台及 GD01。来源:财联社 / 东方财富。
证据属性: 媒体现场采访;GD01价格来自现场工作人员,毫米级误差判断来自王兴兴公开演讲,并非标准化行业 benchmark。
技术拆解
王兴兴描述的问题可以拆成一条完整误差链:感知定位误差 → 状态估计误差 → 规划误差 → 关节/末端执行误差 → 接触后的未闭环修正。搬运和行走这类“大动作”允许较大的空间余量,但插接、装配、抓取边缘、对孔等任务往往对末端位姿非常敏感。
工程上,要压缩最后几毫米,通常需要同时处理相机/机器人外参标定、编码器精度、机械回差与柔顺性,以及视觉、力觉或触觉反馈下的闭环修正。真正困难的不是把末端执行器移动到“大致正确的位置”,而是让机器人识别偏差、判断接触状态并自主修正。
GD01 则体现另一条硬件路线:面向户外复杂地形和强通过性的超大型机器人。现场资料称其使用宇树自研高精密伺服驱动与变形控制算法,可在不同形态之间切换。
技术与产业意义
具身智能的工程评价正在从“能不能做出动作”进一步转向末端精度、接触稳定性和错误恢复率。对于装配、插拔和精细操作,几毫米误差是否能自动闭环修正,可能比一次成功 Demo 的轨迹是否流畅更重要。
这也会提高编码器、减速器/传动、末端力觉、触觉传感器、标定工具和实时控制软件在整机价值中的权重。未来操作成功率的提升,很可能来自“模型 + 精密机电 + 多模态反馈”共同收敛,而不是单独扩大 VLA 参数量。
仍待验证
- “几毫米误差是当前最大瓶颈”是王兴兴的产业判断,不代表所有任务或厂商都具有相同主导误差源;
- GD01 的300多万元为现场口径,报道同时称当时尚未售出,不能视为成熟市场价格;
- GD01 的形态切换、可靠性、续航、负载和长期户外工况尚缺公开独立测试;
- 王兴兴提出“80%的陌生场景中完成80%的任务”作为具身智能“ChatGPT时刻”的判断标准,这是启发式定义,不是行业统一 benchmark。
来源:
- 财联社 / 东方财富|王兴兴谈毫米级误差与 GD01
2. QUORRA X5 欧洲首发:五 LiDAR + 视觉融合进入辅助出行机器人
QUORRA 9月26日在德国 REHACARE 2026 展会上发布 X5 微出行机器人,并将其定义为首款量产型号。官方新闻稿披露,X5 配置 5颗 LiDAR + 前后摄像头,使用 LiDAR-vision 融合感知形成360°环境理解,并提供避障、跌落防护、Smart Cruise、倒车防碰撞和高配版自主回充。

图:QUORRA X5 在 REHACARE 2026 现场。来源:QUORRA / GlobeNewswire。
证据属性: 产品参数与性能描述来自公司新闻稿;REHACARE 官方确认展期为9月23日至26日。CE/UKCA为市场准入相关标识,不等同于第三方证明全部自主功能的实际表现。
技术拆解
X5 的硬件思路与传统电动轮椅明显不同:5颗 LiDAR 负责多方向几何感知,前后摄像头补充视觉信息,车载 AI 做环境识别和局部决策。官方描述的功能包括行人/障碍物、台阶与不平地面检测,狭窄通道绕障、不可通行时停车,以及检测地面高度变化后的跌落保护。
Smart Cruise 开启后可以维持设定速度并持续避障,用户向后拉摇杆即可退出;高配版本在充电座有效范围内支持自主导航回桩。App 还提供电量、在线状态、实时位置、蓝牙遥控和地理围栏 Safe Zone。
技术与产业意义
辅助出行机器人是 Physical AI 一个容易被忽略的落地方向:它不要求通用人形完成复杂操作,而是把自主感知、安全控制、导航和照护功能集中到高频移动需求中。
5 LiDAR 架构也说明这一产品选择了较高的传感冗余。量产后,传感器成本、标定效率、计算功耗、线束、碰撞可靠性和售后维护都会直接决定 BOM 与长期成本。对行动辅助产品,误检测和漏检测的安全代价又明显高于普通消费电子,因此“感知冗余 + 安全停车”的系统设计会比单一算法指标更重要。
仍待验证
- “首款量产型号”属于 QUORRA 公司口径,暂未披露累计交付量、订单或售价;
- “毫秒级制动”未给出具体测试条件、速度、路面和延迟定义;
- 未披露5颗 LiDAR 的供应商、计算平台、整机续航和传感器失效时的降级策略;
- CE/UKCA说明产品满足相应市场准入要求,但不能直接证明复杂环境中的自主避障成功率。
来源:
- QUORRA X5 REHACARE 2026 发布稿
- REHACARE 2026 官方展会信息
3. Agility 正式确认探索轮式机器人:通用机器人开始按场景分化本体形态
Agility Robotics CEO兼Chief Robot Officer Jonathan Hurst 9月26日通过媒体采访确认,公司正在探索“包括轮式在内的一系列机器人设计和形态”,以适应不同环境和客户需求。Agility 官方 Vision 页面也已经列出 Wheeled Base Concept,定位为更快进入公共场景工作的概念方案;但公司尚未确认它是“轮式 Digit”还是独立产品,也没有时间表。
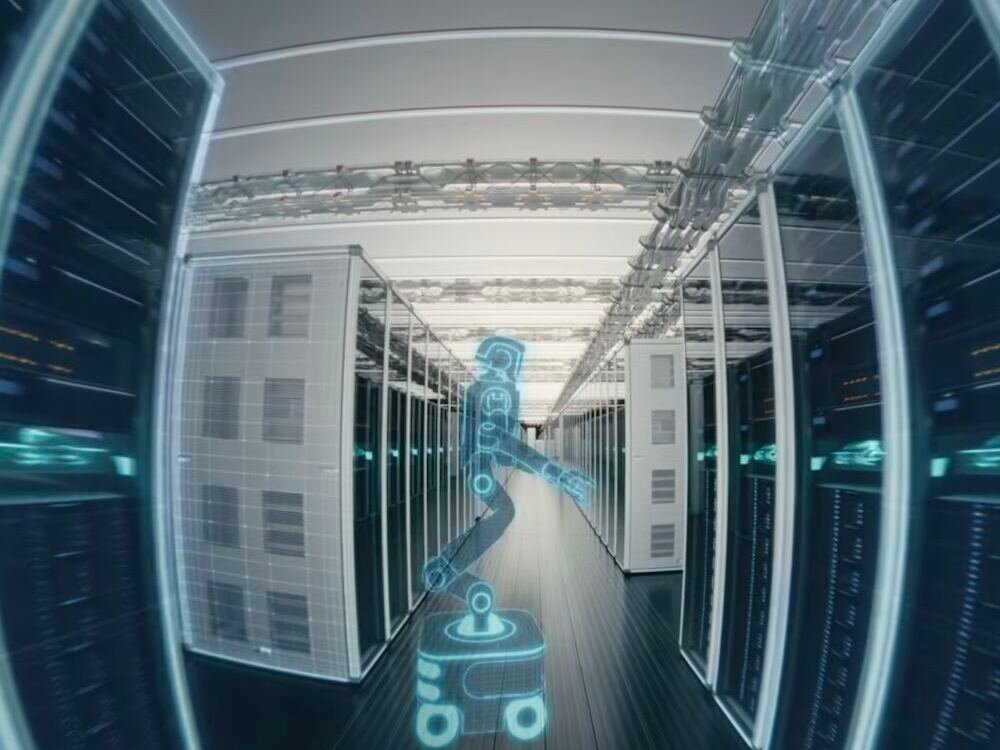
图:Agility Digit 5 发布材料中出现的轮式底盘概念渲染。来源:9月26日采访转述,概念存在性由 Agility 官方 Vision 页面确认。
证据属性: “探索轮式形态”来自 CEO 邮件采访;“Wheeled Base Concept”由 Agility 官方页面确认。当前仍是概念阶段,并非已发布产品。
技术拆解
轮式与双足的差异首先是动力学和能效。平整、连续的工业或公共空间中,轮子通常具有更低的运动能耗、更稳定的支撑和更简单的机械/控制结构;双足的价值则更多出现在楼梯、门槛、不平地面以及为人类设计的狭窄空间中。
因此,一家公司可以保留相似的上肢、感知、任务模型和 fleet software,同时按运行环境选择不同移动底盘。这样,“通用性”就不一定意味着一套本体覆盖所有环境,也可能意味着共享软件与操作能力、分化移动形态。
技术与产业意义
Agility 的公开探索说明,人形机器人商业化正在从“形态是否像人”转向“任务是否需要腿”。在纯平地仓储、零售或数据中心场景,如果轮式底盘能降低能耗、关节数量、维护量和安全验证难度,它可能拥有更低的单任务成本。
对供应链而言,这会改变 BOM 权重:高价值腿部执行器、减速机构与足部结构可能被更简单的轮驱系统替代,而上肢、视觉、计算和操作软件继续复用。另一方面,多形态产品也会增加备件、验证、技能适配和制造 SKU 的复杂度。
仍待验证
- Wheeled Base Concept 目前没有正式产品名、尺寸、负载、自由度、价格或发布日期;
- 尚不能确认是现有 Digit 上半身配轮式底盘,还是全新机器人;
- 没有公开原型机真实部署数据;
- 轮式形态能否真正减少总成本,需要把底盘成本、导航、安全、维护以及多产品软件适配一起计算。
来源:
- Agility 官方 Vision|Wheeled Base Concept
- 9月26日采访转述|Agility exploring wheeled robots
4. 星物种 StarX2 推进量产:垂直清洁模型开始绑定制造与真实场景
9月26日发布的信息显示,星物种在第五届全球数字贸易博览会完成量产机器人首发与六家生态伙伴签约。公司称 StarX2 系列已进入香港环球贸易广场、杭州萧山服务区等20多个真实场景,仅杭州落地接近100台;同时宣布由广东图南机器人参与顺德具身智能机器人生产制造基地建设。
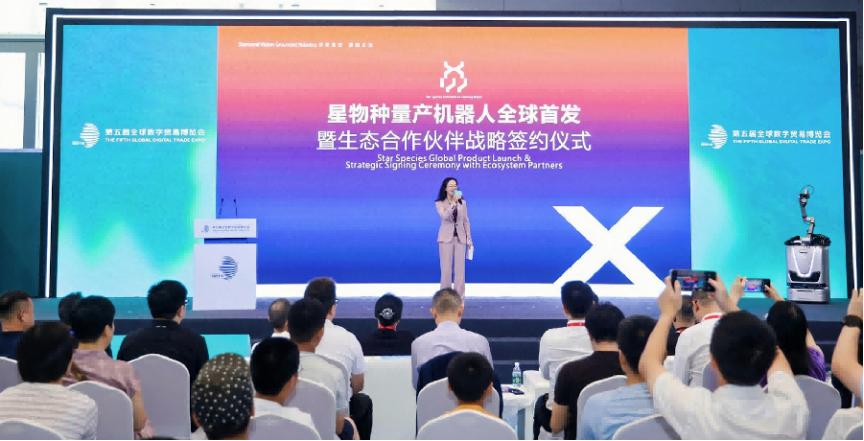
图:星物种量产机器人发布现场。来源:36氪浙江。原始内容来自星物种公司公众号。
证据属性: 36氪注明文章来自“杭州星物种机器人有限公司”微信公众号,因此落地数量、“业内首款”等数据应视为公司披露口径。
技术拆解
星物种将 StarX2 的技术核心描述为 PCVLM 清洁垂类多模态模型,目标是把脏污识别、工具选择和“冲、吹、吸、烘、消杀”连接成自主作业闭环。
这是一条明显不同于通用 VLA 的路线:模型任务空间被限定在清洁流程,场景和工具也更稳定。垂直模型不需要覆盖所有机器人技能,而是通过对一个岗位的流程、污渍类型、工具状态和异常情况做深度适配,提高单一业务的可交付性。
制造侧,公司与图南机器人推进顺德生产基地;生态合作则覆盖通信/算力、文旅、物业、环卫、医疗和政府采购场景。这里的商业逻辑是把算法、制造、部署地点和后续采购渠道同时绑定。
技术与产业意义
清洁机器人展示了具身智能商业化的另一条路径:用任务边界换取可靠性和 ROI。对于卫生间、公共区域或服务区,客户关注的核心指标会是清洁覆盖率、单位面积耗时、耗水耗材、人工接管次数、故障率以及消杀效果,而不是机器人能否完成完全无关的通用任务。
量产后,供应链重点也会不同于人形机器人:除了底盘、执行器、传感器和计算平台,还会加入泵、风机/吸力系统、喷嘴、密封、防水防腐、耗材和维护件。长期稳定运行的工程难度可能更多来自流体系统、污染环境与维护,而不仅是 AI 模型。
仍待验证
- “20多个真实场景”“杭州近百台”以及“量产”均为公司披露,尚未见独立审计;
- PCVLM“业内首款”属于公司定义,暂无统一行业分类标准;
- 六家伙伴签约被公司称为“场景与订单深度绑定”,但未公开订单金额、机器人数量和交付周期;
- 仍缺少长期在线率、单次作业成功率、人工接管率、MTBF、清洁质量和单位任务成本数据。
来源:
- 36氪浙江|星物种量产机器人首发与生态合作
5. 乌克兰启动新的“Army of Robots”生态项目:防务机器人转向异构系统协同
9月26日,乌克兰前国防部长 Mykhailo Fedorov 在利沃夫 IT Arena 2026 宣布新的 Army of Robots 私营科技项目。公开信息将其定义为一个生态,而非单一机器人公司:计划投资机器人与防务科技企业、建立研发与测试能力,并探索让人形机器人、无人地面平台和无人机等不同系统协同执行高风险任务。项目目前仍处在团队、资本和技术体系搭建阶段。
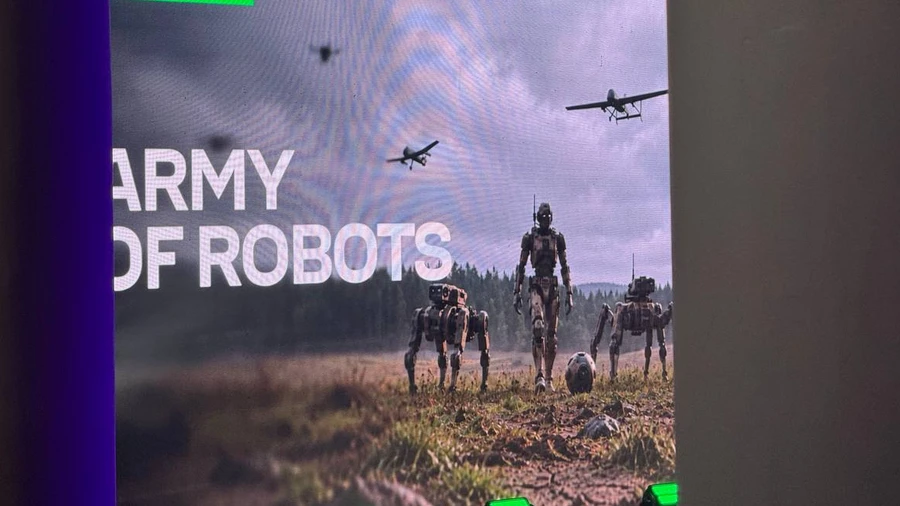
图:IT Arena 2026 “Army of Robots”项目发布视觉。来源:Ukrainska Pravda。
证据属性: 项目由 Fedorov 公开宣布;组织主体、预算、硬件方案和实际部署尚未公开。当前更接近研发/投资生态计划,而非已经形成的机器人产品线。
技术拆解
从公开概念看,技术难点不在单一人形机器人,而在异构无人系统协同:不同尺寸和移动方式的机器人需要共享任务状态、环境信息和通信协议,并在网络受限、地形复杂、设备损坏风险高的环境中保持基本自主能力。
如果人形机器人承担简单机械任务,其工程重点会落在低成本、高可维护性、能源补给、远程接管、通信鲁棒性和模块化维修上,而不一定追求消费场景中的拟人外观或高自由度灵巧操作。
技术与产业意义
防务和公共安全环境会把机器人可靠性问题放大:通信中断、传感器污染、冲击、天气、维修条件和能源供应都会成为系统级约束。相较实验室,这类场景更容易暴露“模型能工作,但整机无法持续工作”的工程缺口。
从产业角度,项目如果进入实质建设,需求会扩展到耐冲击执行器、电池、通信、边缘计算、传感器、模块化结构和远程运维软件。但由于项目尚处早期,当前更适合把它看成防务 Physical AI 的资本与研发组织信号,而不是确定的订单或产能信号。
仍待验证
- 项目背后的“大型私营科技公司”尚未公布;
- 尚无融资金额、采购预算、机器人型号、生产计划或自主能力 benchmark;
- 人形机器人是否比更简单的 UGV 更适合特定高风险场景,需要通过成本、可靠性和任务成功率验证;
- 当前项目仍以招募工程团队、吸引投资和搭建生态为主,距离规模部署存在明显工程与监管不确定性。
来源:
- Ukrainska Pravda|Army of Robots 项目
- Kyiv Independent|项目被定义为“ecosystem”
- IT Arena 2026 官方活动页
今日供应链观察
过去24小时,供应链的变化没有集中在某一种传统零部件,而是出现了明显的按场景重构 BOM趋势。
宇树提出的“毫米级物理对齐”把编码器、传动回差、视觉/力觉/触觉反馈和标定重新推到精细操作的核心位置;这类任务未来比拼的不只是大模型,还包括机械一致性和闭环反馈质量。
QUORRA X5 的五 LiDAR 架构则把量产压力推向多传感器标定、计算功耗、线束、传感器可靠性和售后成本。星物种的清洁机器人又形成另一套 BOM:在移动底盘与计算之外,泵、风机/吸力、喷洗、密封、防水防腐和耗材系统同样决定长期运营成本。
Agility 探索轮式形态进一步说明,机器人硬件不会沿一条统一的人形 BOM 演化。平地场景可能减少腿部高价值关节,换取更低能耗和更简单维护;真正需要楼梯和复杂地形的场景则继续保留腿式系统。机器人供应链正在从“按机器人类别划分”,转向“按任务工况划分”。
今日技术主线
过去24小时的共同主线是:机器人行业正在从“形态和 Demo”转向任务闭环和系统工程。宇树把问题具体落到了毫米级误差与自动修正,QUORRA 和星物种分别在辅助移动和清洁两个垂直场景中,把感知、控制、运营和量产打包成完整产品。
Agility 对轮式形态的公开探索说明,“通用机器人”未必意味着一种身体形态覆盖所有任务,而可能是共享模型/软件、按场景选择本体。Army of Robots 则把这一思路推向异构系统层:不同机器人形态通过统一任务与通信体系协同。
今日技术主线:精细闭环控制 × 场景化本体 × 垂直模型 × 量产工程 × 异构机器人协同。
评论 (0)
登录 后参与讨论
加载评论中...