
今日 Top 5
1. 千觉机器人连续完成两轮战略融资,触觉从传感器向“数据—模型”全链路延伸
千觉机器人 9 月 19 日宣布连续完成两轮战略融资,融资规模按公开报道口径为“数亿元”;最新一轮投资方包括蓝驰创投、中金资本旗下基金和靖亚资本。公司称资金将用于视触觉传感器迭代与规模交付、真实交互数据采集、触觉仿真与数据集,以及触觉具身模型和触觉世界模型研发。

图:千觉 XTAC UMI G1。图片来源:千觉机器人官方产品页。
技术拆解
千觉的路线已经不只是一颗触觉传感器,而是形成 视触觉传感器 → 穿戴式数据采集 → 真实触觉数据集 / 仿真 → VTLA 模型 的链路。
其视触觉方案通过微型摄像头观察柔性接触层受力后的形变,再从图像中反解接触力、滑移、运动和表面几何。XTAC UMI G1 则把两个视触觉传感器、腕部相机、位姿传感器和 9 轴 IMU 集成到可穿戴夹爪中;官方参数包括 120 FPS 触觉采样、0–25 N 量程、5 ms 多设备时间同步、200 Hz IMU,可输出 RGB、触觉、夹爪状态、IMU 与空间轨迹,用于模仿学习、VLA/VTLA 与触觉世界模型训练。
技术与产业意义
精细操作进入接触阶段后,视觉很难独立判断“是否已经夹稳”“是否开始滑移”“接触力是否过大”。触觉传感器因此既是控制反馈器,也可能成为机器人基础模型的新数据入口。
更重要的变化在于商业模式:如果传感器能够规模安装,硬件会持续产生真实接触数据;数据再用于模型训练,模型的新任务需求又反向定义传感器和数采系统。这种闭环将竞争维度从单颗传感器的精度,扩大到批量一致性、数据质量、数据规模和模型可用性。
仍待验证
- “万片级量产”“超过300家付费客户”等均为公司披露口径;
- 公司披露的 97% 一致性、500 万次接触寿命、IP68 等工程指标仍缺少公开第三方测试;
- VTLA 和触觉世界模型尚缺少统一公开 benchmark,触觉加入后对真实任务成功率的增益仍需更多对照实验;
- 两轮融资的具体分轮金额和估值未公开。
来源:
- 36氪|服务超300家企业,千觉连续完成两轮数亿元融资
- 千觉机器人|XTAC UMI G1 官方产品页
- 千觉机器人|Elf 指尖型视触觉传感器
2. 璇玑动力发布 Hypertron-SW01:240 N·m 关节模组瞄准复杂工业巡检
9 月 19 日,璇玑动力发布 Hypertron-SW01 泛行业中型智能四足机器人,并同步升级 AI 智能巡检管理平台和全地形环境感知系统。公开参数显示,其 AT-S240 关节电机模组峰值扭矩为 240 N·m,整机最大站立荷载 120 kg、全地形运动荷载 40 kg、最高速度 8 m/s。
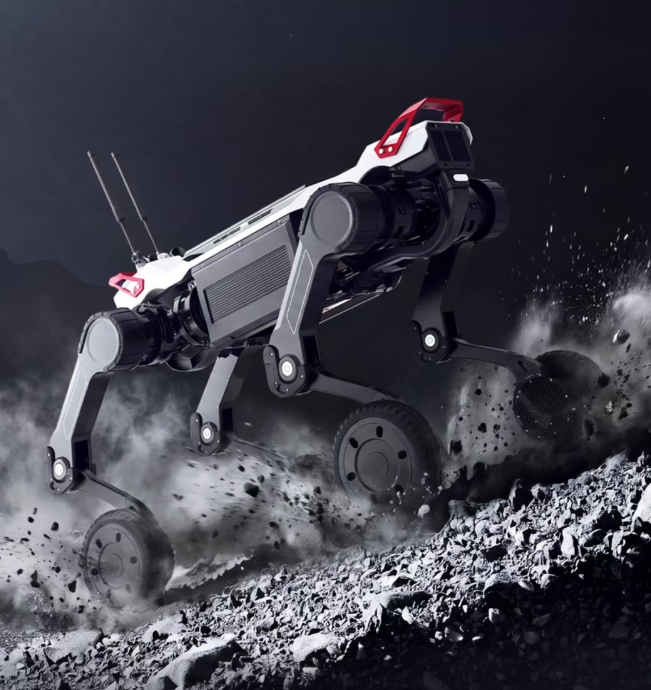
图:Hypertron-SW01。图片来源:新浪科技 / IT之家报道。
技术拆解
SW01 将高扭矩关节模组、多模态融合感知和自研运动控制结合。厂商公开参数包括:
- 峰值关节扭矩:240 N·m;
- 最高速度:8 m/s;
- 45° 最大爬坡;
- 连续楼梯单阶高度 25 cm;
- 极限越障高度 100 cm;
- IP67;
- -20°C~55°C 工作温域;
- 双电池热插拔,标称续航 6 小时;
- 支持自动回充、开放 SDK 和标准硬件接口。
其定位并非实验室四足,而是面向电力、应急消防、园区巡检等长期无人值守场景,并强调跨楼层巡检与第三方载荷扩展。
技术与产业意义
工业四足的评价重点正在从“能不能跑、跳、爬”转向负载下的运动能力、环境防护、连续作业、自动回充和任务载荷集成。SW01 的产品逻辑是把关节、感知、运控与巡检软件打包成更接近交付状态的系统。
对于整机成本而言,高扭矩关节模组仍是四足机器人的核心 BOM 项。若关节模组能够在高负载、长时间运行和宽温环境中保持一致性,供应链竞争将进一步从峰值扭矩转向热管理、寿命、批量一致性和维护成本。
仍待验证
- 240 N·m、120 kg、8 m/s、6 小时续航等均来自厂商公开规格,尚缺独立工况测试;
- “100 cm 越障”需要明确具体动作方式、地形、载荷和重复成功率;
- 7×24 小时运行依赖热插拔和自动回充体系,不等于单次连续 24 小时续航;
- 公开资料尚未披露售价、关节寿命、MTBF 和规模出货量。
来源:
- 新浪科技 / IT之家|Hypertron-SW01 发布
- 新京报|璇玑动力:东盟是重点出海区域之一
- Astrall Dynamics 官网
3. Intuitive 将 da Vinci 5 引入印度:力反馈与数据化手术进入下一阶段
Intuitive 9 月 19 日宣布在印度引入最新一代 da Vinci 5 手术机器人,首阶段将面向选定医院和手术项目部署。系统在 da Vinci Xi 基础上包含超过 150 项设计改进,核心变化包括 Force Feedback 力反馈、更高分辨率 3D 视觉、工作流自动化,以及相较 Xi 10,000 倍的计算能力。

图:da Vinci 5 控制端。图片来源:Intuitive 官方产品页。
技术拆解
da Vinci 5 的 Force Feedback 在器械末端加入力感知,使操作者能够通过控制器感受到组织上的推、拉作用;传感数据也可以被记录并用于术后技能分析。
视觉系统方面,官方称像素数量提升至上一代相关系统的 4 倍,并支持更真实的 3D 深度与颜色呈现。更高算力则服务于新传感器、软件、工作流自动化以及 Case Insights:系统可以把机器人运动学数据、视频和系统数据结合起来,对手术操作进行客观分析。
技术与产业意义
手术机器人正在从“高精度遥操作机械系统”向感知—控制—数据分析平台演进。力反馈解决的是遥操作中长期存在的触觉缺失问题;计算和数据平台则把每台设备变成持续产生运动学和手术视频数据的节点。
这也改变了医院采购逻辑。未来评价一套手术机器人时,不仅需要比较机械臂和器械能力,还会比较数据分析、培训体系、远程协作、软件升级和临床证据积累能力。印度的定向导入说明 Intuitive 更倾向先通过有限医院建立培训与临床流程,再扩大装机。
仍待验证
- “10,000× 算力”“4× 像素”等为 Intuitive 官方相对指标,不能直接等同于临床效果提升;
- 官方关于降低组织作用力、缩短流程等部分数据来自临床前研究或公司内部数据;
- 印度首批装机数量、采购价格、耗材成本及医院 ROI 未披露;
- 力反馈改善操作体验与改善患者长期结局之间仍需要更多临床证据。
来源:
- BusinessWire India / India Gazette|Intuitive introduces da Vinci 5 in India
- Intuitive|da Vinci 5 官方产品页
4. EYOU 将三类一体化关节模组带到 IROS:人形机器人关节继续走向平台化
EYOU Robotics 9 月 19 日宣布,将在 9 月 27 日开幕的 IROS 2026 展出其三类一体化关节模组:谐波、行星和直线执行器,覆盖从手腕、髋部到下肢高冲击位置。公司称全系列采用自研 FPGA 全硬件 FOC 控制算法和自研控制芯片,并支持 CAN、CANopen 和 EtherCAT。
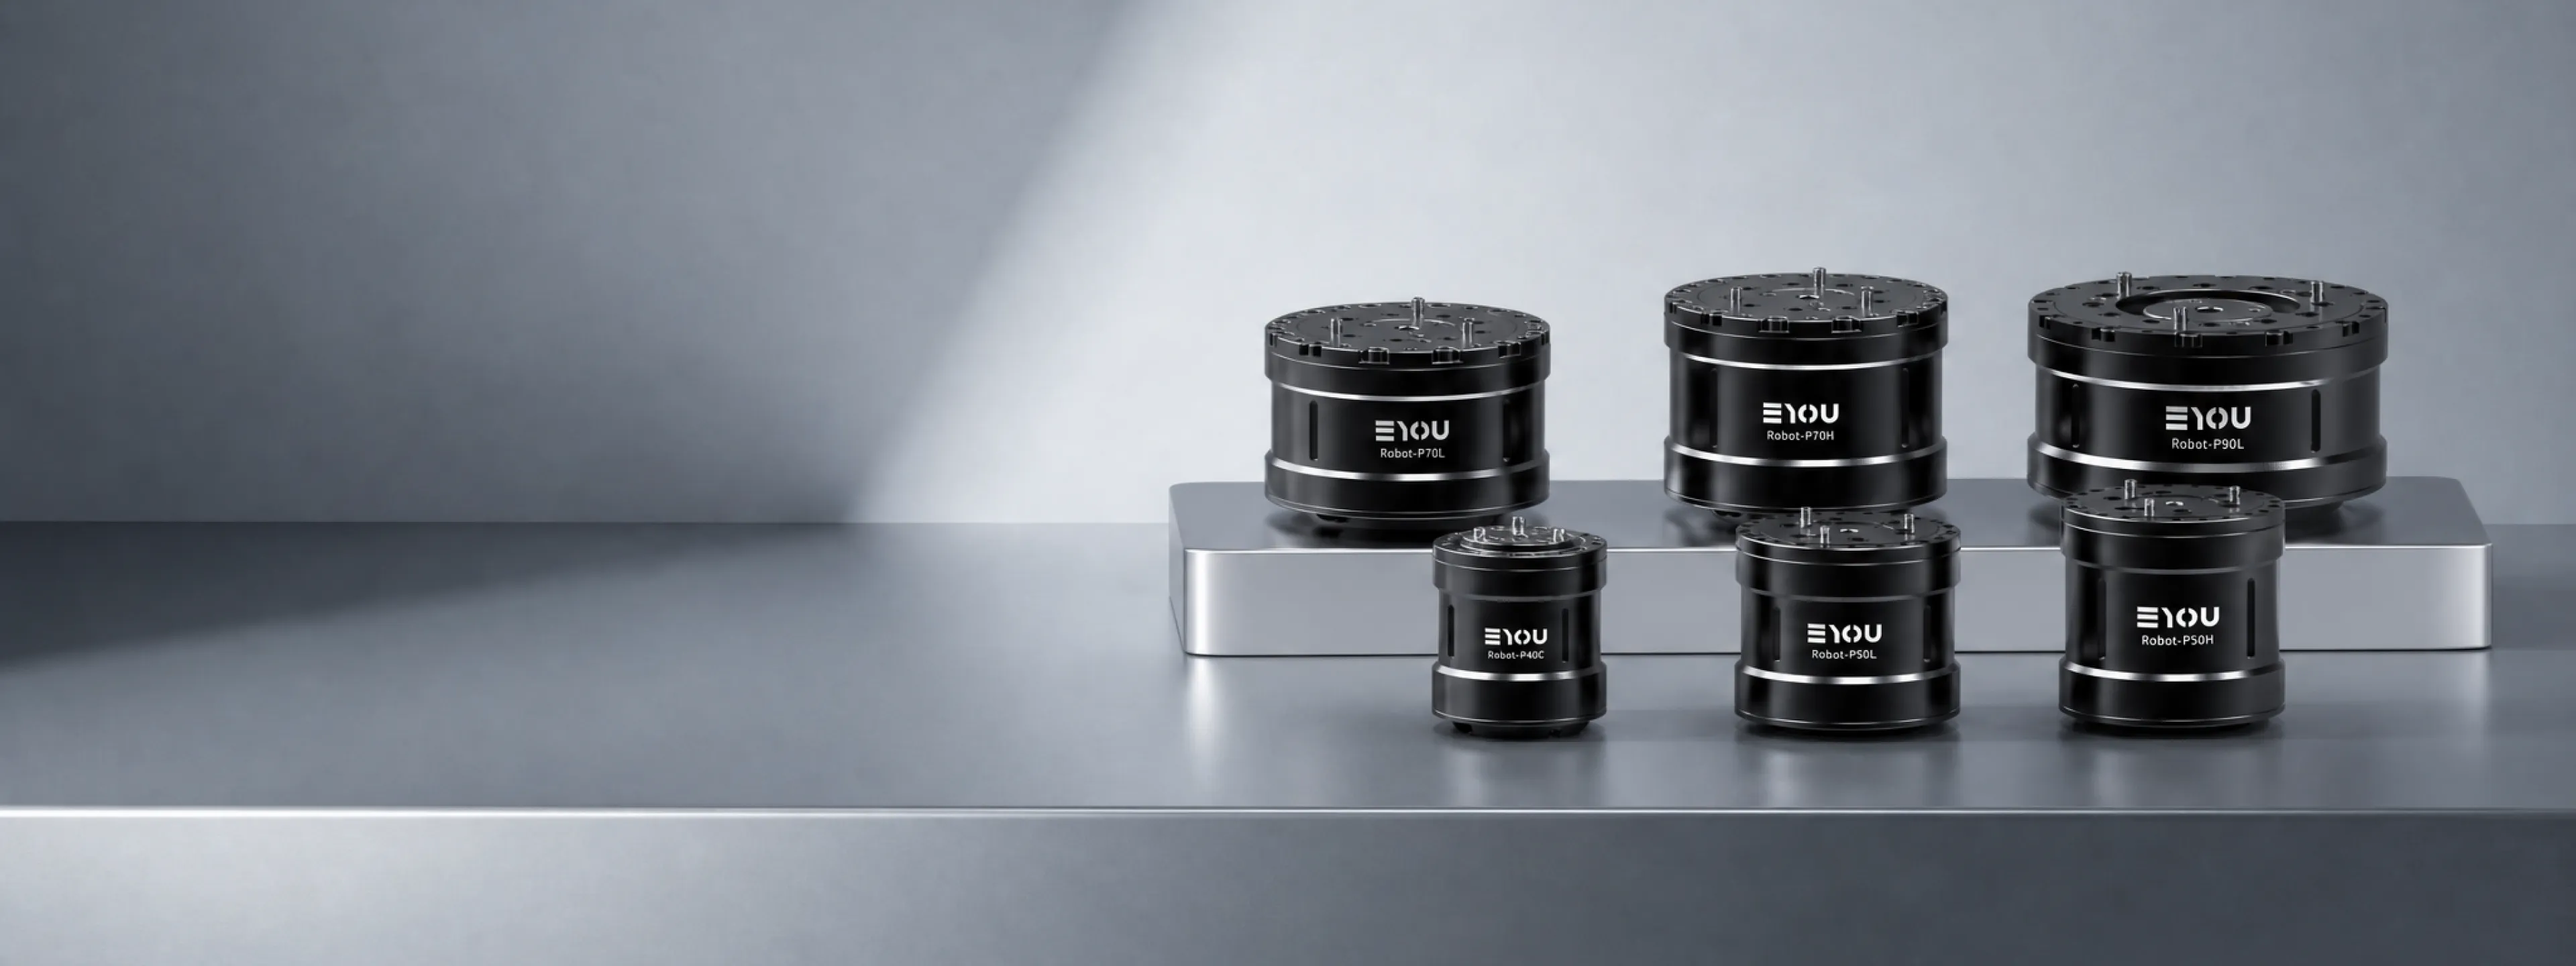
图:EYOU RP 系列人形机器人行星关节模组。图片来源:EYOU 官方产品页。
技术拆解
EYOU 将关节按负载和精度需求分层:
- PHU / RHU / PHA 谐波系列:用于手腕至髋部等精度优先位置;
- RP / PP 行星系列:面向下肢高负载和抗冲击场景;
- 直线执行系列:覆盖线性驱动形态。
控制侧使用 FPGA 实现全硬件 FOC(Field-Oriented Control),目标是将电流环等实时控制从通用 MCU 软件执行进一步固化到确定性硬件逻辑,并通过 CAN/CANopen/EtherCAT 接入整机控制网络。
技术与产业意义
人形机器人整机厂如果直接采购高度集成的标准关节,可以减少电机、减速器、编码器、驱动器和控制软件之间的重复集成工作,加快样机到量产的工程周期。
但标准化也会带来新的竞争点:不同供应商之间不再只比峰值扭矩,而会比扭矩密度、回差、热性能、编码器精度、总线时延、功能安全、批量一致性和长期供货能力。EYOU 把谐波、行星和直线执行做成完整产品族,本质上是在争夺整机厂的“关节平台”位置。
仍待验证
- EYOU 宣称 2025 年交付 95,000 个关节模组、服务超过 500 家客户,并称其在中国人形机器人谐波关节出货量排名第一;这些均为公司自述,暂无公开第三方审计;
- “全球首条自动化机器人关节生产线”等表述同样属于厂商口径;
- 本次信息主要是 IROS 展会预告,并非 9 月 19 日新发布一代关节;
- 北美市场实际订单、认证与规模出货仍需后续观察。
来源:
- EYOU Robotics|IROS 2026 官方公告
- EYOU|RP Humanoid Planetary Robot Actuator
5. Genrobotics 与南非 Armscor 签署 MoU,防务与空间机器人尝试进入非洲本地体系
印度机器人公司 Genrobotics 与南非国有军工机构 Armscor 签署合作备忘录,双方将探索防务、空间、卫星和双用途机器人技术合作。协议为非排他、探索性框架,后续项目需要另行达成协议;合作范围可能覆盖南非、南部非洲发展共同体(SADC)以及其他国际市场。
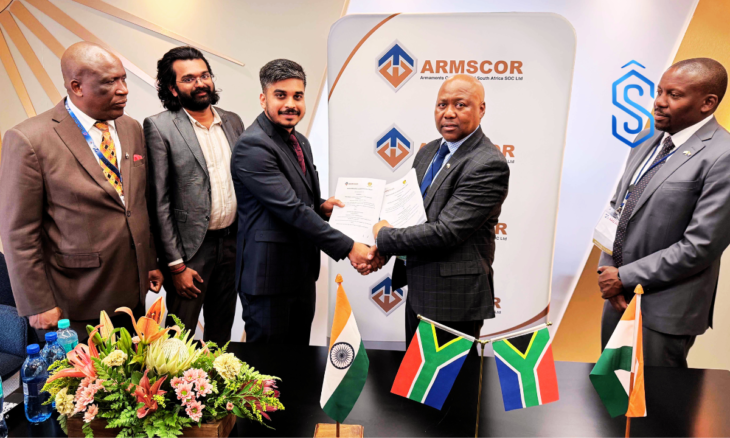
图:Genrobotics 与 Armscor 在比勒陀利亚签署 MoU。图片来源:Sahyadri Startups。
技术拆解
Genrobotics 当前防务与航天技术储备包括小型自主侦察平台、无人地面系统和空间机械臂。其官方公开的 Garuda Space Arm 为 7-DOF 机械臂,结合 IMU、LiDAR、立体视觉和软捕获夹爪;G-Bot/Scout 类平台则强调边缘 AI、Mesh 网络、复杂地形机动和 GPS 拒止环境侦察。
这些具体产品是否进入 Armscor 后续项目,目前没有披露。因此,本次合作更准确地理解为技术验证和市场准入框架,而不是具体装备采购。
技术与产业意义
防务和航天机器人很难仅靠“产品出口”进入新市场。通信加密、频谱、军标、安全审查、维护体系、当地系统集成商以及政府采购流程都会影响部署。与 Armscor 这类本地国有军工整合机构合作,可以为后续技术验证、本地集成和采购建立接口。
这类合作也说明机器人出海的“本地化”不仅是生产制造问题,还包括认证、系统集成、售后保障和政府关系网络。
仍待验证
- MoU 不是订单,也没有披露金额、采购数量或项目时间表;
- 双方尚未公布将优先验证哪一款机器人或空间系统;
- Genrobotics 官方产品参数与实际军用环境可靠性之间仍缺少公开第三方测试;
- 后续能否转化为 Armscor 或南非国防体系的正式采购,需要单独跟踪。
来源:
- Sahyadri Startups|Genrobotics 与 Armscor 签署 MoU
- Genrobotics Defence & Space
- Genrobotics|Defence Scout Robotics
今日供应链观察
过去24小时的供应链信号主要集中在触觉传感器、关节模组和工业四足动力系统。
千觉的融资显示,触觉供应链已经从“传感器器件”向数据采集和模型层延伸。真正进入量产后,材料一致性、光学标定、柔性层寿命和自动化校准会直接决定成本曲线。EYOU 的产品族则代表另一种平台化趋势:把减速器、电机、编码器、驱动和控制接口尽可能整合成标准关节,降低整机厂重复开发成本。
Hypertron-SW01 则把这一问题放回真实工业工况:关节峰值参数只是第一层,连续负载、热衰减、宽温工作、IP 防护、换电和维护周期才决定工业四足能否形成稳定交付。未来核心零部件竞争将越来越依赖长期可靠性和批量一致性数据,而不是单次性能峰值。
今日技术主线
过去24小时的信息呈现出三个并行方向。
第一,机器人对物理世界的感知正在从视觉扩展到接触力和触觉数据,触觉开始进入基础模型训练链路。第二,执行层继续向高度集成的关节模组演进,控制器、总线协议和驱动算法逐渐成为机械结构之外的重要差异。第三,商业部署开始把可靠性、培训、认证和本地生态纳入产品能力:无论是工业巡检、手术机器人还是防务机器人,都需要在真实组织和流程中完成长期验证。
因此,机器人技术栈正在从单机性能扩展为 感知 × 数据 × 执行器 × 控制 × 软件平台 × 量产工程 × 本地化交付。
评论 (0)
登录 后参与讨论
加载评论中...