
今日 Top 5
1. Spirit AI:真实世界数据成为“机器人通用大脑”的核心瓶颈
Reuters 9 月 18 日报道,Spirit AI 联合创始人高阳预计,公司希望在 2027 年中达到其所谓“GPT-3.0 milestone”:机器人可根据自然语言指令组织并执行一系列物理动作。公司目前约有 1,000 名数据采集人员,并称机器人在结构化客厅环境中的简单任务成功率达到约 90%;数十台 Moz1 已部署在 CATL 和京东生产场景。
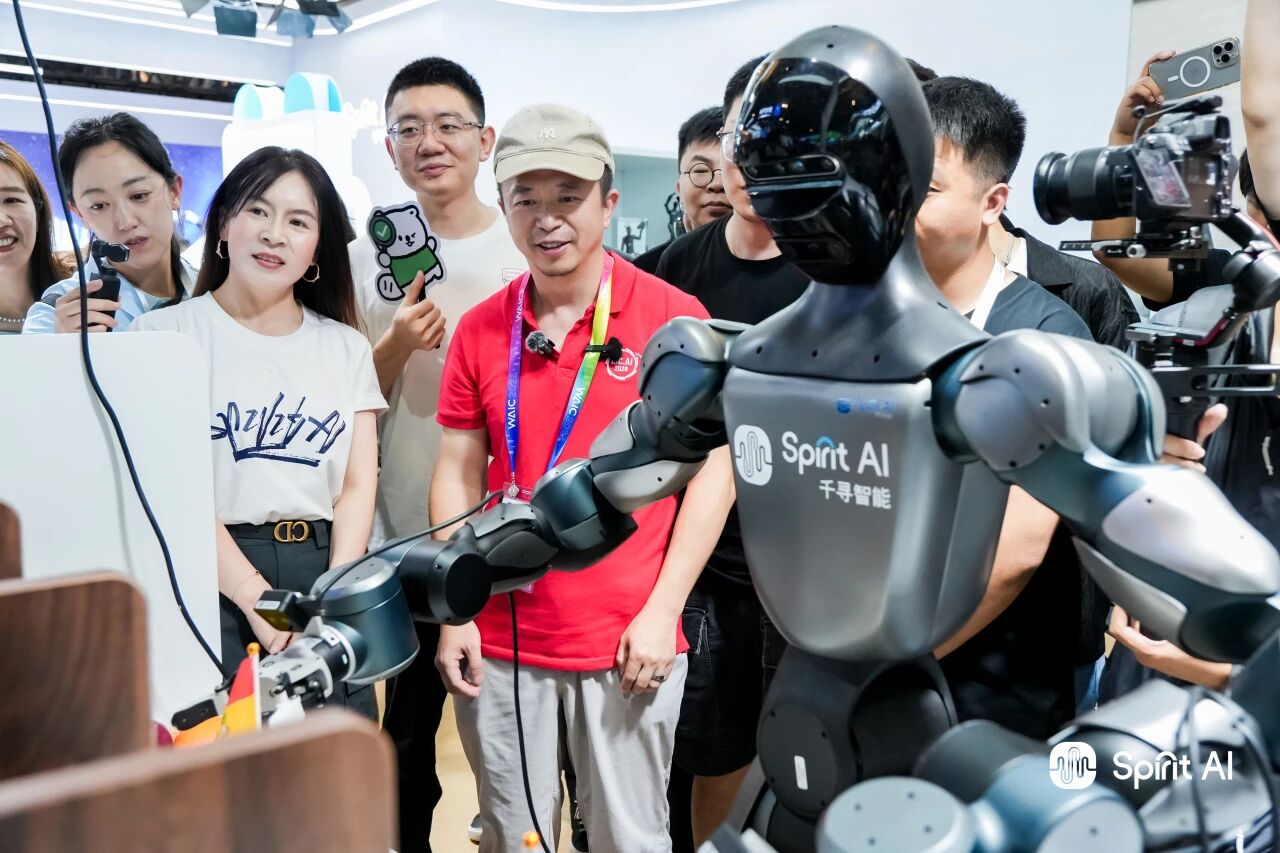
图:Spirit AI Moz 系列机器人公开演示。来源:Spirit AI。
技术拆解
Spirit AI 当前路线的核心是真实世界数据 + VLA + 世界模型 + 端到端控制。公司官方对 Spirit v1.6 的描述是,将环境感知、任务理解、动作规划和未来状态预测放入一条端到端链路,并通过工业现场和人工操作持续积累训练数据。
这条路线与高度依赖仿真的方法形成差异。高阳向 Reuters 表示,柔性电缆等可变形物体仍难以在仿真中准确重现,因此公司更依赖真实交互数据;同时,公司认为动作并不一定需要被清洗成极其“标准”的轨迹,多样化的“dirty data”反而可能帮助模型学习更广的运动分布。
技术与产业意义
具身智能的竞争正在逐渐从“机器人能否完成一次演示”转向谁能持续获得足够多、足够多样、与真实任务分布一致的数据。工业部署本身因此具有双重价值:一方面产生收入和场景验证,另一方面持续生成失败、修正和环境变化数据,用于下一轮模型迭代。
如果真实世界数据规模继续扩大,遥操作设备、数据采集终端、数据同步与清洗工具、训练基础设施都会成为机器人产业链的一部分。
仍待验证
- “2027 年中达到 GPT-3.0 milestone”是公司自己的类比,并非行业统一 benchmark;
- 90% 成功率只针对“结构化环境中的简单任务”,不能外推到开放家庭环境;
- “dirty data”优于高精度重复数据的适用范围、训练规模和消融实验尚未公开;
- Reuters 报道显示,精细操作和未见任务仍是当前短板。
事实来源:
- Reuters|Chinese 'robot brain' startup sees ChatGPT-style breakthrough as soon as next year
- Spirit AI|Moz2 / Spirit v1.6 官方技术说明
2. Toyota 估算每年 1 万亿日元推进工厂自动化,需求规模约 40 万台机器人
Reuters 9 月 18 日报道,Toyota 向投资者估算,自 2028 年起推进工厂现代化和自动化的年度成本可能达到 1 万亿日元(约 64 亿美元),范围覆盖 Toyota、集团公司和主要供应商。相关自动化需求约涉及 40 万台机器人,其中既包括新增设备,也包括旧设备替换,并明确包含人形和非人形机器人。

图:Toyota 官方工厂自动化资料图;本条投资与数量信息以 Reuters 9 月 18 日报道为准。
技术拆解
Toyota 披露的范围不是单一“人形机器人项目”,而是更完整的工厂自动化体系,包括:
- 传统工业机器人;
- 自动物流与物料搬运系统;
- 新增及替换型机器人设备;
- 未来的人机协作机器人与人形机器人。
因此,“40 万台”更接近一个制造自动化设备池,而不是 40 万台人形机器人订单。
技术与产业意义
这一规模如果逐步落地,对机器人供应链的影响会首先体现于成熟工业环节:伺服电机与驱动器、减速器、工业控制器、机器视觉、安全传感器、末端执行器、AMR/AGV、充电系统和工厂软件。
同时,大型汽车制造商的需求会强化两个工程指标:可靠性与全生命周期成本。工厂采购关注的不只是单机能力,还包括 MTBF、维护周期、备件体系、节拍稳定性以及与现有产线的接口成本。人形机器人若进入这类体系,也需要接受相同的工业评价标准。
仍待验证
- 1 万亿日元是 Toyota 的投资估算,并非已经批准、锁定年限的正式资本开支计划;
- 40 万台包含替换设备,不能视为 40 万台净新增订单;
- Toyota 尚未披露人形机器人在其中的具体数量、供应商名单和采购节奏。
来源:
- Reuters|Toyota estimates factory automation could cost $6.4 billion per year from 2028
3. Toborlife 为 Unitree G1 推出全身遥操作与训练数据采集栈
Toborlife AI 9 月 18 日宣布面向 Unitree G1 Edu 推出全身遥操作软件。系统通过 PICO VR/XR 设备映射操作者的手臂、躯干和腿部动作,并支持灵巧手的手指级控制;公司强调每次遥操作都可同步记录全身运动数据,并转换为训练可用格式。

图:Toborlife 官方 Tobor Harness Teleoperation System。来源:Toborlife。
技术拆解
Tobor Harness 将几个通常分散的模块放进一套系统:
XR 位姿采集 → Whole-Body Controller → 灵巧手映射 → 第一视角视频 → 同步数据记录 → 训练数据导出。
官方产品页还提供 PICO 4 Ultra、运动追踪器、手柄以及不同 G1 Edu / 灵巧手组合。公司强调数据保留在客户控制的美国本地硬件上,不发送至 Unitree 或外部服务器。
技术与产业意义
遥操作在当前具身智能中同时承担两种功能:远程完成机器人尚不能自主完成的任务,以及生产高质量 demonstration data。后者对模仿学习、VLA 后训练和特定场景策略微调尤其重要。
Toborlife 的产品化方向反映出一个新的中间层市场:整机厂提供机器人本体,第三方公司围绕它提供遥操作、数据格式、训练接口、维修和本地支持。机器人生态可能因此逐步出现类似 PC/服务器行业的“硬件平台 + 本地软件/服务商”结构。
仍待验证
- “training-ready”是厂商定义,数据格式、时间同步精度、噪声处理和不同训练框架兼容性需客户侧验证;
- 官方未公开端到端控制延迟、控制频率、网络抖动和丢包下的性能;
- 全身遥操作稳定性、跌倒恢复和长期采集数据质量尚缺独立 benchmark;
- 数据本地化优势属于部署架构优势,不等同于机器人自主能力提升。
来源:
- Toborlife|Unitree Teleoperation 官方产品页
- Toborlife 9 月 18 日发布稿
4. Anthropic 建立实体生物实验室,Claude 向“AI Agent → 实验机器人”闭环延伸
Reuters 9 月 18 日确认,Anthropic 已在旧金山湾区建立 wet lab,并正在探索让 Claude 指挥机器人设备执行实验。Anthropic 生命科学负责人确认实验室已投入物理实验,但 Reuters 关于“Claude 以有限人工干预直接指挥机器人”的细节来自知情人士,公司同时强调人类监督仍然必要。

图:Anthropic 官方 Model Hardware Standard(MHS)实验自动化流程。来源:Anthropic。
技术拆解
Anthropic 8 月发布的 Model Hardware Standard(MHS) 提供了这条路线的技术接口:通过标准化 driver 和 read/write 等基础操作,把液体处理器、机械臂、读板机、显微镜等设备暴露给 AI Agent;Claude 可在上层编排任务、读取状态、调整参数,并把需要高频或长时间运行的操作固化成确定性脚本。
Anthropic 与 Genentech 的概念验证中,Claude 已经通过 MHS 协调液体处理器、机械臂和读板机,并尝试闭环调整实验参数。
技术与产业意义
实验室是 AI 进入物理世界的一类特殊场景:环境高度结构化,设备接口相对明确,状态可数字化记录,任务又具有大量重复操作。因此它比开放家庭环境更容易形成Agent → 设备 → 结果 → 再规划闭环。
MHS 的价值更接近“机器人与实验设备的统一接口层”。如果这种接口形成生态,未来 AI Agent 不必为每个硬件重新编写整套集成代码,实验室机器人、自动化设备和制造设备都可能成为可被模型调用的“物理工具”。
仍待验证
- Wet lab 当前具体使用哪些机器人、设备规模和自主比例尚未公开;
- Reuters 关于 Claude 直接控制机器人执行实验的部分信息来自匿名知情人士;
- Anthropic 官方测试显示,Claude 在面对气泡等物理故障时仍会把物理问题误判为软件问题,需要专家引导;
- MHS 仍处于 research preview,长期稳定性、安全边界和跨厂商兼容性仍需验证。
来源:
- Reuters|Anthropic quietly sets up biology lab as it ramps AI drug program
- Anthropic|Previewing the Model Hardware Standard
5. FCC 有条件放行 ANSCER 三款 AMR,美国机器人市场准入开始与供应链本地化绑定
美国 FCC 9 月 18 日发布 DA 26-996,宣布 ANSCER Robotics 的 AR250、AR650、AR1250 获得有条件批准,可从 Covered List 中豁免。豁免持续有效的前提是 ANSCER 按申请中的 onshoring plan 执行,并持续接受产品审查;不符合条件时批准可被撤销。

图:ANSCER Robotics 官方 LinkedIn 展示的 AR250 Base Robot。来源:ANSCER Robotics。
技术拆解
ANSCER AR 系列属于工业 AMR。以 AR1250 为例,官方参数包括:
- 最大载荷 1,250 kg;
- SLAM 导航;
- PLd Cat.3 安全扫描器;
- 最高速度 1.7 m/s;
- LFP 电池;
- 约 8 小时运行时间;
- 支持 VDA 5050 和模块化顶部机构。
这次 FCC 动作本身并非机器人性能认证,而是通信/国家安全框架下的市场准入与供应链审查。
技术与产业意义
美国对机器人产品的评价维度正在扩展:除了安全性能和无线认证,制造地点、供应链来源、网络通信、软件更新路径和企业控制关系都可能影响产品能否进入市场。
对海外机器人公司而言,本地化不再只是降低关税或缩短交付周期,也可能直接成为市场准入条件。这会推动整机厂重新审视 PCB、无线模组、计算平台、云服务、固件更新与美国本地制造/组装的组合方式。
仍待验证
- 此次豁免只针对 AR250、AR650、AR1250 三个平台,不代表 ANSCER 全部产品获得豁免;
- “有条件批准”需要持续满足 onshoring plan 与后续审查,并非永久无条件许可;
- FCC 文件未公开完整的供应链调整细节,因此无法判断哪些具体零部件已完成本地化。
来源:
- FCC|FCC Announces Conditional Approvals for Certain Robots
- FCC|DA 26-996 PDF
- ANSCER|AR1250 官方参数
今日供应链观察
过去24小时的供应链信号主要来自两个方向。
第一,规模需求正在变得可量化。Toyota 给出的 40 万台机器人自动化设备池虽然包含替换设备和传统工业机器人,但仍意味着汽车制造自动化可能持续拉动伺服、电机、减速器、控制器、视觉、安全传感器、AMR 与系统集成需求。
第二,本地化开始从成本问题转为市场准入问题。FCC 对 ANSCER 的有条件豁免直接绑定 onshoring plan 和持续审查,说明机器人产品进入美国市场时,供应链来源、通信与软件体系可能成为与机械性能同等级的重要变量。
与此同时,Toborlife 的出现表明软件和数据基础设施也正在本地化:同一台 Unitree G1,可以由美国第三方提供遥操作、数据采集、技术支持和本地数据存储。机器人供应链的边界因此正在从零部件延伸到控制软件、数据管线、服务网络和合规体系。
今日技术主线
过去24小时的五条信息形成了一条较完整的技术链条:Spirit AI 聚焦真实世界数据与具身基础模型,Toborlife 把遥操作产品化为训练数据入口,Anthropic 尝试通过统一硬件接口让 Agent 控制实体设备。
另一端,Toyota 把需求拉到工厂级规模,而 FCC 的新审批机制开始把机器人供应链本地化写入市场准入条件。
机器人竞争因此正在同时发生在四层:模型与数据、机器人控制接口、规模部署,以及供应链与合规。
评论 (0)
登录 后参与讨论
加载评论中...