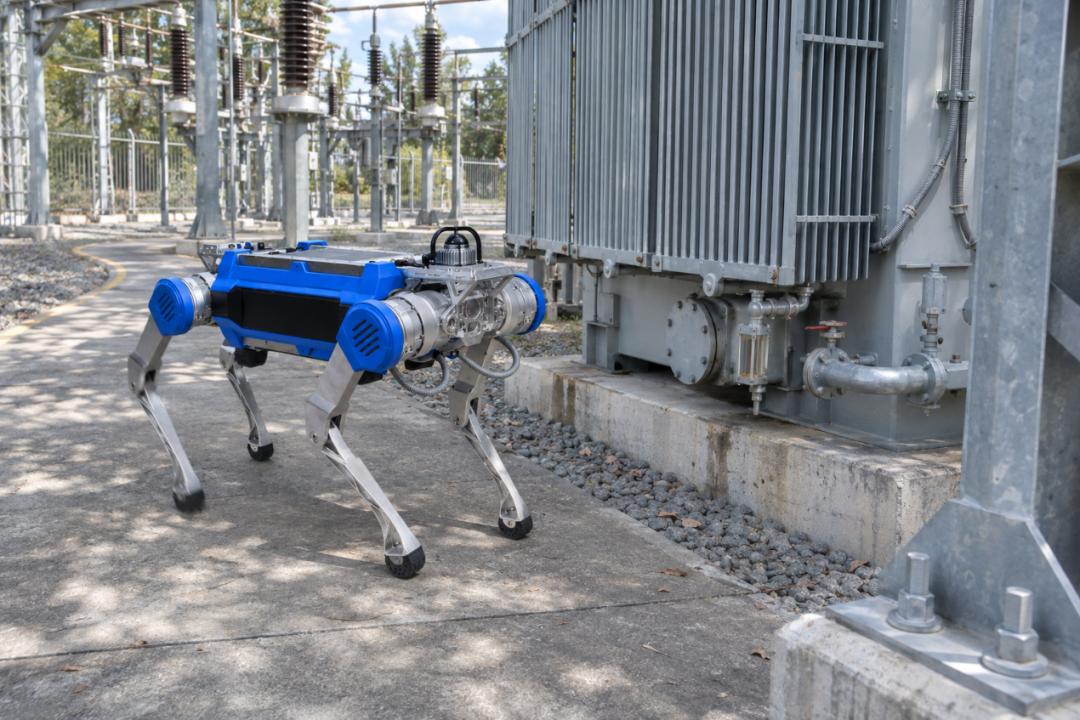
图片来源:36氪·硬氪2026年11月7日09:30原创采访,企业提供的四足机器人巡检资料图。不能据此认定11月7日发生新增正式部署或客户验收。
01|成都奇林波披露千万级天使轮,推进开源鸿蒙端云协同机器人软件
时间与属性:2026年11月7日09:30首次可核验公开披露;融资信息/机器人软件/四足与多机协同。
事实摘要
36氪·硬氪报道,成立于2025年12月的成都奇林波近日完成“千万级人民币”天使轮融资,投资方包括成都方寸引擎科技有限公司及天使投资人。公司称资金将用于核心软件研发、团队和市场拓展。“近日完成”是媒体依据企业采访的披露口径,不表示11月7日当日资金交割;具体金额、股权结构和到账凭证未独立公开。
目前公司称已有面向教育科研的桌面履带机器人、桌面机器狗交付,并围绕四足机器人园区巡检进行适配与现场探索;工业级四足、机械臂和人形跨形态适配仍需进一步实测验证。相关交付也不等于大规模工业订单。

图片来源:36氪·硬氪11月7日采访,企业提供的“灵雁引擎架构图”;是技术设计表达,不是独立的性能测试证据。
技术拆解
两层架构。 “灵雁引擎”部署在机器人端,负责接收自然语言任务、目标解析、子任务分解与决策、状态跟踪、结果校验及必要的重规划,同时通过硬件适配层连接传感器、控制器和执行机构。“雁阵系统”位于更高层,负责跨本体的任务分配、资源协调及多机调度。即便系统调用云端模型,端侧仍需承担高频感知和安全相关控制,避免网络往返时延直接进入物理闭环。
模型部署与输入输出。 企业描述支持开源鸿蒙或Linux、优先适配国产芯片,并采用模型蒸馏、轻量化、算子裁剪等方式部署本地任务模型。概念层面,端侧输入包括用户任务、感知信号和机器人状态,输出是子任务、技能调用和执行反馈;云端输入则是任务需求、设备能力和各设备状态,输出为分工及调度。公开材料没有给出确定的模型架构、状态/动作张量维度、控制频率、时延预算、具体芯片型号或标准化Benchmark,不能据此推断已解决跨本体策略迁移。
场景适配。 教育桌面机器人用于迭代软件和教学;园区四足巡检的设想是由热成像等传感器采集现场信息,端侧运行基础巡检技能,异常时向调度层请求其他设备协助。展示或样机验证与全天候正式部署、自动故障诊断和客户验收不同。
技术与产业意义
该路线把机器人软件拆成端侧实时执行层与云端多设备编排层,其工程价值取决于不同品牌本体的接口标准化、故障安全、弱网降级和现场维护成本。针对能源、矿山等对数据管理及供应链提出约束的行业,本地模型和国产计算平台适配具有潜在用途,但是否降低总体拥有成本,尚缺可复核数据。
这是机器人软件与供应链适配方向的一项早期融资披露,而非新机器人整机上市、通用VLA突破或工业规模订单。
仍待验证
融资实际金额及交割、当前机器人项目收入与客户构成、公开可复现的软件SDK/API、端侧芯片和OS兼容清单、任务规划成功率、执行时延与断网能力、不同本体间复用率、现场运行小时数、故障接管率、工业采购与验收数量。
目前主要为企业受访信息,尚无独立财务或测试数据来源。
今日供应链观察
本期可确认的新增线索主要在机器人操作系统/端侧计算与多机调度的软件适配。奇林波披露的开源鸿蒙、Linux及国产计算平台适配方向,可能影响机器人SoC、驱动适配和工程部署选择,但暂未获得明确供应商型号、芯片采购数量或新增长期供货协议。不能从融资规模推算电机、减速器、执行器、传感器等零部件的需求。
另一个受到关注的候选是韩国媒体披露Atlas电池可能采用70节2170圆柱电芯、约1.3kWh,并涉及三星SDI及LG新能源。但其原始报道已经出现在11月6日,11月7日英文转载不构成新供应链事件,因此未计入本期。
今日技术主线
端侧确定性执行与云端跨本体协调的边界。 端侧负责物理反馈、安全和局部任务连续性,云端负责多设备资源与长程任务编排。这一分层在系统工程上合理,但“架构完整”不等于“协同能力已验证”;真正的衡量应包括任务完成率、网络故障恢复、跨设备调度延时、现场接管率和每次任务成本。
评论 (0)
登录 后参与讨论
加载评论中...