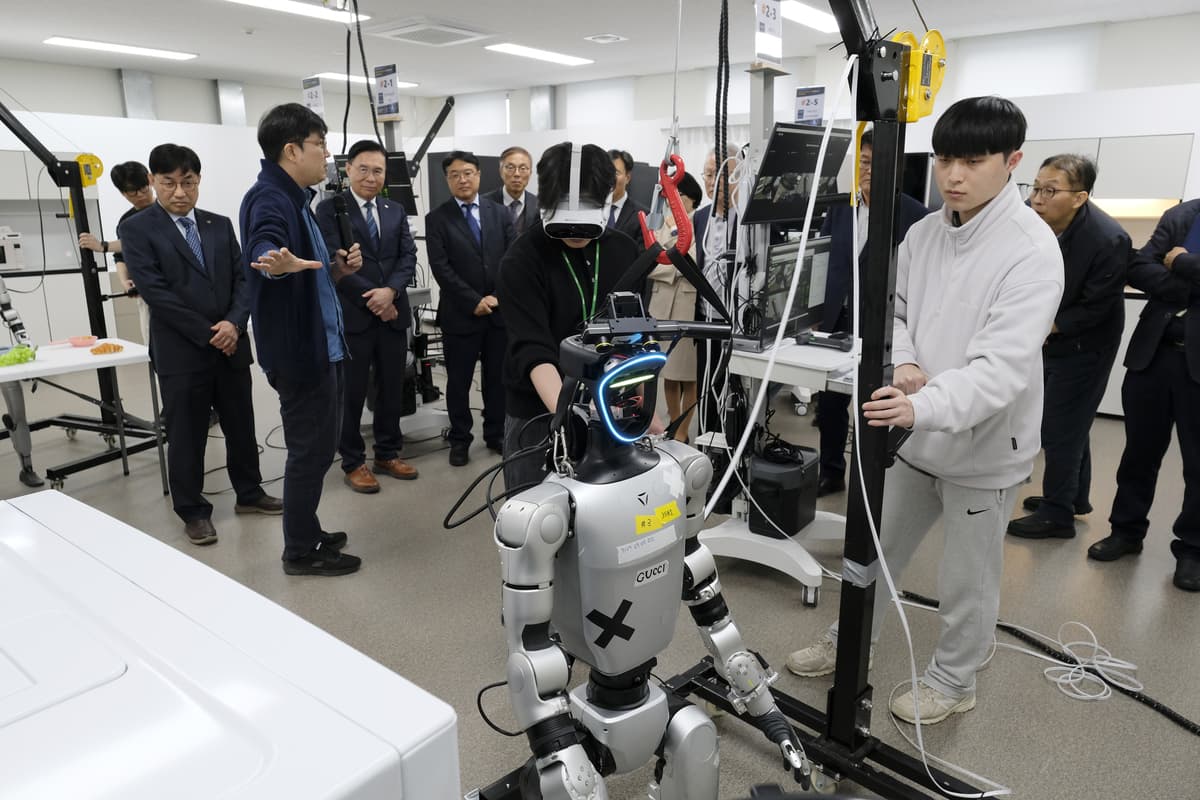
图片来源:Seoul Economic Daily于11月3日17:54(韩国时间)的现场报道,照片由韩国机械研究院KIMM提供;为本次开幕现场,不代表机器人已实现无人自主完成任务。
统计窗口:2026-11-03 08:00—2026-11-04 08:00(北京时间,Asia/Shanghai)
本期入选:5条。
01|韩国KIMM启用人形机器人数据工厂,首期运行12台机器人
首次披露与事件时间:2026年11月3日,韩国大田开幕;首篇核验报道17:54 KST(北京时间16:54)。政府机构活动,经韩国媒体现场报道。
事实摘要
韩国科学技术信息通信部宣布,韩国机械研究院(KIMM)与韩国电子通信研究院(ETRI)在大田启用面向双足人形机器人的任务数据采集设施。现场已有12台人形机器人参与数据采集,计划逐步增加设备;面向企业、高校和研究机构的分阶段开放预计从2027年下半年开始。

图片来源:Seoul Economic Daily同日报道,KIMM提供现场照片。
技术拆解
设施由人工遥操作机器人执行冰箱取物、车辆按钮与拨杆操作等生活和工业任务,记录机器人动作与任务过程,为模仿学习及后续具身模型训练形成数据。完整训练链还需时间同步的视觉、本体状态、动作命令及任务成功标签;目前官方报道没有公开采样率、数据模式、机器人型号占比、采集产能和模型架构。
技术与产业意义
这属于实际启用的数据基础设施,不是模型突破。多台机器人在统一采集与标注流程下工作,可能改善不同任务的数据覆盖和评测一致性;12台是当前配置,不等于可用数据小时数或对外服务规模。
仍待验证
机器人实际运行时长、遥操作参与比例、任务数据合格率、数据授权规则、开放访问时间及对模型成功率的实际提升。
02|赛感科技完成数千万元Pre-A++融资,离电柔性触觉从指尖扩至电子皮肤
首次核实披露:2026年11月3日09:30(北京时间);36氪·硬氪企业采访,非公开交割凭证。
事实摘要
赛感科技披露完成数千万元Pre-A++轮融资,由广州工控东高基金独家投资。公司称已敲定面向汽车制造的首批订单,其离电型柔性触觉器件正由指尖模组向全身电子皮肤、质检与安全感知延伸;尚未披露订单数量、交货和终端验收。

图片来源:36氪11月3日原创采访,公司提供的灵巧手装机示意/展示照片,并非本轮融资签约或新订单交付现场。
技术拆解
离电界面电容利用电子导体和离子导体接触面积变化形成测量信号。公司自报检测限约1毫克、最高响应频率1 kHz、在1 MPa量程内保持线性响应,但没有给出统一测试协议、误差带、温漂和逐通道校准结果。视觉与触觉的采样率差异需要在融合网络中独立处理;触觉更新快不意味着整套VLA模型以1 kHz推理。
技术与产业意义
触觉模组前移封装与标定,有望降低灵巧手集成成本。对数据训练而言,批次一致性、迟滞和长期漂移比单次峰值灵敏度更关键。汽车制造订单为企业披露,尚不能等同批量量产验收。
仍待验证
融资资金到账、订单合同金额和交货、器件批量良率、交叉串扰、寿命、传感阵列密度及模型增益的独立实验。
03|飒智智能披露数亿元Pre-B融资,多臂工业机器人与世界模型继续迭代
首次核实披露:2026年11月3日10:06(北京时间);36氪企业独家采访。
事实摘要
上海飒智智能披露近期完成数亿元人民币Pre-B轮融资,投资方包括建投投资、南通投管及云启资本,拟用于工业大模型、多臂机器人、产线扩建和海外拓展。六臂机器人“玄甲”及工业世界模型SageNexus均非本期首发,不能将融资报道包装为新品。

图片来源:36氪11月3日独家专访,企业提供的六臂机器人图片,为既有产品展示。
技术拆解
“玄甲”在不同高度及方向布置六个机械臂,试图在狭窄工位并行完成取件、装配与涂胶。其SageNexus工业世界模型据称使用视觉、点云、力反馈和工艺文档,经编码器映射到物理语义空间,再解码为可执行动作并检查约束。公司宣称拥有360 TB工业数据、2000余项场景技能,以及99.9%以上可靠性,但缺少公开Benchmark、任务定义和试验次数,不能作为独立已证实性能。
技术与产业意义
多臂并行可节省工位面积,但提高了避碰、调度及安全隔离的工程复杂度。公司称海外意向订单超5亿元、未来三年计划扩建工厂至现有场地约四倍;意向订单不等于合同执行,扩产计划不等于已形成产能。
仍待验证
融资交割、正式订单及验收、六臂协同作业的节拍比较、模型推理和控制延迟、99.9%可靠性测试条件、实际出货和扩产里程碑。
04|易成创新获2亿元C轮融资,无人转运车向轮式移动操作延伸
首次核实披露:2026年11月3日09:00(北京时间);36氪独家及公司声明。
事实摘要
易成创新披露完成2亿元人民币C轮融资,投资方包括粤科集团、善达投资、安徽国投和佛山创投。现有产品以工业园区、港口等场景5—10吨级无人转运车为主,另正开发“轮式底盘+机械臂”的装卸与物料作业系统。

图片来源:易成创新2026年6月广州物流展官方展示,历史产品照片,非本轮融资交割现场。
技术拆解
工业无人转运需要实现多传感器定位、路线规划、动态障碍处理及重载制动控制。公司自报在售车辆最高约25 km/h、单车均价约40万元、现有设计年产能3000辆;年产能不等于真实产量。其轮式机械臂试验设备被公司估计可达人工约60%的作业效率,但未披露相同工况对照与安全接管率。
技术与产业意义
由平面运送延展至抓取装卸,涉及从路径控制向接触操作的能力升级。公司提出融资后将年产能目标提高至1万辆,并争取2027年第三季度在客户场景形成完整作业工作流;这些均属未来目标或试验部署,不能称已完成规模化交付。
仍待验证
融资实缴、产能利用率、实际出货、终端验收、车辆事故数据、机械臂末端负载、60%效率的测量口径、客户实际场景落地时间。
05|韩国MOVIN获100亿韩元A轮,将无标记LiDAR动作捕捉扩展到机器人训练
首次核实披露:2026年11月3日09:18 KST(北京时间08:18);韩国NewsPim和Asia Business Daily引用企业公布的融资信息。
事实摘要
韩国MOVIN宣布获得100亿韩元Series A投资,由IMM Investment领投,IBK企业银行、Voyager Ventures及既有投资者参与。公司主营基于LiDAR和AI的无穿戴、无标记运动捕捉,拟建设约330平方米研发中心,并继续拓展机器人遥操作和训练数据业务。
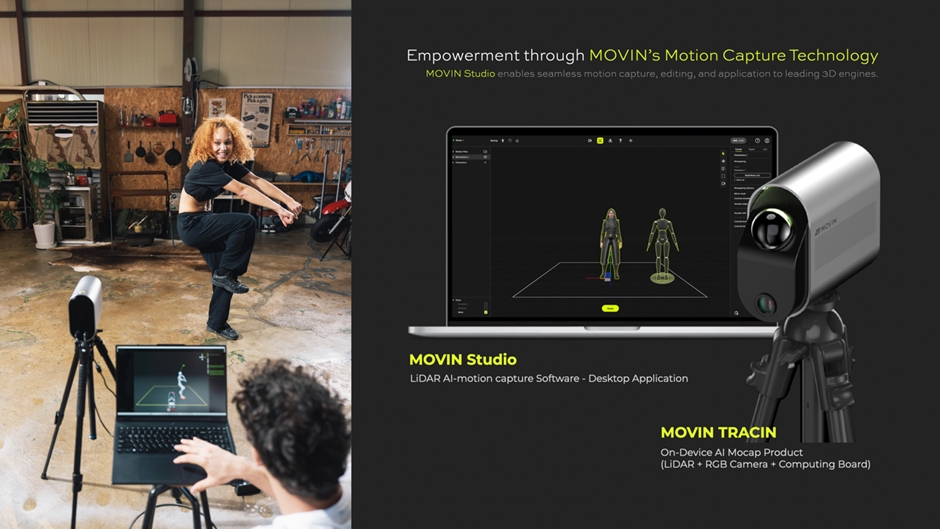
图片来源:MOVIN与禾赛合作的官方技术展示页,为历史技术演示,并非11月3日融资现场。
技术拆解
MOVIN TRACIN以激光雷达提供三维空间与人体运动数据,并结合AI重建人体姿态,不要求穿动作捕捉服或佩戴标记。公司称其技术已被Boston Dynamics及RAI Institute用于机器人遥操作或训练,机器人专用方案TRACIN R1在合作环境中使用;具体采样率、遮挡下精度、机器人任务性能未在本轮公告完整披露。
技术与产业意义
相较穿戴式动捕,非接触采集降低了人员准备成本,有利于规模采集示范动作;但人类骨骼姿态无法直接转为机器人关节指令,仍须动作重定向、动力学约束和接触数据补充。新融资和既有客户合作不能推导新机器人量产订单。
仍待验证
投资实际到账、机器人业务收入占比、数据质量、多人遮挡表现、跨本体训练收益、长期授权合同及拟建研发中心的启用日期。
今日供应链观察
本期新增披露主要集中在数据、传感器、工业本体与融资。韩国KIMM增加人形机器人任务数据生产基础设施,MOVIN扩展非穿戴式空间动作采集;赛感科技推进柔性触觉模组向批量产品验证;飒智及易成创新将新资金投向本体、软件与制造能力。数据采集设备、LiDAR、触觉感知、执行器与工业边缘计算具有潜在协同需求,但没有证据证明上述公司之间存在新增供应合同。对任何公司自报的客户、订单、产能和指标都应在正式采购、交货、现场验收阶段分别记录。
今日技术主线
从感知数据的规模采集,走向可闭环验证的工业机器人执行。 无穿戴动捕帮助获取人体运动示范,触觉为机器人接触任务增加高频反馈,多臂协调及移动操作扩展工业场景覆盖范围。真正的技术分水岭仍是数据到动作的有效映射、跨工况鲁棒性、任务连续完成率及单位合格作业成本,而非单独的训练小时数、机械臂数量或融资规模。
评论 (0)
登录 后参与讨论
加载评论中...