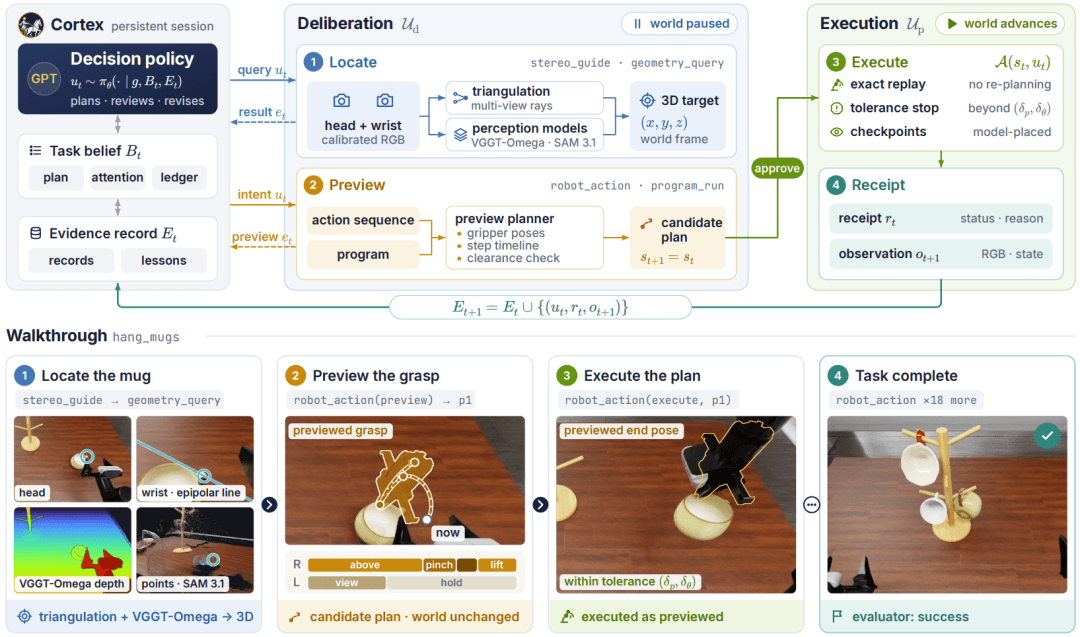
图源:机器之心11月1日技术报道(新浪财经原文转载),图1“通用具身 Harness 整体架构与执行流程”;为Auriga项目架构示意,不是真实机器人现场照片。
统计窗口:2026-11-01 08:00—2026-11-02 08:00(北京时间,Asia/Shanghai)
检索截止:约2026-11-02 07:55;窗口末尾约5分钟不保证已完全覆盖。
本期入选:1条。
01|星衍智能公开Auriga具身执行框架:用可验证的动作闭环连接大模型与机器人
最早可核对的本期公开报道:2026年11月1日09:04(北京时间),机器之心稿件经新浪财经转载。项目代码与技术报告也已公开;仅凭当前资料无法进一步确认代码仓库最早开放时刻,因此这里记录的是可核验的公开披露节点。
团队项目和开源代码属于第一手资料;媒体所引性能数据为团队自评。
事实摘要
星衍智能披露了通用具身操作框架Auriga,将三维感知、任务状态、轨迹预演、动作执行验证和异常恢复连接为一个持续运行的Agent Harness,并公开了代码及技术资料。团队报告在42项RoboDojo仿真任务、合计6300个测试episode上取得平均成功率57.74%;在RoboCasa365 Target50的50项任务、250个episode上取得73.2%的总体成功率。两套基准的任务、机器人形态和采样密度不同,不能直接作同一尺度比较。
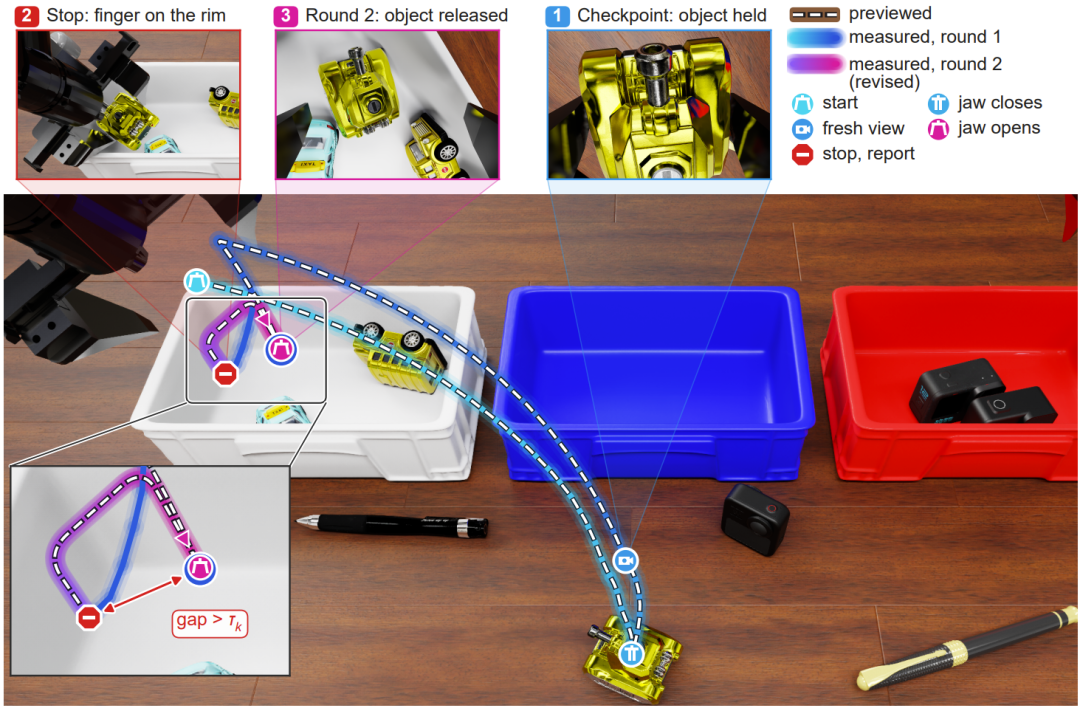
图源:机器之心技术报道,图4“轨迹预演与执行验证机制”;属于论文/技术报告示意图,并非独立第三方实测。
技术拆解
系统结构: 与直接让语言模型输出关节控制信号不同,Auriga把模型作为任务规划者,把机器人执行限定在统一网关Harness.execute内。模型从相机图像、机器人状态与显式任务记录中形成计划;三维几何与多视角观测提供可测量的位置和姿态;在实际动作前可以预演阶段性轨迹和双臂协作顺序。
动作输出与闭环: 模型通过robot_action(action="preview")生成动作阶段,再以robot_action(action="execute", plan_id=...)触发执行。网关监测运动到位容差与夹持条件,发生滑移或卡阻时返回新图像、状态与错误证据,模型据此重新规划,从当前状态继续,而非从初始场景重来。公开仓库注明其默认RoboDojo环境使用ARX X5双臂模拟机器人,且模型思考时物理仿真可暂停,故不可直接将基准成绩等同真实世界的连续实时控制能力。
评测条件: RoboDojo包括泛化、精细操作、长程、记忆、开放任务五类,报告平均成功率57.74%,平均过程评分64.00,记忆子项成功率92.99%。RoboCasa365 Target50报告总体73.2%,单技能92.2%,长程组合62.5%。这些数值是团队提供的特定设置结果,而非独立硬件或第三方部署报告。
路线边界: 团队提出从“失败即证据”进一步走向“失败驱动系统改进”的Physical RSI愿景。当前展示重点是单次任务执行中的在线修正及已有Harness的复用,不能据此声称机器人已实现跨任务自主训练、自修改并不断提升自身模型参数的长期自我进化。
技术与产业意义
这一架构强调在通用大模型与低层运动控制之间建立一层可审计、可复现的执行接口。对移动操作、精细抓取及多阶段工序而言,机械臂并非只要“规划正确”就能完成任务:物体滑移、抓取失败、尺寸偏差和工位变化需要感知—执行—反馈闭环。把任务状态、动作预演、异常中止与恢复集中管理,可能降低不同模型和机器人本体的集成成本。
其潜在价值更接近软件执行基础设施与评测方法,尚非新机器人本体、执行器订单或商业化交付。开源代码可供研究者检查,但可复现的仿真分数、真实机器人的连续可靠性和部署经济性仍需分别验证。
仍待验证
- 开源仓库对应的版本与技术报告结果能否在第三方环境复现,是否存在针对基准的工程调参。
- 模型推理延迟、调用成本、物理仿真暂停对任务完成时间的影响,以及在真机上持续控制的性能。
- 不同机器人形态与不同任务场景的跨平台迁移效果,执行中止后的安全边界和异常恢复成功率。
- 长期学习是否真的改进共用执行系统,而非仅在单个episode内重新规划。
今日供应链观察
本期没有证实窗口内新增的机器人执行器、减速器、电机、传感器或芯片批量采购订单。Auriga的公布更多反映机器人软件执行网关、感知几何计算与实验验证工具链的需求:多视角相机、可查询的运动学状态、低层控制接口和可靠的失败日志,可能成为模型部署的必要组件。现有资料不能推断具体供应商获得新增收入。
今日技术主线
把高层推理变成可验证的机器人动作,而不是只展示离线任务规划。 本期技术重点是Preview → Execute → Verify → Recover:先确定动作条件,执行时持续监测,偏差出现后根据当前物理状态修正。应特别区分仿真中暂停物理时钟的推理流程与真实设备必须连续运行的控制闭环;也要区分在线恢复与真正跨任务持续学习。
评论 (0)
登录 后参与讨论
加载评论中...