
01|Bedrock获6亿美元C轮融资:无人驾驶挖掘机从首批付费工地走向扩张
首次披露: 2026-10-26 09:35 ET(北京时间10月26日21:35)
证据: Bedrock官方融资新闻稿;TechCrunch独立报道
分类: 融资 / 工程机械自主作业 / 机器人商业化

图片来源:Bedrock Robotics 官方历史工地图片。图片与自主工程机械业务相关,不代表本轮融资活动现场。
事实摘要
Bedrock Robotics宣布完成6亿美元C轮融资,投后估值41亿美元,由CapitalG和Emergence Capital共同领投,公司称累计融资接近10亿美元。融资将支持向更多美国施工现场部署可改装现有设备的自主作业系统;公司同时披露与Haydon在得州的新合作以及其他州的新增客户。自主挖掘机在付费商业工地执行任务是公司2026年8月已披露的历史里程碑,不能作为10月26日首次突破。
原始来源: Bedrock官方新闻稿(2026-10-26);TechCrunch报道(2026-10-26);2026-08-17首次无人操作商业工地公告(历史证据)。
技术拆解
- 本体路线: 不必重新开发专用挖掘机,而是给在役工程机械追加感知、车载计算与自主控制系统;主要对象是挖掘、装车等重复土方任务。
- 环境约束: 工地地貌不断变化,驾驶室无人不等于完全无需人类现场管理;规划、感知与安全停车需和施工区交通管制协同。
- 系统边界: 现阶段是特定工程机械和作业流程的商业部署;多机种、跨设备自主协同属于公司后续发展方向,不宜写成已交付功能。
技术与产业意义
资金规模与新增承包商意味着建筑自动化开始围绕设备改装、现场运维与持续服务建立商业模型。真正决定客户复购的指标将是每小时有效土方量、设备利用率、异常接管率与成本,而不是单机演示是否无人驾驶。
仍待验证
6亿美元融资的具体交割结构;当前实际付费站点和在役台数;单机持续作业的安全记录与接管率;人工/远程辅助比例;客户投资回收期和跨品牌兼容性。上述绩效尚未取得第三方审计。
02|GXO与Agility扩展商业协议:Digit计划进入美国另外两处物流仓库
首次披露: 2026-10-26 07:00 ET(北京时间10月26日19:00)
证据: GXO与Agility双方官方公告
分类: 商业协议 / 人形机器人 / 物流与RaaS

图片来源:Agility Robotics 2024年GXO商业项目官方报道。这不是2027年新仓库的部署现场,仅展示已投用的合作项目。
事实摘要
GXO与Agility宣布把Digit人形机器人商业项目扩展至美国北卡罗来纳州Statesville及田纳西州Lebanon两处仓储设施,计划2027年初先部署Digit 4,待Digit 5商业可用后升级。公司称自2024年GXO佐治亚州项目商业化以来,Digit已搬运超过10万个周转箱(totes);Agility另披露三家未具名制造业客户处于付费项目阶段。新增协议已披露,但两处新仓库尚未完成部署。
原始来源: GXO官方新闻稿(2026-10-26);Agility双方协议公告(2026-10-26);Agility商业进展(2026-10-26)。
技术拆解
- 任务: 电商履约中的重复物料搬运,现有周转箱数量是累计任务量,不是交付台数或日均吞吐量。
- 机器人与软件: 先以已经在商业场景运行的Digit 4建立流程,使用Agility Arc云平台管理机器人;Digit 5仍是后续替换计划。
- 从PoC到多站点: 关键难点从单站点路线规划,转为跨仓库流程复制、WMS集成、现场故障处理、不同节拍下的任务稳定性。
技术与产业意义
同一企业从一个仓库扩展至另外两个站点,比完全独立的演示更接近产品复用证据。RaaS降低了客户一次性购置负担,但收入、毛利及单位经济性还取决于机器人可用率和维护投入。
仍待验证
每处拟部署台数、正式上线日期、服务合同金额及期限、每小时周转箱处理量、现场人工接管率、真实停机时间,以及Digit 5转换是否按计划完成。
03|中科慧灵完成数亿元A++融资,面向制鞋与高风险工业场景推进具身机器人
首次公开报道: 2026-10-26上午(北京时间)
证据: 公司融资消息,经北京商报、上海证券报等媒体报道;部分运营数据来自公司及负责人采访
分类: 融资 / 工业具身智能 / 制鞋 / 高风险作业
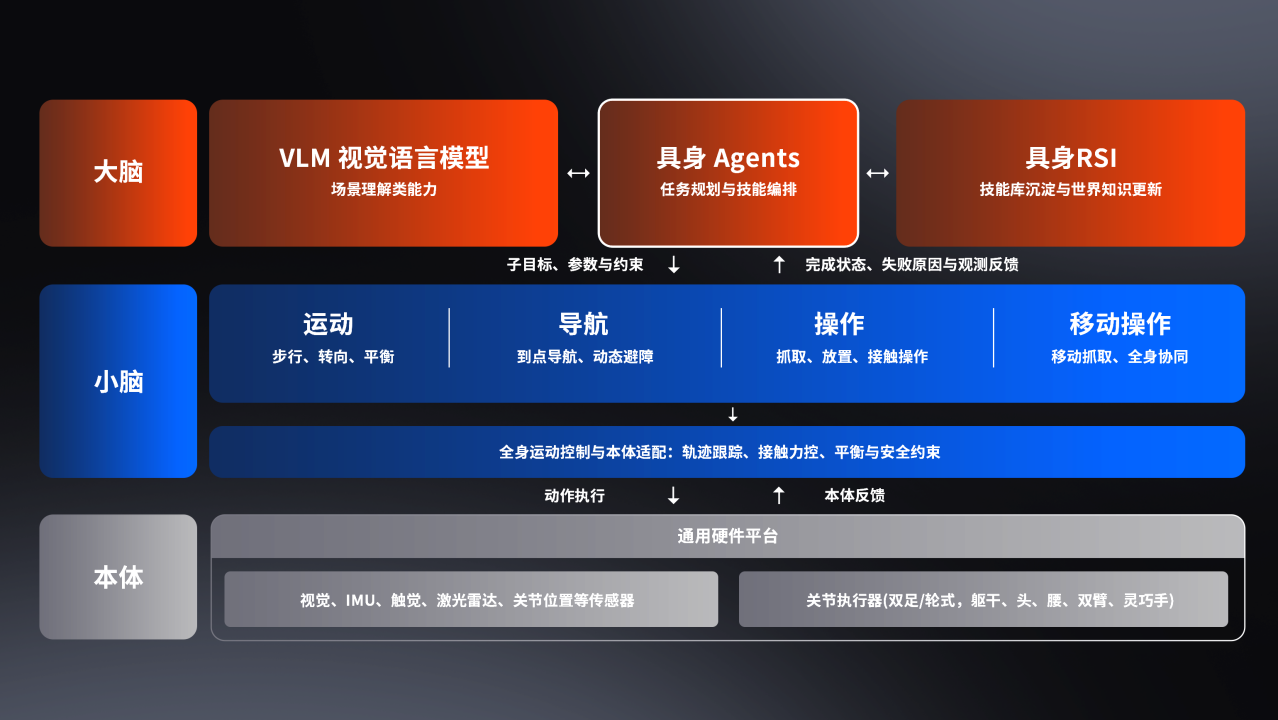
图片来源:InfoQ 2026-10-26报道中的中科慧灵技术架构图。属于技术架构示意,不是融资活动现场照片。
事实摘要
中科慧灵宣布完成数亿元人民币A++轮融资,参与机构包括知来投资、涌铧投资、茂天投资、元禾辰坤、国科科智和鲁宁投资。公司计划将资金投入量产交付、关键场景具身大脑与市场拓展。其产品覆盖CASBOT 02、轮臂式CASBOT W2、CASBOT Mini等;在本次报道中,公司还披露制鞋具身机器人在手订单额超过4亿元,但尚缺少独立核验的客户验收与收入确认资料。
原始/采访来源: 北京商报融资消息(2026-10-26);上海证券报采访(2026-10-26);InfoQ技术及订单背景(2026-10-26)。
技术拆解
- 架构: 公司描述采用VLM、具身Agent及技能模块负责理解与规划,以运动控制、导航、接触操作系统完成动作执行,视觉、触觉、IMU及关节传感器构成反馈。
- 数据与训练: 遥操作、真人数据采集和真实工位反馈进入迭代流程,CASBOT PA尝试连接视觉感知、动作生成、运动学处理与机械臂真机执行。
- 工艺约束: 公司负责人报告制鞋场景部分工序节拍为大底盖章约7秒/个、鞋底压合约18秒/双;这些是项目特定口径,缺少抽样、持续时长和良率条件,不能转写成全部产品规格。
技术与产业意义
制鞋、装配与矿山任务的共同点是需要场景工艺约束、异常恢复与人机协作。资金和订单若转化为稳定验收,将为工业具身系统提供比舞台演示更直接的商业价值证据;但在手订单、实际出货和收入是不同阶段。
仍待验证
融资精确数额和交易交割资料;4亿元在手订单的构成、取消条件及交期;量产排产是否转为出货和终验;工序连续运行、产品良率与维护成本;矿山场景的安全认证及远程接管能力。
04|诺亦腾再获Pre-A+++轮投资:具身模型数据从动作捕捉走向跨本体复用
首次公开报道: 2026-10-26 11:10前后(北京时间)
证据: 界面新闻及投资界报道公司融资消息
分类: 融资 / 数据采集 / 多模态训练数据 / 跨本体适配
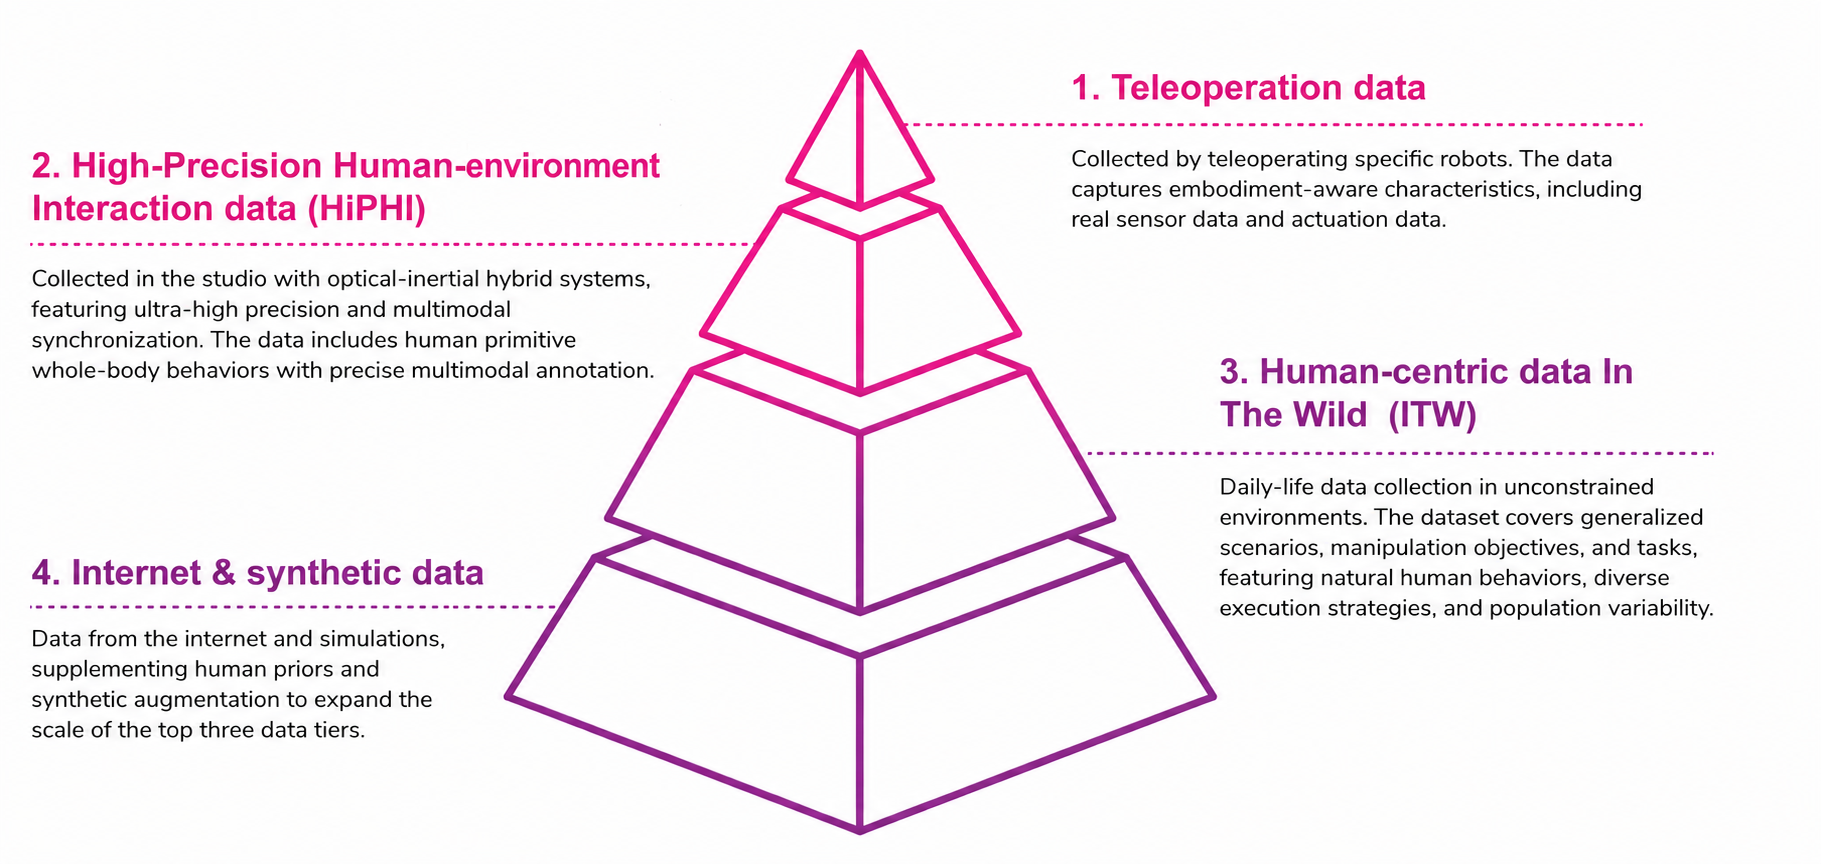
图片来源:艾邦机器人关于诺亦腾ModalityNet的2026年6月技术报道。该图为历史产品技术示意,用于解释数据构成;不是此次融资现场或10月26日新产品发布。
事实摘要
据10月26日媒体报道,诺亦腾机器人(Noitom Robotics)完成Pre-A+++轮融资,本轮由河南投资集团旗下的汇融基金独家投资,金额未公开。公司介绍,其具身智能数据服务围绕MOV(多模态大空间交互)、OM(全模态灵巧操作)与ITW+(多模态野外主观视角数据)组织,面向机器人本体厂商和模型开发者交付训练数据与相关基础设施。
直接来源: 投资界当日原文(2026-10-26 15:47);界面新闻转引(2026-10-26 11:10);诺亦腾2026年6月数采平台背景(历史信息)。
技术拆解
- 采集层: 人体动作捕捉、手部精细操作、第一视角交互环境组成多源数据,覆盖从结构化采集到自然环境动作。
- 数据治理: 多模态同步、标注、质检、任务分段与语义结构化,决定视频是否能转成可用的机器人训练信号。
- 跨本体转换: 人体手臂、灵巧手与不同关节构型的机器人存在运动学约束差异,映射方案需处理自由度、动作空间与接触力等差异。公司提出可复用目标,但没有公开足够的统一横向Benchmark。
技术与产业意义
对机器人行业来说,数据供给并非只需累积视频小时数;同一批数据能否跨模型、跨机械臂、跨灵巧手复用,关系到训练成本、数据资产定价和供应商集中度。此次融资显示资本继续参与具身智能的数据基础设施建设。
仍待验证
融资金额及交割时间;MOV/OM/ITW+数据真实规模与独立质量评估;机器人动作映射的可复现精度、跨本体收益、数据权属与隐私合规;客户订单和交付验收指标。
05|珞石新披露舍弗勒太仓产线的5台Helios机器人及力控臂配套
首次新增披露: 2026-10-26 12:00 ET(北京时间2026-10-27 00:00)
证据: 珞石通过PR Newswire发布的企业公告;舍弗勒既有工厂案例为背景
分类: 机器人本体 / 力控臂与控制器 / 工业产线供应链
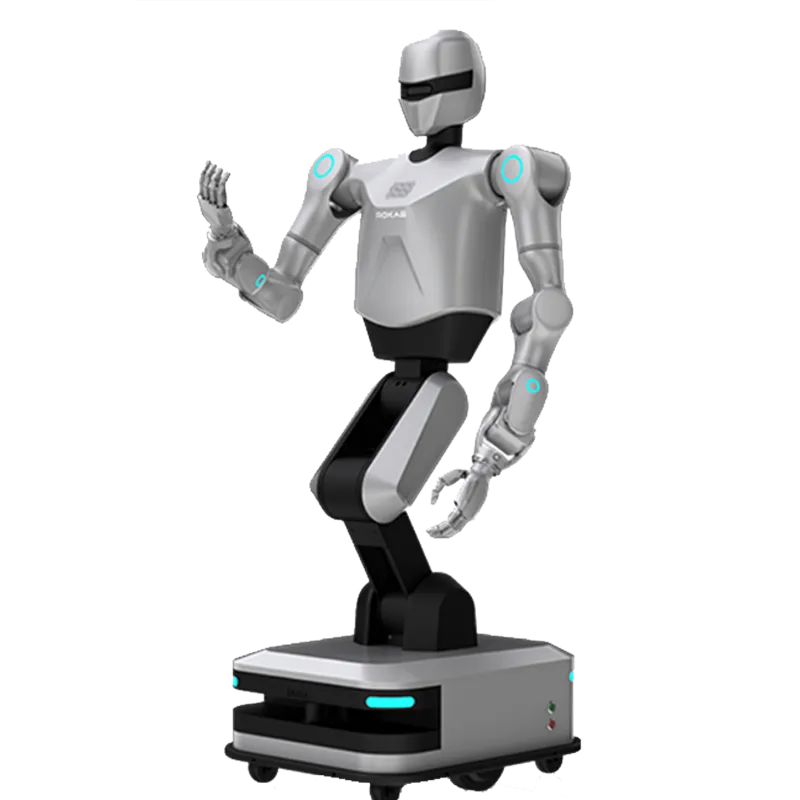
图片来源:Aparobot Helios产品资料页。这张为产品资料照,不是舍弗勒太仓产线的实拍;工厂部署可进一步参阅报道所载珞石提供的现场配图。
事实摘要
珞石机器人在10月26日公告中确认:5台搭载AR系列人形力控臂的Helios轮式人形机器人部署于舍弗勒太仓工厂的人形机器人零部件装配线上,参与搬运、装配和检测,并称已有80余家产业伙伴将其人形力控臂用于生产应用。公告标题提及“第10,000台力控臂交付”,但第10,000台力控臂下线已于9月29日公开披露,不能算作今日新增里程碑,也不能把“一万台力控臂”解读为“一万台整机”。
直接来源: 珞石公司2026-10-26新闻稿(PR Newswire);9月29日万台力控臂下线历史披露;Humanoids Daily对5台与此前全线6台统计口径的核对。
技术拆解
- 关节层: 珞石称AR系列每个关节具备力控能力,目标是在搬运、接触装配等任务中更好地感知和限制相互作用力。
- 控制器: MAC控制器公开外形尺寸为213 × 145.5 × 45 mm,按配置可管理单臂7关节、双臂14关节或整机20多个关节。此处是可连接轴数的公司口径,不是实时闭环带宽或实际力控精度。
- 产线闭环: 由机器人装配机器人零件需要任务规划、对位、接触力闭环和检测接口联合协作,仅披露“已部署5台”不足以推导自动化比例或无人值守程度。
技术与产业意义
这条披露同时给出机器人供货方、具体型号、客户工厂和作业类型,比泛称“已有产业客户”更有证据价值。力控关节、控制器与轮式移动双臂系统的成套供应能力,将影响机器人本体厂商采购和系统集成路径。
仍待验证
5台的实际上线和验收日期、工作时长、任务成功率、人工接管率、产线节拍与良率;“一万台已交付”与9月“累计下线一万台”的财务/物流统计差异;此前舍弗勒公开“6台机器人”的整线总数与本次“5台珞石Helios”的不同口径。
今日供应链观察
供应链观察:企业开始同时购买硬件、数据和连续运营能力。 珞石披露力控臂与Helios在特定客户产线的组合,为整机—关节—控制器的垂直供应关系提供新的可核查线索;诺亦腾得到融资说明模型训练的多模态数据生产与跨本体转换仍是重要投资方向;Bedrock和Agility则强调现场运维、部署复制、旧机改装与服务支持。对RobotXYZ的持续跟踪可拆成三类证据:零部件规格和供货量、数据采集/质检与映射精度、实际客户验收和长期运行。这是编辑综合判断,而非某家企业发布的新增参数。
今日技术主线
从“机器人具备能力”到“在客户现场稳定地产生价值”。 本期没有能够严格证明在24小时内首次发布、且达到重大性要求的全新VLA或强化学习论文;相反,重要新增来自工程化融资、RaaS扩展、工厂机器人部署明细和数据基础设施。技术评估建议继续追踪:任务节拍、干预率、连续无故障时长、模型跨本体泛化、合同履约与运维经济性。不要把“订单”“准备量产”“完成演示”和“已获客户终验”合并成一个指标。
评论 (0)
登录 后参与讨论
加载评论中...