
01|新石器完成近4亿美元E轮融资:无人配送投入转向海外运营与数据闭环
新增时间与来源属性: 10月20日公司披露融资结果;彭博社于当日02:00 UTC(北京时间10:00)报道。融资事实据公司披露,个别国家级投资机构具体名称来自媒体信源。
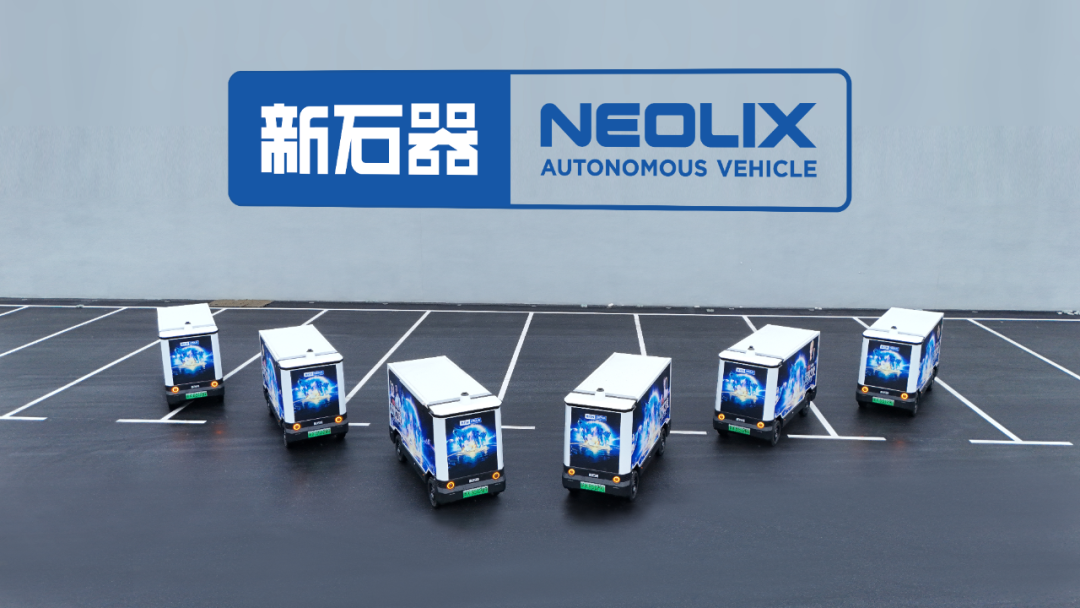
图源:光通信Pro/C114,2026年1月新石器无人车产品展示资料。为历史产品图片,非10月20日融资仪式。
图片来源页
事实摘要: 新石器(Neolix)宣布完成近4亿美元E轮融资,由博裕投资与一家国家级基金联合领投,阿里巴巴AEF NextGen香港基金等参与。资金拟投向国际化运营服务体系和端到端自动驾驶模型的数据训练闭环。公司及报道提及其车队超过3万辆,覆盖20国、300多座城市,这些部署规模属于公司口径,不能等同独立审计结果。
技术拆解: RoboVan是面向货物配送的低速L4自动驾驶车辆,需协同环境感知、预测规划、运动控制、远程运营和车队调度。车队规模扩大后,难点不仅是模型能否驾驶,更在于跨城市法规、长尾交通事件、夜间行驶、远程接管与故障处置能否形成标准流程。所谓“端到端模型数据闭环”,需要持续把运营中的问题样本用于标注、训练、验证和安全回归测试;本轮融资未披露新的模型精度或安全指标。
技术与产业意义: 大额资金投向本地服务网点、运维和数据体系,表明无人配送的竞争正从单车演示延伸到跨区域复制及整车全生命周期成本。对产业链的需求涉及车规级感知、底盘线控、动力电池、远程通信和维修备件,但本次没有同步披露新增零部件定点。
仍待验证: 估值、到账节奏、车队活跃率、单车日均订单、远程介入率、公里成本及海外牌照覆盖尚未完整公开。“国家人工智能产业投资基金”是否为本轮具体领投方属于媒体披露,不能与公司正式公布的“国家级基金”混为一谈。
原始证据: 彭博社10月20日报道(援引公司声明) · IT之家10月20日中文报道 · DealStreetAsia当日报道
02|AGCO与Agility签订商业合作协议:Digit将于2027年进入农机制造试点
新增时间与来源属性: 10月20日美东时间08:15(北京时间20:15),AGCO与Agility Robotics发布签约公告。现阶段是签约及试点规划,不是试点已经部署,更不是公开披露批量采购数量。

图源:Agility Robotics《2026: The Automation Evolution》,展示Digit既有工业工作场景;并非AGCO的Hesston现场。
图片来源页
事实摘要: 农业机械制造商AGCO与Agility Robotics宣布达成商业合作协议,计划2027年在美国堪萨斯州Hesston工厂试点Digit人形机器人,初始任务包括零件分拣、堆叠及料箱入库存放。试点使用规模、合同金额与验收KPI未公布。
技术拆解: Digit属于双足移动操作平台,试点涉及从产线/工位之间自主行走到抓取料箱、安放到指定位置的连续任务链。机器人需处理工厂通道变化、料箱姿态误差、末端抓取、放置精度与工人协作安全。Agility Arc是厂商提供的云端部署及机队管理平台;其集成能力属于公司描述,不能直接推断AGCO现场已实现无人监管。
技术与产业意义: 农机制造存在零部件品类多、物料流频繁、工位改造成本较高等情况。选择料箱和分拣任务进行验证,有助于明确人形机器人在既有人类工作空间中的优势是否能转化为节拍与劳动强度改善。对供应链的潜在牵引包括关节执行器、抓取末端、视觉传感器、电池和安全控制系统,但本次尚非已确定采购订单。
仍待验证: 明年的实际入场时间、投入台数、处理箱体规格、作业成功率、每小时吞吐量、安全事件和单位任务成本。Agility所称累计65,000小时真实运行是公司既有整体运营口径,不是AGCO试点运行小时数。
原始证据: AGCO/Agility 10月20日联合公告
03|Encord发布EMG-1:肌电信号补充视觉盲区,灵巧操作数据新增一种模态
新增时间与来源属性: 10月20日美东时间14:00(北京时间10月21日02:00),Encord联合Wearable Devices公开EMG-1数据集及实验分析。数字和性能均来自发布者实验,非第三方统一机器人基准测试。
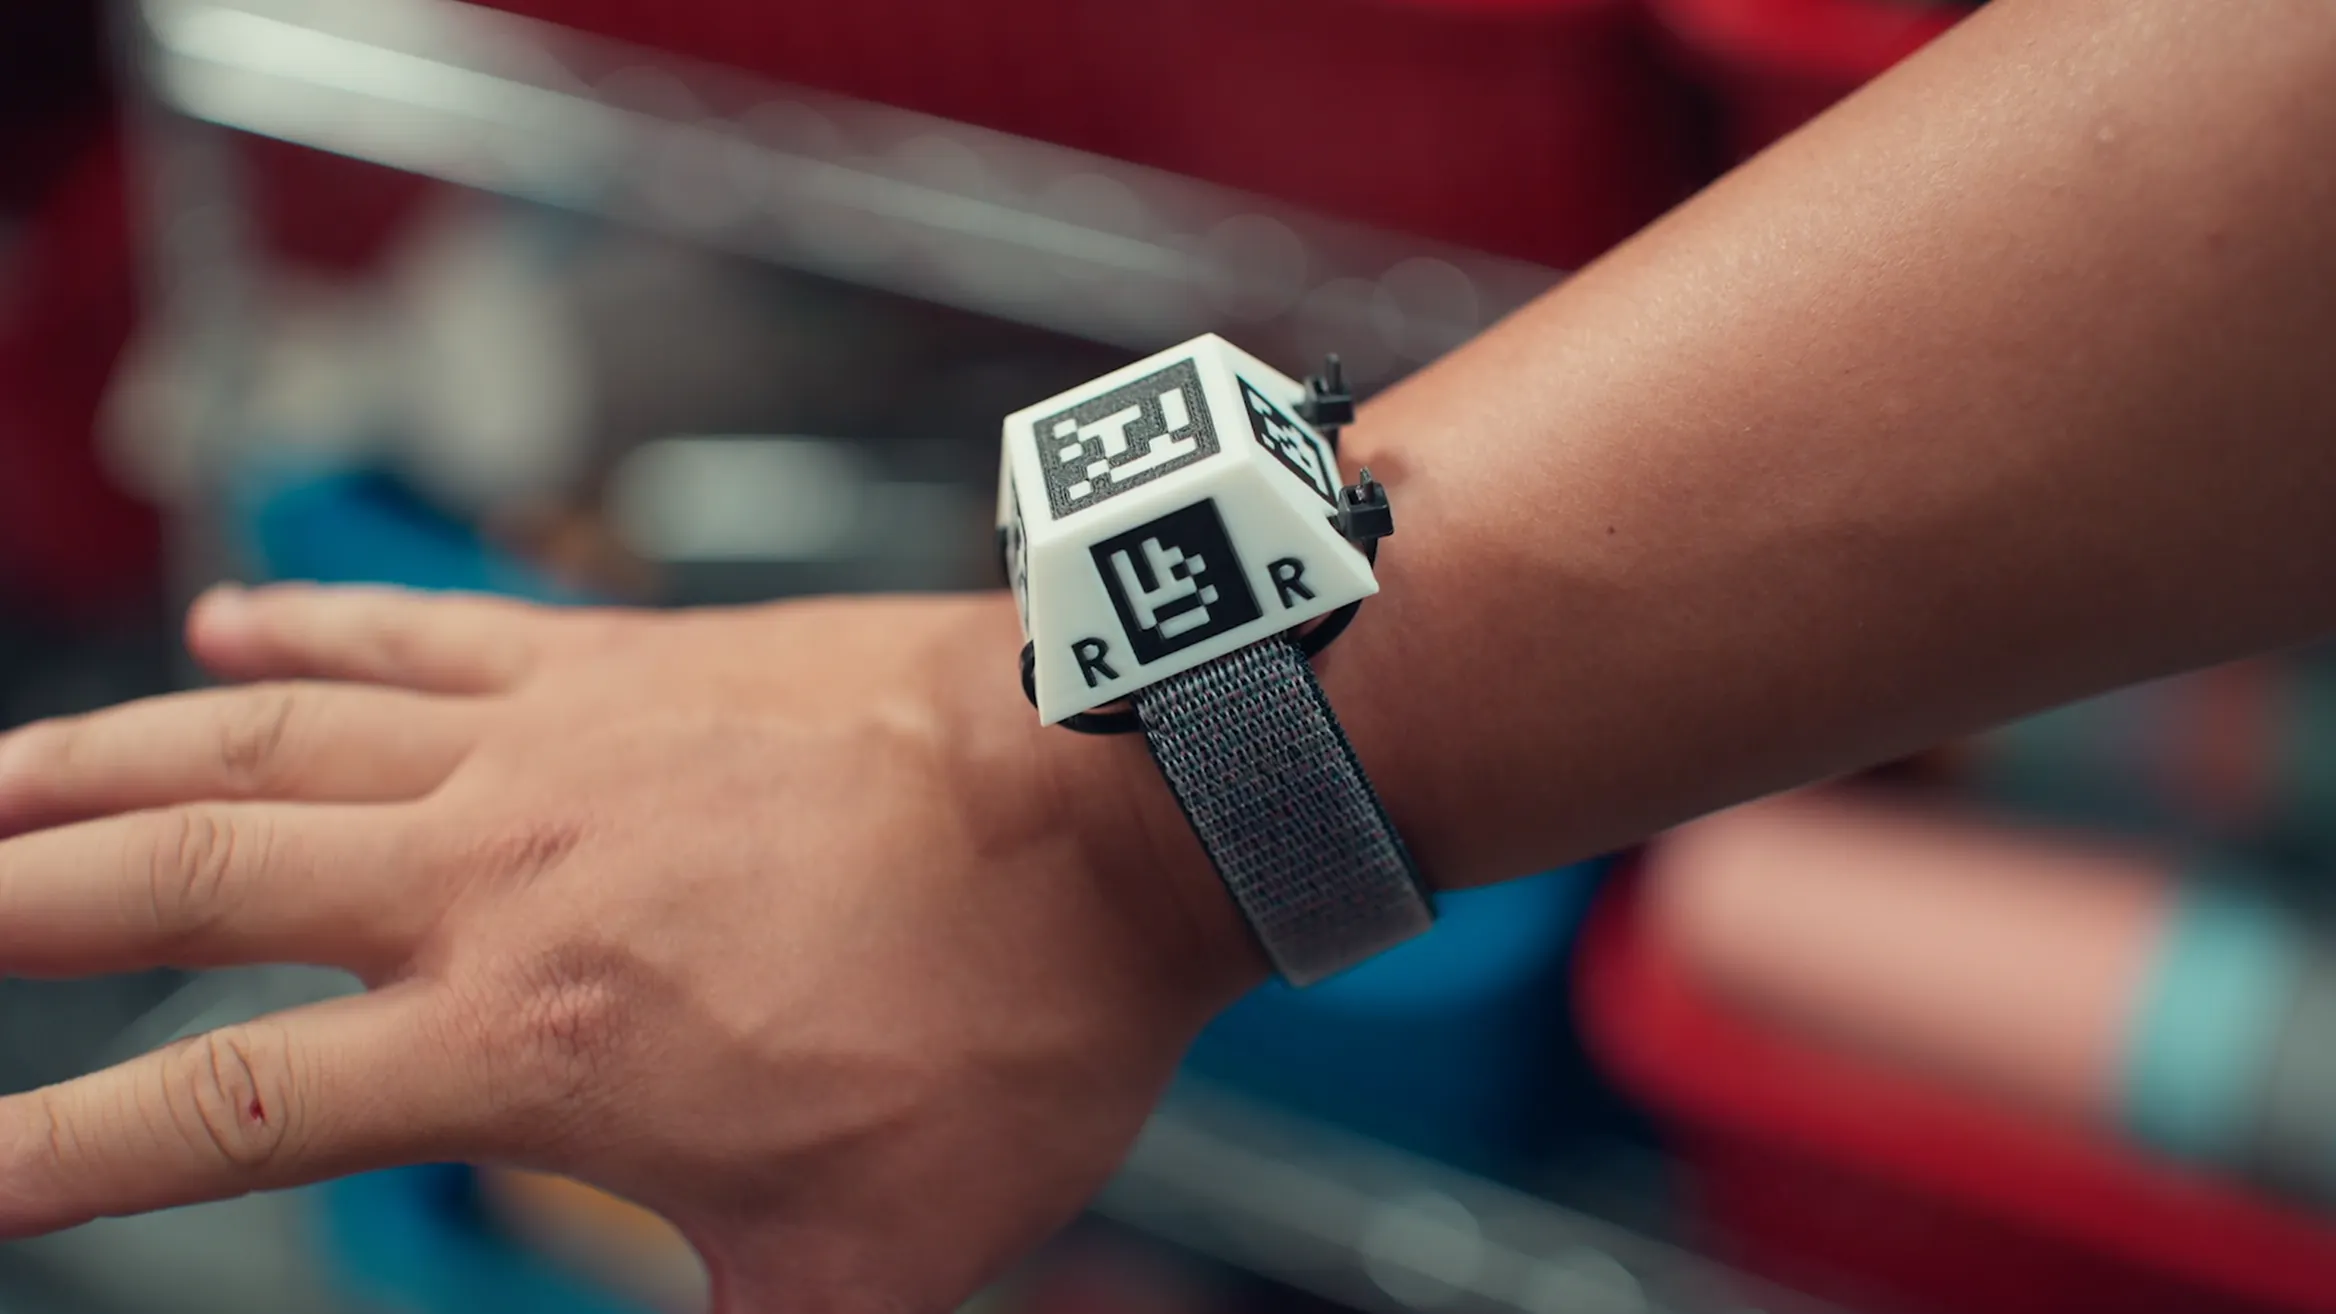
图源:Encord Data Labs官方EMG-1发布专页。该图为腕部肌电信号采集示意,非机器人灵巧手已具备触觉功能的证明。
图片与数据来源页
事实摘要: EMG-1由307小时真实工作场景的双腕肌电信号与第一人称视频构成,另有10.4小时实验室数据配合光学动作捕捉。发布者实验显示,视觉与肌电融合模型的指尖位置中位误差为15.3毫米,低于其设定的视频基准20.3毫米,相对降低约25%。
技术拆解: 视觉跟踪手指容易受到物体遮挡或手套干扰;手腕EMG通过采集前臂肌群电活动,为手指动作提供额外信号。现场数据采用双腕各三通道肌电、头部/腕部视频、深度与IMU;实验室数据采用八通道肌电和光学动捕作为更可靠的关节运动参考。EMG并不直接测量触碰、夹持力或关节角度,必须经过学习和标定后才能间接估计。
技术与产业意义: 对模仿学习和灵巧手策略训练来说,人体示教数据的核心问题之一是“看得到手、但看不清接触和细小动作”。同步肌电可能改善被遮挡动作的标签质量,并推动腕带传感器、同步采集、动作重建和数据质检工具的发展。此次属于数据基础设施进展,不是新灵巧手或机器人控制策略的成功量产。
仍待验证: 官方指标来自其特定实验和视觉比较基准;融合模型使用了未来0.5秒肌电信号,所以现有实验表现不能视作实时在线控制延迟或机器人任务成功率。跨操作者、跨传感器佩戴位置、触碰/施力估计与真正闭环操控能力均未证明。发布材料说明部分融合姿态结果和对象接触标注仍计划后续公布。
原始证据: Encord官方技术说明(含方法及限制) · 10月20日新闻稿
04|Tuesday Labs开放Voxel Series-1预订:家务机器人以双臂和简易夹爪切入
新增时间与来源属性: 10月20日官方开放预订,The Verge当日17:49 UTC(北京时间10月21日01:49)报道并核对官方产品资料;目前为概念与开发原型。

图源:Tuesday Labs官方产品素材,经The Verge于2026-10-20刊载。为开发原型的宣传图片,并非交付产品。
图片刊载页
事实摘要: 美国Tuesday Labs开放Voxel Series-1家用机器人预订,预订款200美元、预计售价约2万美元,计划2028年开始交付且可能延后。其拟提供物品归位、寻找遗失物、递送小件和照料植物等家务功能。
技术拆解: 官方列出双臂各7自由度、每只末端为1自由度夹爪、Z形腿结构、双目RGB与广角视觉以及音视频交互组件。相较于复杂五指灵巧手,简单夹爪降低了硬件复杂度,却也限制了精细操作与柔性物体处理;“能够找到失物”涉及持续场景感知、物品位置记忆与家庭地图更新,不能仅由摄像头配置推定能力已实现。
技术与产业意义: Voxel选择不强调拟人手,而围绕家庭整理和找物定义场景,说明消费级机器人正在探索以任务实用性代替复杂硬件堆叠的产品路线。成本与安全是否可控、家庭环境数据如何存储,将决定此类产品是否有持续价值。
仍待验证: 官方预订协议明确说明预订不是购买合同,现有机型仍是开发原型、硬件将大幅改版,最终价格和功能可能变化;尚未取得FCC设备授权,交付先限美国部分地区。预订数量、连续自主任务成功率、人工接管比例、儿童宠物环境安全和售后成本均未公开。
原始证据: Tuesday Labs官方产品规格 · 官方预订条款 · The Verge 10月20日报道
A|今日供应链观察
本期确认的主要增量,是运营投入与多模态数据采集,不是新增零部件量产定点。 新石器融资投向海外运维和端到端数据训练;这类大车队运营对线控底盘、传感器、通信、能源补给及备件服务网络提出持续要求,但没有披露具体供应商新增订单。AGCO签约仅确定2027年工厂试点意向和框架,没有公布Digit采购数量。Encord的腕部肌电数据采集则显示可穿戴电极、IMU、视觉与跨模态时序同步正成为高质量机器人学习数据的新组合。本期没有核实到减速器、关节电机、灵巧手、电池或计算平台的新增大额定点。
B|今日技术主线
从“机器人能演示什么”转向“如何留下可验证的交付数据”。 无人配送关注路网拓展、监管与全生命周期成本;制造业人形机器人转入明确的分拣和料箱任务验证;操作学习尝试用肌电补足视觉遮挡;家庭机器人则通过预订测试产品定义与潜在需求。下一步要看的不是宣传中的“智能”,而是各领域对应的可复现指标:单车成本与接管率、工厂节拍和安全事件、肌电模型跨人泛化,以及家务自主成功率与交付时点。
评论 (0)
登录 后参与讨论
加载评论中...