1. Agility选定Nyobolt为Digit 5快充电池供应商:90分钟运行、9分钟补能
事实摘要|10月15日新增。 Agility Robotics与Nyobolt正式宣布电池技术合作,计划为Digit 5人形机器人提供90分钟运行、9分钟充电的快充电池系统;官方称运行与充电时间比约10:1,较Digit 4的2:1提高。采用新电池的Digit 5预计2027年上半年启动早期交付。

图源:Agility官方产品图片资源,相关产品与合作公告见Agility Robotics。该图不是快充电池内部结构照片。
技术拆解
Nyobolt的技术基础包括高倍率电池材料、正负极与电芯设计、供电系统和功率电子。合作瞄准人形机器人作业中的高放电功率、快充与电池重量之间的系统权衡。以90分钟运行加9分钟充电构成一个99分钟循环估算,理论运行时间占比约90.9%,24小时对应约21.8小时;这一数字不含排队、移动至充电位、冷却、维护、任务切换和故障停机。它不能直接等同于每天21.8小时有效生产时间。
技术与产业意义
补能时间影响机器人机队规模和单位任务成本。当停机充电时间显著缩短,同一产线可能需要更少的备用机器人,仓储与制造场景的投资回收周期也可能改善。对供应链而言,电芯寿命、充电功率、BMS、热管理、连接器和充电基础设施将共同决定电池系统BOM与后期维护费用。此次是具体供应商定点,比一般的电池产业路线图具有更明确的工程意义。
仍待验证
证据:双方官方公告;未来产品性能目标,未完成独立现场验证。 尚未披露电池能量容量、循环寿命、各温度条件下的9分钟补能曲线、峰值充电功率、冷却要求及单次充电实际能耗。Agility提出的每日工作超20小时需在客户现场按任务成功率、维护与充电等待时间重新核算。双方也尚未披露电池采购规模、价格和量产良率。
来源: Agility官方,2026-10-15;Nyobolt官方,2026-10-15;PR Newswire精确发布时间,10月15日07:00美东。
2. ABB为服装分拣增加AI Robot Trainer:视觉训练与工业调试形成闭环
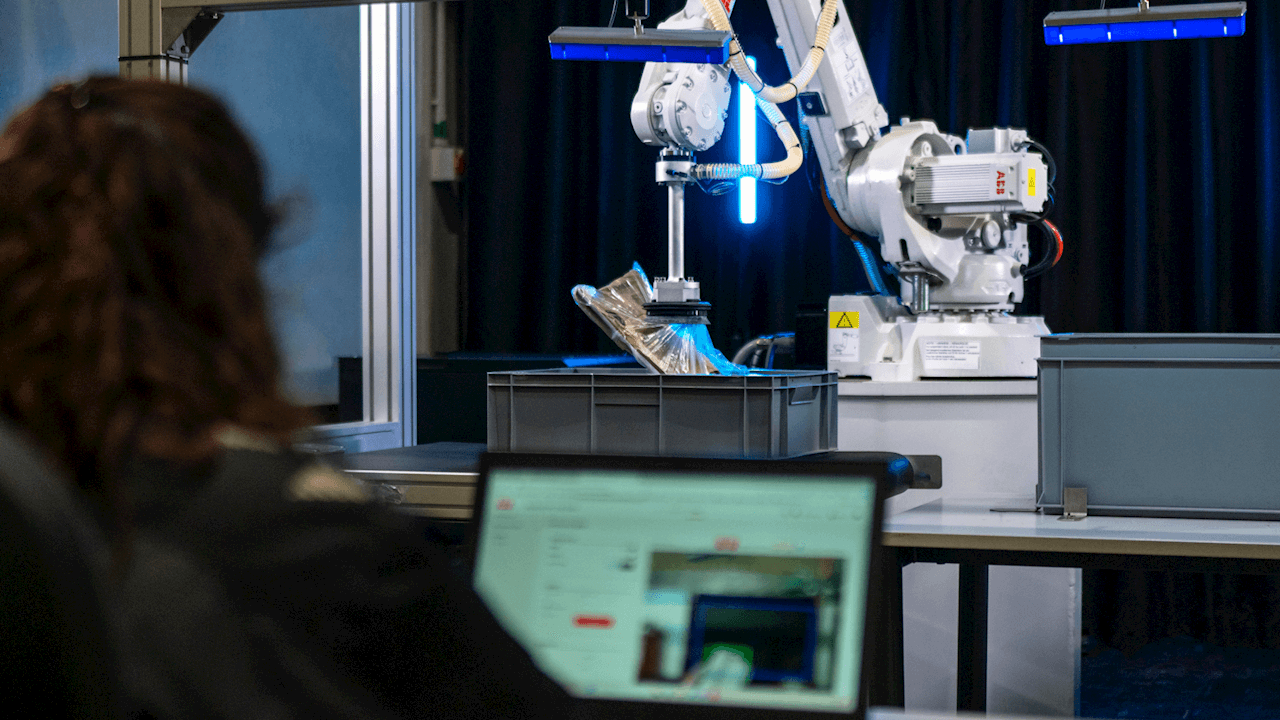
事实摘要|10月15日新增。 ABB Robotics宣布将AI Robot Trainer整合至Fashion Inductor服装物流模块,结合预训练视觉模型、针对具体工作站的再训练、自动路径规划和数字孪生。ABB宣称该方案可使工程与调试工作量最多降低75%;原有模块标称可达每工位每小时1,300件,抓取准确率目标高于99.5%。

图源:ABB Robotics官方公告,与当天发布的解决方案直接对应。
技术拆解
系统由服装专用视觉模型识别动态到达的商品,Automatic Path Planning负责抓取与路径生成,OmniCore执行机器人控制;AI Robot Trainer持续监测异常、生成补充训练数据并将更新后的模型部署回产线。新增数字孪生连接Application Controller Platform、RobotStudio及相关控制工具,并支持第三方夹爪集成。其新意是将已有视觉分拣模块的模型维护、工位适配与仿真验证组合为可重复的工程流程,并非新型机械臂关节或全新VLA模型。
技术与产业意义
服装在尺寸、包装、面料、折叠状态和光照方面持续变化,传统机器人往往为每种变化重新做集成调试。如果模型能在具体工位快速修正,系统集成成本和产线换型时间可能降低。对供应链的影响主要在相机与照明、真空/夹持末端、机器人控制器、工艺软件和集成商工作量;部署成本曲线可能比单纯提高机械臂速度更显著。
仍待验证
证据:ABB官方产品发布;效率数字为厂商口径。 每小时1,300件是“最高”吞吐量;99.5%以上为抓取准确率目标,不是已公布的跨客户独立平均值。75%工程减负取决于比较基线;尚需公布真实SKU分布、失败恢复、模型更新验证、安全边界和持续运行成本。
来源: ABB官方新闻稿,2026-10-15;ABB Fashion Inductor产品页。
3. RoboParty公布RP1完整开源体系:本体、关节模组与运动控制一并开放
事实摘要|10月15日新增。 RoboParty当日进一步发布RP1(ROBOTO 01)全栈开源资料,覆盖机械结构、ROMOMO关节模组、底层驱动、控制算法、仿真与训练工具。标准版身高约1.3米、24个主动自由度;Pro版30个主动自由度,包括2自由度颈部和两条7自由度手臂。官方明确这些数字不含灵巧手自由度。
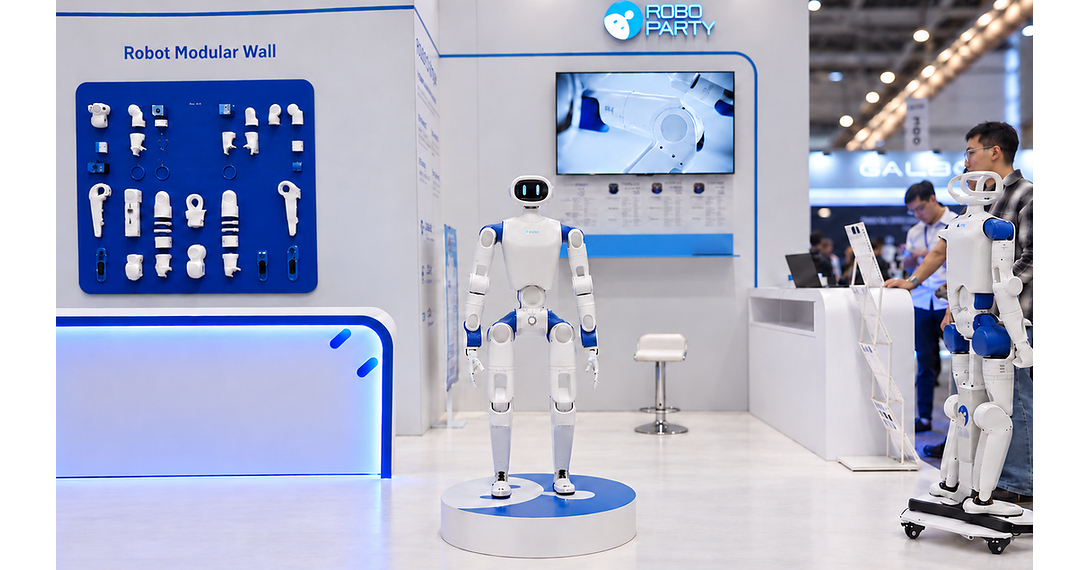
图源:RoboParty/PR Newswire的RP1官方现场图片,图片摄于较早的IROS展示;10月15日新增为全栈资源的进一步公开,而非首次亮相。
技术拆解
RP1采用可替换机械结构与ROMOMO执行器模组,软件覆盖PartyOS、驱动层、运动控制、仿真环境和学习工具,可用于步态、全身平衡、模仿学习及sim-to-real研究。开源工程资料包含机械模型、PCB与线束等硬件信息,研究者能够检查策略输出、关节响应和结构耦合,实施跨层排错。不同仓库及资料采用不同许可证,应分别核实其许可要求;宣传的全栈开源不自动意味着商业量产没有许可证限制。
技术与产业意义
具身智能研究常因封闭执行器接口、固件与控制架构难以复现。把机械结构和底层控制同时开放,有利于研究者固定硬件条件比较策略,或固定控制算法测试不同执行器。若社区形成稳定版本控制、可复用BOM与标准测试方法,可降低教学和科研平台成本,也可能增加模块化关节与通用低成本传动方案的验证机会。
仍待验证
证据:公司发布与可访问的工程仓库;大规模复现尚待检验。 RP1早已在9月底IROS展示,不能视为10月15日首次推出本体。24/30 DoF是官方本体口径,模型仓库中的具体配置可能不同。生产成本、价格、开源资源完整度、实际供应商可得性、整机耐久和多人独立复现的成功率仍缺统一数据。
来源: RoboParty官方发布,2026-10-15 13:00美东;原IROS展示公告(背景,不作当天新发布);开源仓库与工程范围核对。
4. 建筑机器人Origin公开累计融资2,000万美元:OG-1从墙面处理进入跨地区客户试点
事实摘要|10月15日新增。 建筑机器人初创公司Origin宣布结束隐身研发并披露累计筹得2,000万美元,Accel和Zacua Ventures为主要投资者。资金计划用于OG-1机器人部署、机队扩张,以及美国和欧洲客户试点;该金额为公司披露的总融资额,不能未经核实写成当天单笔新增融资。

图源:Origin官方产品网站,为公司OG-1产品图片,不构成工作效率的独立验证。
技术拆解
OG-1使用三轮移动底座、360°环境感知和可替换末端工具,主要执行室内墙面刮腻子、打磨及底涂作业,作业高度最高约14英尺(公司口径)。打磨时,控制器需在移动平台、机械臂轨迹和墙面接触力之间保持耦合闭环,适应墙面几何偏差、粉尘和不同材料特性。其创新重点在于将工地建图、工序规划、力控和换工具能力集成为施工系统。
技术与产业意义
墙面施工对一致性和返工成本敏感,机器人如果能稳定完成重复性的接触任务,可减少高空和粉尘暴露,同时改善工序排程。相较标准化工厂,建筑工地更要求轻量运输、快速校准、容错与便捷维修。供应链侧的关键在移动底盘、力控执行器、粉尘防护、末端耗材和现场感知;商业模式须对比机器人折旧、搬运时间与现场工人配合成本。
仍待验证
证据:公司对外披露及媒体采访;客户生产效率仍需第三方验证。 公司声称达到人工作业约3倍速度,但缺少统一工序、墙面质量与返工基线;对现有真实付费部署数量和长期单位面积成本的公开信息不足。德国、瑞典、法国及沙特等试点为规划,不能记为已落地订单。
来源: Business Standard,2026-10-15 22:49印度时间;Origin官方产品页。
5. Reuters实访跨维智能DexForce:仿真合成数据驱动机器人策略训练
事实摘要|10月15日新增报道。 路透社10月15日发表深圳现场采访,展示跨维智能(DexForce)在数字环境中随机改变机械臂姿态、桌面颜色和物体配置,训练策略后再迁移到实体W1 Pro机器人;记者10月14日现场观察到机器人进行物品分拣。此次新信息为媒体实访与训练路线披露,并非公司当日推出新机器人或新一轮融资。
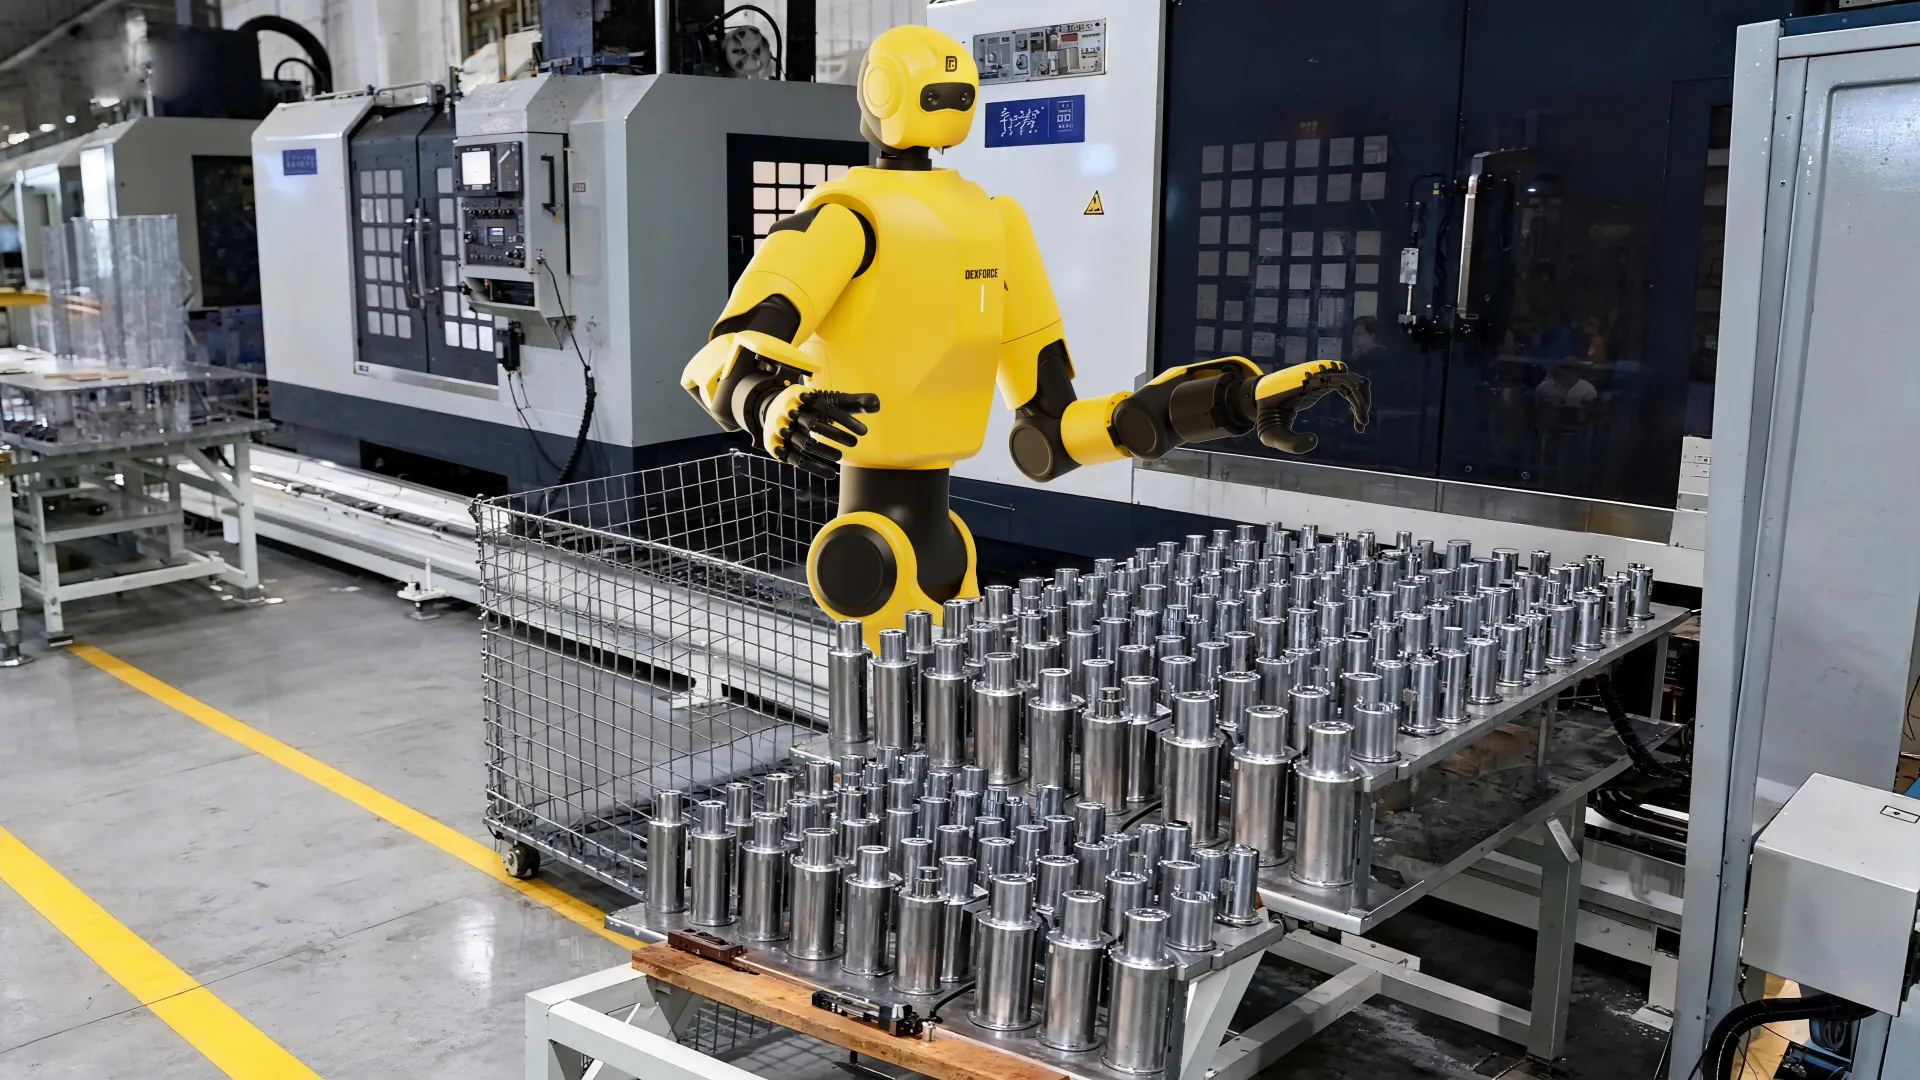
图源:DexForce W1 Pro官方产品资料页;图片是产品资料图,不是路透社10月14日现场照片。
技术拆解
团队在虚拟工作空间中生成物体、相机、光照和机械臂参数变化,通过大量合成任务训练机器人感知与动作策略,再将策略部署到实体机器人。与大量重复采集人工遥操作不同,这条路线试图利用模拟覆盖更多变化和失败分布。其关键难题是sim-to-real gap:摩擦、形变、夹持接触、执行器迟滞、遮挡与视觉噪声在仿真与真实工位中并不完全一致。报道没有公开仿真与真实数据所占比例或统一基准。
技术与产业意义
如果仿真能替代部分高成本示教,单任务采集费用、训练周期和新现场适配成本可能下降。对于家电、电子与仓储场景,真正决定规模化的是未见物体的处理成功率、异常恢复和长周期运行,而非模拟任务数量本身。该路线也使场景重建、物理引擎、GPU计算与实机验证形成新的技术供应链。
仍待验证
证据:路透社独立现场报道;成本及泛化优势主要来自企业陈述。 报道提及公司的约10亿元人民币B轮融资属于此前已完成的融资,不能当作10月15日新增。报道中的客户/合作企业名单亦需区分软件测试与正式规模部署;缺少真实/仿真配比、跨物体成功率、接管率和训练成本对照基准。
来源: Reuters,2026-10-15 07:45 UTC;DexForce W1 Pro产品页。
A. 今日供应链观察
本期有明确的高价值供应链新增。 Agility与Nyobolt的电池技术定点,把高倍率电芯、BMS、充电器、热管理、连接器及维护成本直接纳入人形机器人机队利用率的评价体系。供应商定点已得到双方官方确认,但采购金额、产能保障与循环寿命尚未披露,不宜据此推算未来电池出货。
ABB的Fashion Inductor说明工业视觉模型的生命周期管理正在嵌入机器人控制器与系统集成工作流,可能影响视觉传感、末端执行器和调试软件在整线BOM中的价值比重。RoboParty RP1开放关节模组及底层控制,为零件级方案比较和独立复现提供基础。Origin与DexForce分别凸显施工机器人接触力控硬件和仿真数据基础设施的重要性。当天尚未核实到减速器或灵巧手领域可独立确认的大额量产定点,不以旧闻填补。
B. 今日技术主线
机器人产业开始把补能与实际运行时间放到和动作性能同等重要的位置,Digit 5的电池合作提供了明确的工程目标。ABB将视觉策略适配和再训练整合进工业工作站,反映出部署后的持续维护正在成为Physical AI软件栈的一部分。RoboParty将关节硬件与控制代码共同开放,有利于提高运动策略的可复现性。Origin探索接触式建筑作业,DexForce利用仿真生成训练数据,两者都需要通过真实环境中的任务完成率与单位任务成本证明扩展性。后续评价应持续区分厂商目标、演示结果、客户合同与经过独立验证的生产数据。
评论 (0)
登录 后参与讨论
加载评论中...