
1. 禾赛正式推出Kosmo:将真实场景采集、3DGS重建与机器人训练数据连接起来
事实摘要: 禾赛10月14日正式发布Kosmo三维世界数据引擎,包含Kosmo One空间相机和Kosmo World云平台,并公布与银河通用(Galbot)、原力灵机(Dexmal)的合作。产品此前已于4月预览,此次新增是正式产品发布、技术指标及应用案例披露。

图片来源:AsiaICT。
技术拆解
Kosmo One把激光雷达、1英寸图像传感器和IMU进行微秒级同步,记录几何、色彩、纹理和相机位姿。Kosmo World一次重建生成3D Gaussian Splatting(3DGS)、mesh和深度数据,借助语义分割、生成式内容补全与可调整相机视角,将真实空间转换为可供仿真和策略训练使用的场景。官方标称8K为最高采集分辨率,用户文件最高导出6K;100平方米普通室内场景约15分钟完成采集。与Isaac Sim、Isaac Lab等工具的集成目标是降低实景采集到仿真训练的工程转化成本。
技术与产业意义
真实场景的几何结构、物体位置和遮挡关系可被复用为机器人训练、评测及场景迁移的基础数据,对世界模型与Sim-to-Real流程具有潜在价值。同期披露的供应链信息也值得记录:禾赛称截至2026年第二季度末,机器人动力模组累计交付超过1万套,已用于Sharpa Wave灵巧手,并希望在2027年将出货量提升到六位数。公司给出的模块功率密度“3倍”和体积“小37%”均为自述比较值。
仍待验证
DQ冰淇淋门店案例中的99%任务成功率、模型制作从约300工时降至15分钟、以及相同成本下数据效率提升百倍,均需明确任务定义、比较基线、设备配置及独立复现;重建场景的视觉保真并不天然等于接触动力学保真。执行器出货量是截至第二季度的历史累计,不是当天新增订单,也没有披露客户采购结构与良率。
来源: 禾赛官方10月14日公告 · Reuters报道
2. NEURA发布Neuron AI:融合视觉、触觉、声音、身体状态与动作记忆
事实摘要: 德国NEURA Robotics于10月14日发布多模态基础模型Neuron AI,提出Perception-Language-Action(PLA)架构,融合3D视觉、触觉/力、音频、机器人本体状态与语言,并引入持续任务记忆。公司称模型面向其五类机器人本体及不同末端执行器。

图片来源:Technische Rundschau:NEURA官方产品家族资料照,非10月14日发布现场;Neuron AI官方新闻含对应展示图片。
技术拆解
PLA将触觉力反馈、音频事件、3D视觉与本体状态映射到共同的时序表征,处理物体离开视野、接触建立或工具动作完成等任务状态。训练数据来自真实机器人操作与NEURA Gyms、仿真数据增广、穿戴传感设备的人类示教。Neuraverse用于客户侧技能微调与机队分发,衡量重点提出为Time-to-Skill(新任务达到可靠执行所需时间)。
技术与产业意义
相较于主要依赖图像识别和动作预测的方案,触觉与声音可提供视觉难以捕捉的接触证据;结合记忆可以减少长任务中重复感知和错误状态转换。统一基础模型若确能适配不同本体,可能降低重复数据采集和部署集成成本,但仍需要各机型的执行器与低层控制适配。
仍待验证
官方计划在10月20—22日的NVIDIA GTC Berlin演示4NE1完成11分钟洗衣流程,这尚未发生,不能写成已实现的自主性能。当前未见统一独立benchmark、训练数据规模、跨本体成功率或端侧推理时延。所谓“一个模型适配五类本体”需要厘清共享权重与本体专属动作头/适配器比例。
来源: NEURA Robotics官方公告 · Business Wire原始发布
3. 大疆发布Dock 4:25秒自动换电与新一代多传感器无人机形成持续任务系统
事实摘要: 大疆10月14日发布Dock 4及Matrice 5TD企业级无人机,首次在其机巢产品中引入标称25秒的全自动换电,并在无人机上整合多光谱成像、毫米波雷达与旋转激光雷达,用于应急响应、巡检和安防。
 。
图片来源:Technische Rundschau:NEURA官方产品家族资料照。
技术拆解
Dock 4在降落后25秒完成电池自动更换,Matrice 5TD官方最大单次飞行时间59分钟;机载系统包括长焦、热红外、激光测距、低照度视觉、毫米波雷达、旋转LiDAR和六向视觉感知,能够识别17类目标。DJI官方公布最高21 m/s的飞赴速度和约160 ms的无人机到云端视频链路延迟;这两项数字具有特定测试条件。相较于充电型机巢,新系统把关键瓶颈从停场充电转向电池补给、机巢可靠性、可持续任务调度。
技术与产业意义
对于巡检与应急值守,设备可用率和报警到达时间可能比单次续航更直接决定经济价值。自动换电减少无人机回到机巢后的等待,也带来电池寿命管理、换电机械结构、温控、故障恢复及机队软件的新要求。Dock 4与旧版Matrice 4TD并不兼容,升级可能涉及整套机巢与飞机BOM。
仍待验证
25秒是换电动作口径,并不等于所有工况下从落地到再次起飞仅25秒。59分钟续航属于限定载荷和速度的测试值,不能直接用于复杂巡检工况。仍需跟踪换电机构故障率、长期电池循环寿命、不同地区销售准入以及端到端响应时延。
来源: DJI官方发布 · DJI企业博客技术说明 · DroneXL技术规格核对
4. Neo1与京东工业联合展示:4米级液电混合机器人瞄准重载与危险作业
事实摘要: NeodraDynamics于10月14日披露与京东工业在工博会联合展示Neo1重载液电混合机器人,并开展应用场景验证与合作洽谈。Neo1此前9月已对外亮相,此次新增主要是联合展示及面向供应链渠道的场景合作,并非首次发布整机。
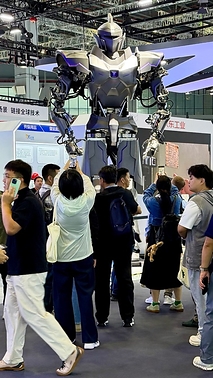 。
技术拆解
公司披露Neo1约4米高、重1.2吨、41个主动自由度;其中39个采用微型数字液压线性执行器、2个前臂旋转关节为电驱。双臂协同标称负载500 kg,试图在高推力作业中利用液压功率密度,并保留部分电驱精细控制。项目适用于重工业、矿业等需要冲击耐受与载荷能力的场合。
技术与产业意义
液压执行器的研究意义在于探讨重载机器人扭矩/推力密度与环境适应性的工程权衡。它也会带来液压泵阀、密封、流体管路、泄漏控制、热管理、维护和噪声等新BOM项目。与京东工业的联合展示可帮助获取工业客户场景,但尚不能等同大规模采购。
仍待验证
公司本次宣称单个约1kg执行器达到吨级持续推力、重复定位精度±0.005 mm;此前9月资料却披露约1.1kg、重复精度口径为±0.05 mm。需要核对测量对象是否为推杆、末端或整机,以及负载、温度、循环次数与测试方法。新闻没有实证支持“深海/核辐射”长期可靠作业,也没有公开可核实的批量订单或整机MTBF。
来源: NeodraDynamics 10月14日新闻稿 · 9月历史技术口径
5. FFR与FFAI签署机器人业务整合正式协议:约2亿美元为约定估值,并非融资额
事实摘要: FFR与Faraday Future(FFAI)10月14日宣布,双方已于10月12日签署正式交易协议,FFR拟以全股票方式收购FFAI全部机器人业务资产,约定业务估值约2亿美元,预计于10月底完成相关交割。公告同时披露首轮最高1,000万美元的PIPE融资安排。

图片来源:Faraday Future 6月机器人产品展出资料。该图非10月14日签约现场,FFR最新公告提供官方图片。
技术拆解
本次没有披露新模型参数或机器人性能测试,技术框架沿用公司提出的EAI Brain与开发者平台、EAI Devices、Industry Productivity Solutions、EAI Data Factory四部分。方案旨在把人形、仿生机器人和教育/工业应用纳入一个设备与数据平台,后续依靠部署收集数据、模型再训练和软件更新。
技术与产业意义
独立上市主体若完成机器人业务整合,可能更直接进行设备研发融资、美国本地制造及渠道建设。但融资与供应链能力的变化要根据实际到账、产线投资、采购合同及交付来判断;账面交易估值不构成新销售收入。
仍待验证
约2亿美元是被收购机器人业务的交易约定估值,不是本轮融资;FFR本身约6,000万美元是另一项约定估值。$2.246/股是换股价格,不能视为机器人的单价。交易还未交割,所谓“首家”“前三级排名”是公司营销或未来目标,不是已验证行业地位。需要核对PIPE实际募集金额、交割条件、持续经营情况与机器人付费部署规模。
来源: FFR 10月14日公告 · FFAI SEC附件
A. 今日供应链观察
今日供应链信息集中在机器人感知数据、动力模组、无人机自动换电以及大负载液压传动。禾赛披露的动力模组“截至二季度累计超过1万套”是有时间界限的历史里程碑,2027年六位数出货仍是目标;Kosmo与Galbot、Dexmal的合作未披露采购金额。大疆Dock 4显示机器人系统BOM从机体延伸至电池仓、换电机构、温控与通信基站,且整套平台升级存在兼容性门槛。Neo1将液压密封、阀组与热管理带入高负载执行器讨论,但在无量产良率、寿命和成本信息的情况下,无法据此判断电驱将被替代。
目前没有可验证的新增减速器/电机/灵巧手大规模定点订单;不使用旧闻凑数。
B. 今日技术主线
真实世界数据基础设施正成为具身智能训练的重要工程环节,禾赛Kosmo把空间采集、3D重建与可复用的仿真场景连接起来。NEURA把触觉、音频、本体状态及任务记忆放进统一模型,强调机器人完成遮挡和接触任务时的状态连续性。大疆把自动换电与多传感器感知结合,推动机器人设备从单次任务转向持续值守。Neo1代表重载液压执行路线的应用探索,而FFR重组则属于商业和资本结构变化;五项进展均需要更多可复验的成功率、维护、成本和交付数据。
技术主线:真实空间数据 × 多模态动作控制 × 连续无人值守 × 重载执行器 × 商业化工程。
评论 (0)
登录 后参与讨论
加载评论中...