
1. Stryker 拟向 CMR Surgical 投资约4亿美元:模块化手术机器人获得美国独家商业渠道
事实摘要: 10月12日,Stryker 与 CMR Surgical 宣布战略合作:Stryker拟向 CMR 进行约 4亿美元优先股投资,获得未来独家收购其全部股权的选择权,并成为 Versius 机器人在美国的独家销售代理。投资及未来收购均受条款、审批和交割条件约束,目前不能写成已完成收购。
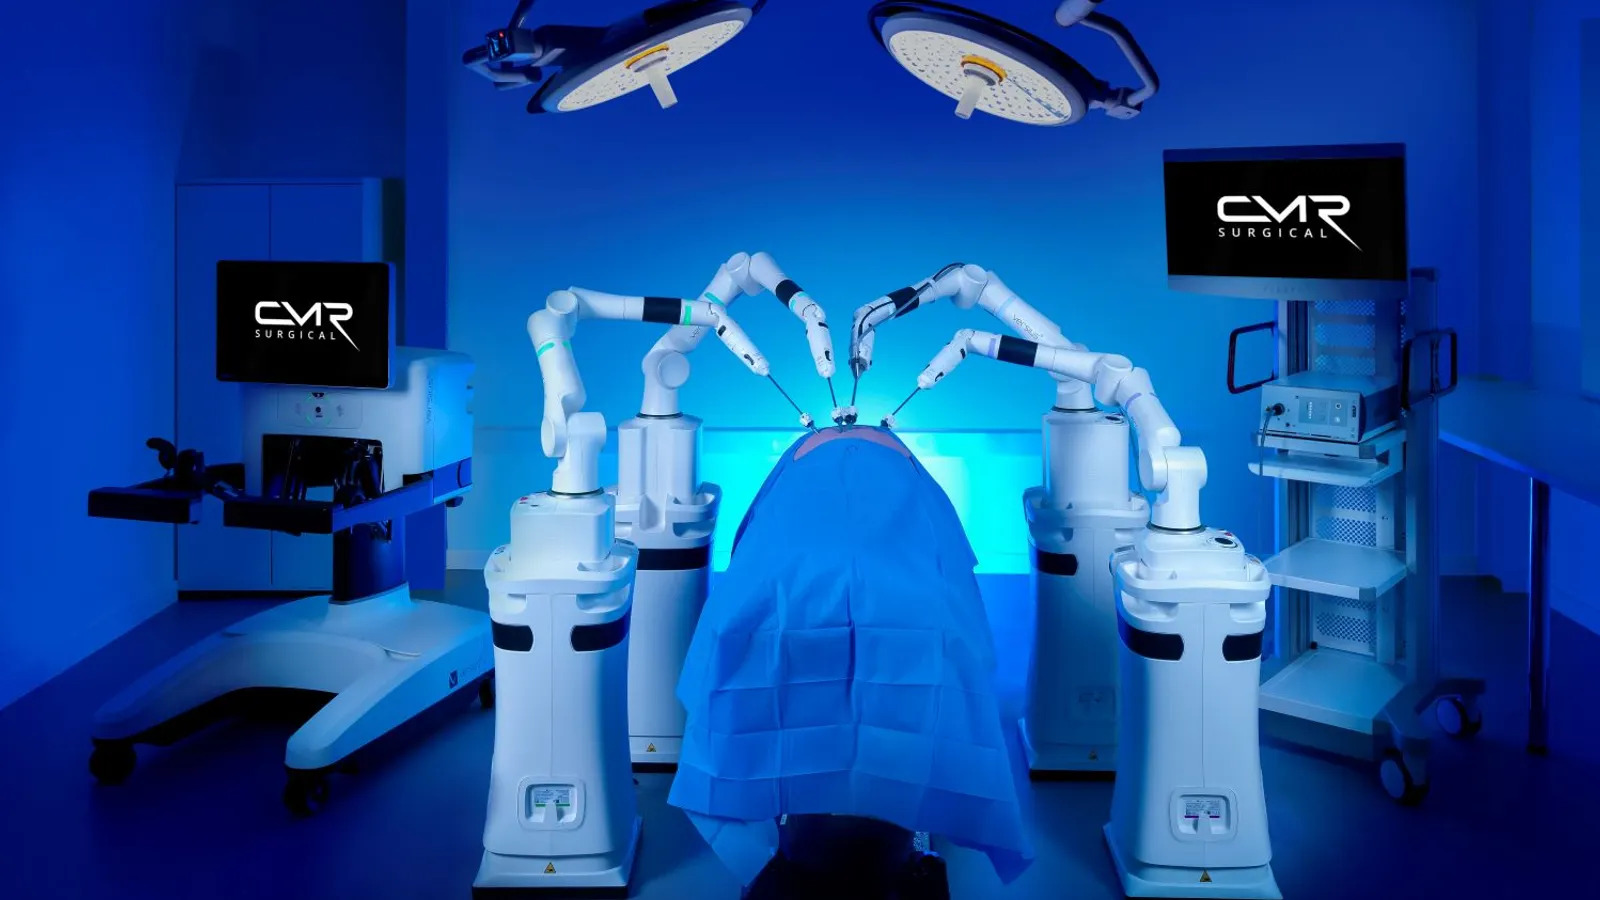
图:Versius Plus 产品资料图。图片来源:iMedSales;交易的一手依据为 Stryker 官方公告。
技术拆解
Versius Plus 面向软组织微创手术,采用分离式、可移动机械臂模块 + 外科医生控制台 + 立体内窥镜设计,方便在不同手术间调整布置。CMR还提供 vLimeLite 荧光可视化和术式/设备使用日志工具。其工业设计价值在于避免为整套大型机器人预留固定专用手术室。CMR曾披露全球超过 4.5万例相关手术,但这是截至2026年3月的历史累计口径。
技术与产业意义
此次合作把成熟器械平台与 Stryker 的美国医院销售网络连接起来,可能提高设备装机、耗材供应、维修支持及培训覆盖率。模块化架构有机会降低医院的手术室改造成本和闲置率,但是否降低总拥有成本,需要比较设备、器械耗材、消毒周转、维护、培训与手术量。医疗机器人竞争进入机电系统 + 临床适应证 + 渠道 + 运营数据的联合阶段。
仍待验证
证据等级:双方正式公告;商业安排仍待交割。 投资没有披露完整估值及最终持股比例,美国销售合作不能等同实际装机订单。Versius Plus 在美国目前获 FDA 510(k) 许可的适应证为胆囊切除术;其他手术在海外使用或正在申请,不能笼统写成美国全科获批。独立的单位手术成本、长期并发症比较及上市后装机增量仍需验证。
来源: Stryker官方公告(2026-10-12)|CMR官方FDA适应证说明|MedTech Dive核对
2. DeepSeek据报拟领投 Winverse AI:4亿美元是投后估值,不是融资额
事实摘要: 10月12日,彭博社援引知情人士报道称,DeepSeek 拟领投具身智能初创公司 Winverse AI 的数千万美元种子轮,交易拟议投后估值约4亿美元。公司由前腾讯视觉语言及具身模型研究负责人胡晗(Han Hu)创立;交易尚未完成。

图:潜在投资方 DeepSeek 标识;并非尚处保密阶段的 Winverse AI 产品图。来源:Wikimedia Commons(原始素材标注为 DeepSeek GitHub)。

技术拆解
本次新增属于资本与人才动态,没有可核验的 Winverse 模型架构、参数、机器人本体、训练数据量或 benchmark。创始人的公开研究背景跨越视觉表征、视觉语言与具身基础模型;从技术路径上看,潜在研究空间包括视觉语义理解到动作策略的映射、跨本体数据融合和真实世界策略适配,但这些均为产业研究方向,不是 Winverse 已宣布的技术方案。
技术与产业意义
基础模型研发公司对具身智能初创公司的资本支持,反映通用 AI 能力与机器人执行层之间的连接需求。仅有推理模型并不能保证机器人能在接触、遮挡、传动误差及意外扰动下完成动作;跨机器人泛化和可回收的真实执行数据将决定模型能否转化为可售能力。
仍待验证
证据等级:彭博社匿名消息源,尚无公司正式公告。 数千万美元是拟议融资规模,4亿美元仅为拟议投后估值,不应混用。投资是否交割、参与方名单、技术合作、产品与数据授权均未确定;目前也没有可验证的实机成果。
来源: Bloomberg线索经Quartz转述(2026-10-12)|Humanoids Daily区分估值与融资额|胡晗研究主页
3. 源策未来发布全身智能演示:多型号人形机器人展示任务—运动控制衔接
事实摘要: 10月12日,源策未来(Archon Robotics)公开首支全身智能(Whole-Body Intelligence, WBI)演示,展示智元 A3、Booster T2 与改装版宇树 G1 等不同人形平台执行任务。公司将完整演示片段标为常速自主运行,但控制解释及 DAgger 纠错训练片段包含遥操作。
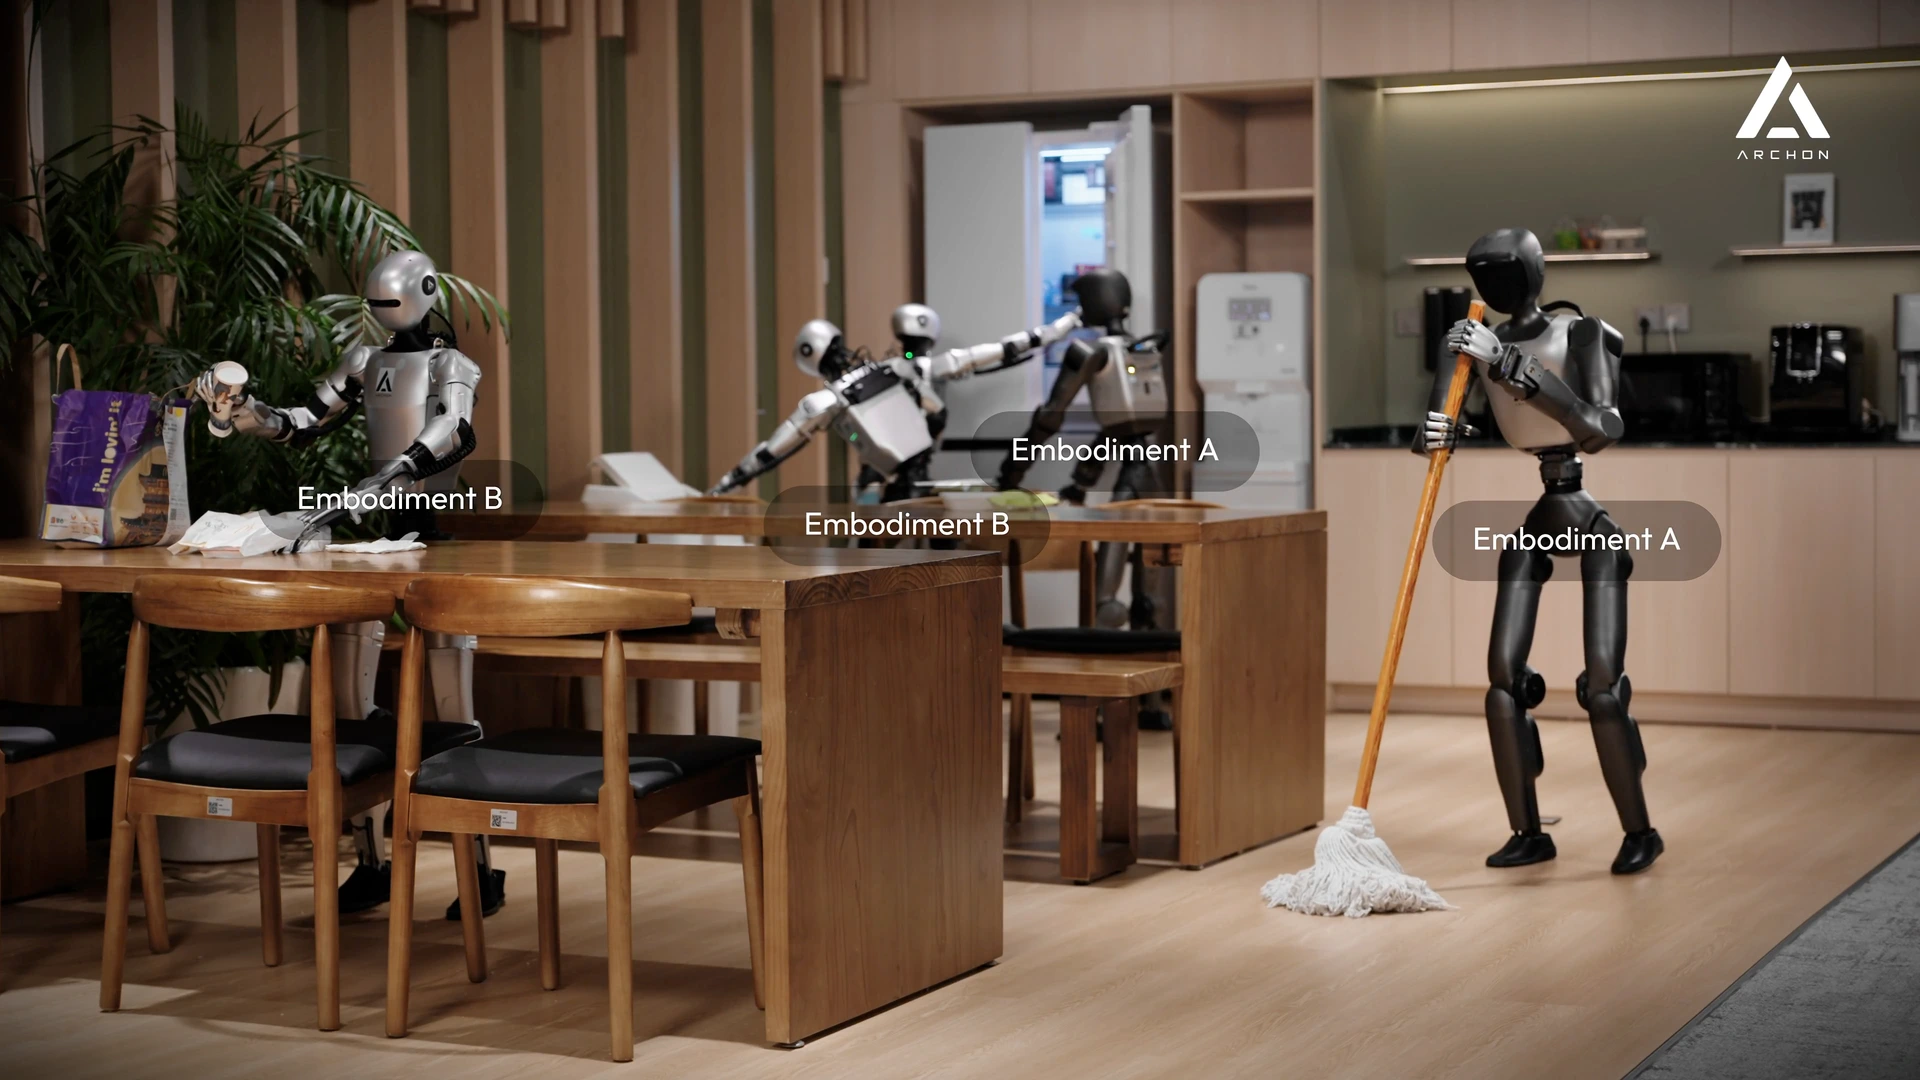
图:源策未来全身智能演示截图,来自 Humanoids Daily,原始素材由 Archon 官方视频发布。
技术拆解
公开视频着重说明 S1 多模态任务理解与 S0 全身控制、平衡与动作执行的衔接。公司此前技术文章还描述更完整的规划层和动作生成层,不能据此认定新视频展示了全新统一模型。训练流程被描述为人类示教预训练 → 真实机器人数据后训练 → DAgger纠错示范,以覆盖动作失败后重新执行的状态。跨智元、宇树和 Booster 平台是本次工程兼容性线索。
技术与产业意义
全身操作要同时协调接触、双臂运动、身体姿态和稳定性。与只预测末端抓取位姿的策略相比,这种系统更受本体质心、执行器响应、控制频率和接触反馈限制。若任务理解层能够复用,而底层针对不同机器人的动力学和关节配置适配,就可能降低跨本体应用开发成本。
仍待验证
证据等级:官方视频+技术背景文章;缺独立评测。 尚无陌生任务成功率、连续工作时长、人工干预频率、数据规模;多种机器人同场出现,不能证明它们使用完全相同权重或执行真正的多机协作任务。还需明确哪些动作自主、哪些由人工示范和纠错。
来源: Archon 10月12日演示报道与视频|Archon官方技术页面(较早背景)
4. MindOn 公布约一小时叠衣视频:142件/小时属于“人工续料下的折叠节拍”
事实摘要: 10月12日,MindOn 发布长约 59分22秒的 Mind-1 双臂机器人连续叠衣视频,宣称折叠速度达 142件/小时。视频注明 1倍速和“全自主”,但每完成一件衣物都有人将下一件放上工作台,因此该数据反映折叠工位的节拍,不能视为整条洗衣流程的无人化吞吐量。
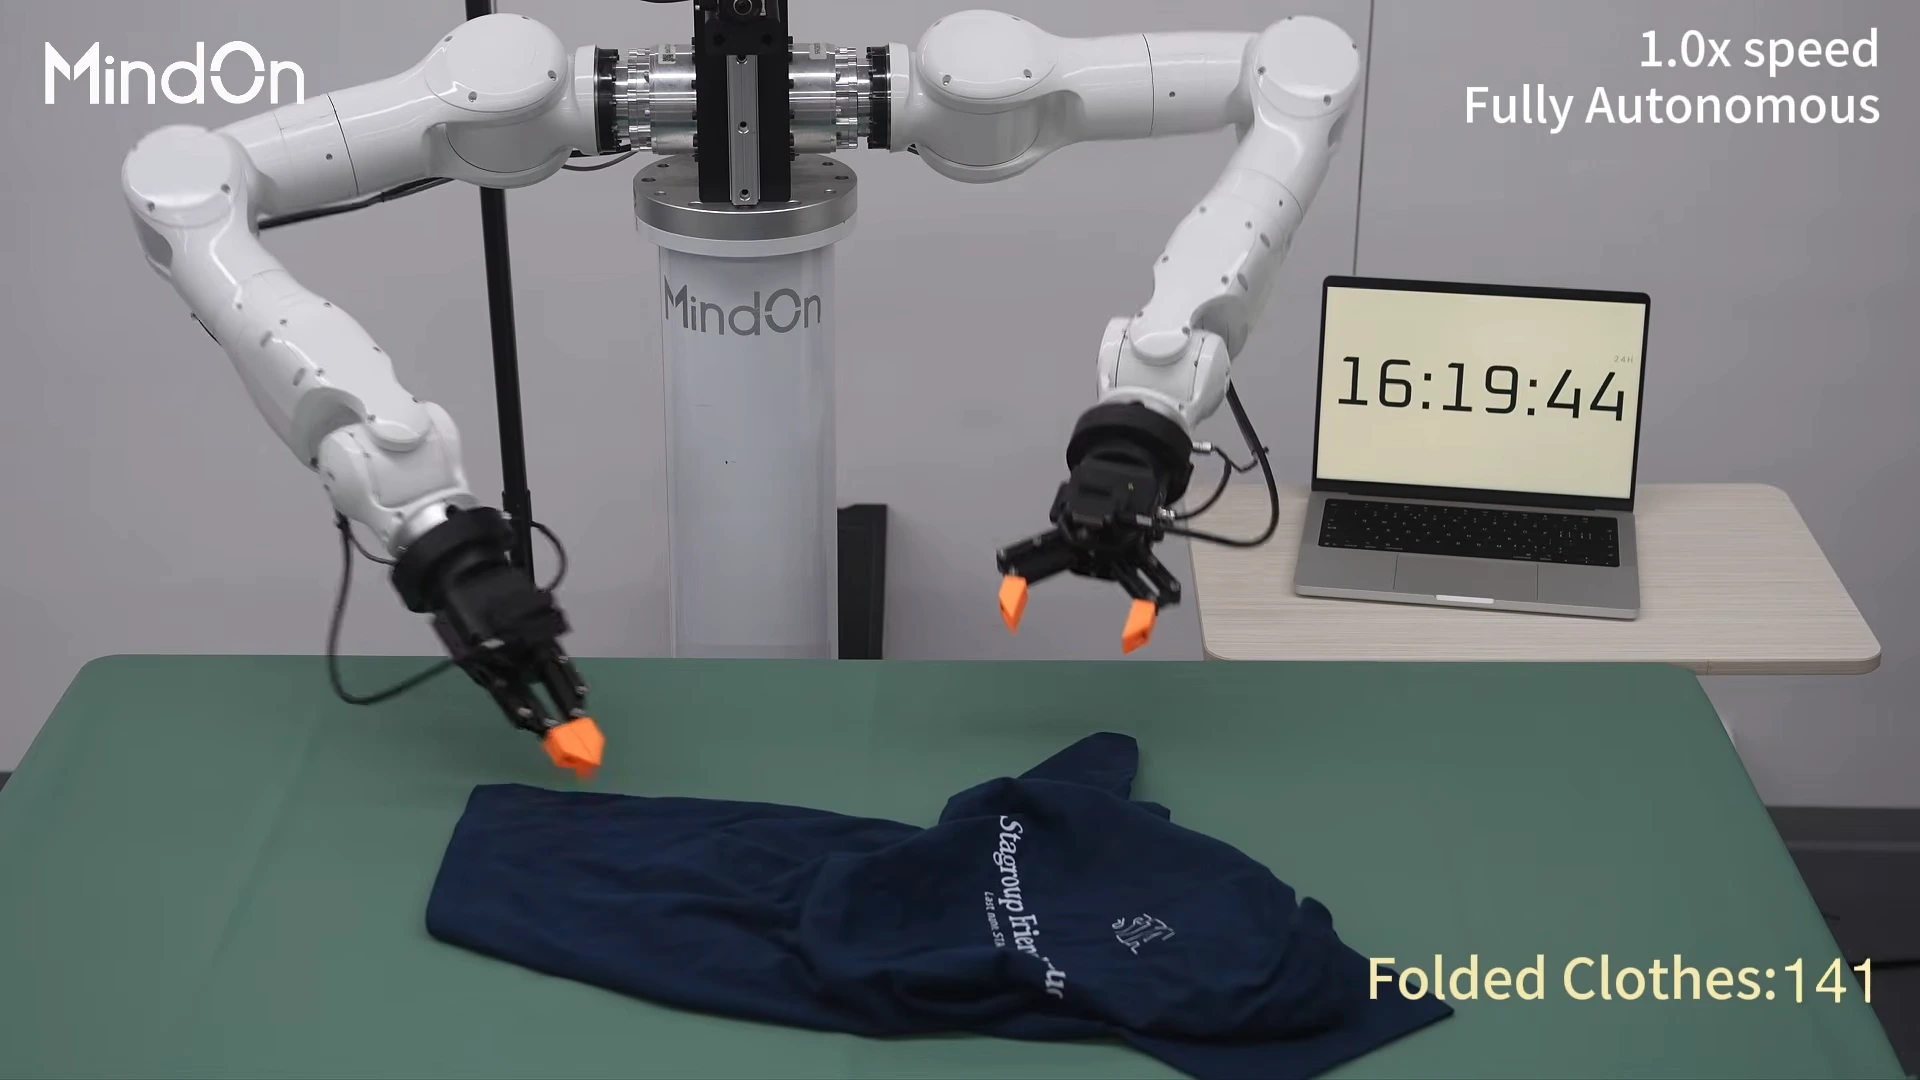
图:MindOn 官方连续折叠视频截图,图中计数器接近141。来源:Humanoids Daily / MindOn视频。
技术拆解
演示采用固定双机械臂+夹爪+工作台,任务过程包括提起、展开、重新定位和折叠衬衫。按142件/小时换算,平均约 25秒/件。视频展示了比剪辑集锦更长的连续动作证据,但未公开相机配置、手部自由度、策略模型、反馈控制频率、衣物分布以及人工接管记录。
技术与产业意义
长视频给出了可讨论的任务节拍,帮助将策略模型性能与人力需求和工站经济性连接起来。对仓储与洗衣服务而言,能持续完成相同任务还不足以决定 ROI,还要计算上料、转运、质检、分拣和故障恢复占用的人力。双臂机器人与本体移动能力也应按实际岗位分开评估。
仍待验证
证据等级:厂商视频、媒体核对;尚无独立测量。 未证实跨面料、尺码和随机姿态的速度;“行业最快”缺公平可比条件。人的上料时间已在视频中出现,仍需核算真实单位人工工时、折叠质量、失败及复工率。
来源: MindOn长视频与数据拆解(2026-10-12)
5. Menlo Research 开放 Asimov 1 Python SDK:机器人控制接口进入可核验开源阶段
事实摘要: 10月12日,Menlo Research 为 Asimov 1 人形机器人开放 Python SDK,提供行走指令、关节级控制、机器人状态、相机与音频接口,并宣布将开放负责控制来源仲裁的 Asimov Edge。SDK代码可核验;Edge源码截至报道时尚未找到,二者开放状态需要区分。
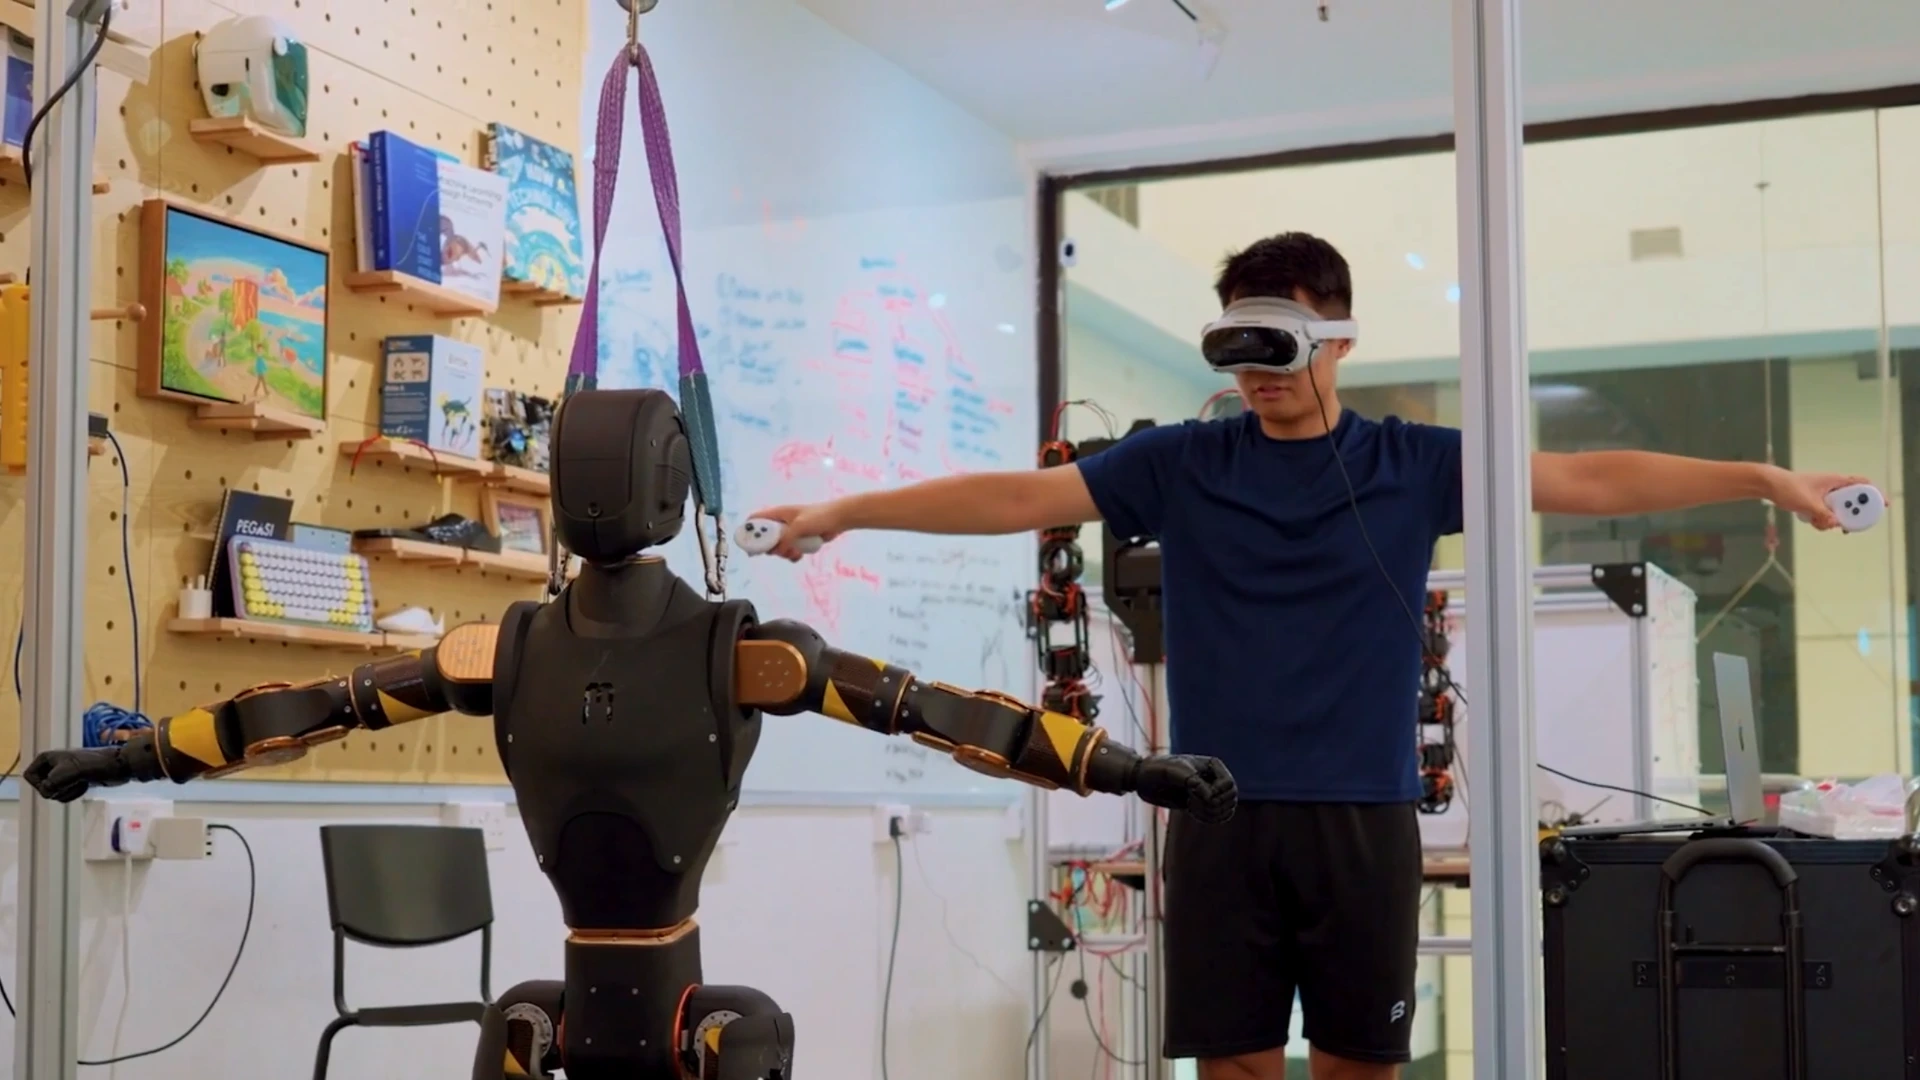
图:Asimov 1 与 VR 操作者,来自团队 SDK 发布视频。来源:Humanoids Daily;官方代码仓库。
技术拆解
开源仓库采用 Apache-2.0 许可、要求 Python 3.12+;既支持较高层的速度/行走命令,也支持直接读取状态、发送关节指令。连接方式包括远程操作可用的 LiveKit 与本地低延迟 UDP。演示覆盖预设动作、Pico VR 上半身遥操作及强化学习行走策略调用。Edge拟为人工、脚本和其他控制应用提供优先级/仲裁机制。
技术与产业意义
机器人开发者需要把传感、策略推理和执行控制接成可重复使用的软件路径。开放接口与消息协议可以减少为每个算法重新编写硬件控制适配器的工作,并更容易通过模拟器和实机进行回归测试。多控制源的优先级问题还关系到人工接管及系统安全边界。
仍待验证
证据等级:可复核开源仓库+官方演示。 Edge开放源码尚待核对。SDK不是急停或独立功能安全层;官方文档明确提醒,底层安全主要由固件承担,操作者须自行核查故障、温度及状态。没有公开跨平台兼容性、端到端时延或生产环境稳定性指标。
来源: Menlo Research SDK官方GitHub|10月12日产品发布与Edge状态核查
A. 今日供应链观察
10月12日还有一条硬件供应链新增:Mobilicom 正式发布 SwarmiX 自组网通信模组,用于无人机、地面机器人和多机器人网络。其官方规格包括最高1 Gbps数据吞吐、2.4–2.7 GHz和4.9–6 GHz工作频段、2×4 MIMO、91×38.6×13 mm、72 g、13–14 W的嵌入式模组。公司描述的扩展至 7 GHz 属于路线图,不应与当前已列明频段混淆。来源:10月12日发布稿;官方参数页。
通信模组的质量、能耗、射频散热与成本决定多机器人能否在现场稳定分发传感、指令和状态数据;“数百节点”和抗干扰能力仍是厂商宣称,缺独立网络压力测试和客户部署数据。此外,CMR/Stryker 的合作将考验模块化手术机械臂的耗材、培训和服务网络;Menlo开源控制接口则降低小团队集成机器人硬件的开发门槛。当天未见具有同等证据强度的新减速器、电机或灵巧手大规模定点,不使用旧闻凑数。
B. 今日技术主线
过去24小时的技术进展呈现三个层次:一是 Archon 将任务理解与全身动力学控制衔接,并通过真实机器人数据纠错;二是 MindOn 将连续作业展示转化为可讨论的节拍数字,但完整产线仍保留人工环节;三是 Menlo 将机器人硬件接口公开,强调多来源控制和安全边界。商业侧,Stryker与CMR的合作提示成熟机器人平台仍需要临床认证、渠道和运维体系,Winverse的融资传闻则表明具身模型仍吸引早期资本。多机器人联网模组进一步显示,机器人产业需要同步解决数据、控制、通信、可靠性和规模交付。
评论 (0)
登录 后参与讨论
加载评论中...