
今日 Top 5
1. Sereact 双臂机器人进入 Zalando 两处退货仓运行
Sereact、Zalando 和 CEVA Logistics 宣布,搭载 Cortex 平台的双臂系统已在德国 Greven 和波兰 Świebodzin 的退货处理设施投入运行,执行衣物抓取、识别和分拣。服务采用机器人即服务模式;现场设备数量和处理量未披露。
图:三方发布的公告视觉图,非可独立核验的现场照片。来源:Sereact 官方发布。
信息属性: 三方官方确认运行地点和任务;无需逐件训练或固定 SKU 档案属于厂商自报,尚无独立现场性能数据。
技术拆解
系统以双臂抓取和 Cortex 视觉决策处理形态不规则的退货衣物,识别后执行分拣。官方未披露机械臂自由度、夹具、触觉配置、算力平台、模型训练集、遥操作比例或异常处置流程。这是已有机器人操控路线在真实退货流程中的集成部署。
技术与产业意义
退货物品状态高度不一致,实地运行比展示任务更能检验抓取泛化、节拍和人工接管成本。两处跨国仓库提供了不同流程的验证环境,但能否规模复制仍取决于持续处理量、损伤率和单位成本。
仍待验证
- 两站点设备数量、日处理量和稳定运行时长。
- 分拣准确率、人工接管率及货损率。
- 与原人工流程相比的总成本。
来源:
- CEVA Logistics 联合新闻稿|2026-10-07
- Sereact 官方发布|2026-10-07
2. All3 发布新一代 Mantis 建筑四足机器人
All3 公布重新设计的 Mantis:135 千克全电动四足本体可改变站姿以通过狭窄空间或在作业时扩大支撑面,并演示楼梯通行和结构螺钉拧入。公司把可更换工具与建筑构件连接件纳入同一施工流程;正式工地交付数据未披露。
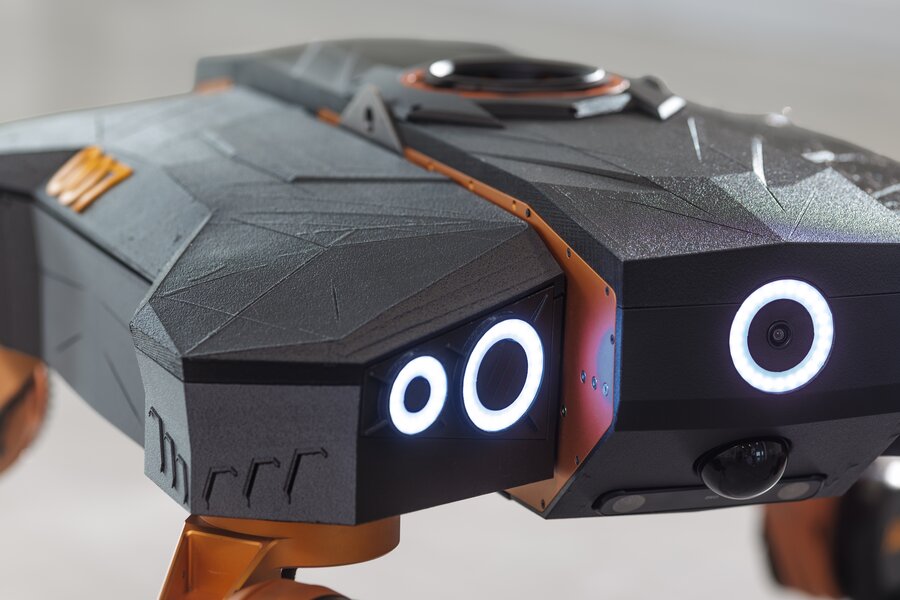
图:All3 发布页中的新一代 Mantis 机身近景。来源:All3 官方发布。
信息属性: 产品结构、质量及演示由厂商自报;安全评估仍在进行,工地长期运行未经独立验证。
技术拆解
Mantis 采用四足移动底盘、可切换窄/宽站姿、可更换作业工具及专用高扭矩电动执行器。All3 称底层确定性控制循环以 1,000 Hz 运行,学习模块用于行走、规划和感知,并与电机控制分层。减速器、传感器型号、电池续航和实地自主比例未披露。
技术与产业意义
可变站姿和模块化工具针对未完工建筑的狭窄通道、楼梯及多任务工序。当前证据支持新一代整机工程设计和演示,尚不足以推断施工效率或成本优势。
仍待验证
- 第三方见证的连续工地作业、故障率和接管率。
- 不同工具的定位精度、节拍与载荷条件。
- 安全评估完成状态、交付时间和客户验收。
来源:
- All3 新一代 Mantis 发布|2026-10-07
- All3 新机视频说明|2026-10-07
3. Long-WAM 研究将长时视觉历史用于实时机器人控制
10 月 7 日公开的 Long-WAM 预印本称,在 RoboCasa GR-1 中,将历史上下文从 0 增至 19.2 秒,任务成功率由 63.3% 升至 78.7%;RTX 5090 上含未来视频潜变量预测的动作块耗时 107.4 毫秒。作者还报告 Unitree G1 与 YAM 的真实机器人实验。

图:Long-WAM 论文图示。来源:arXiv 论文 HTML。
信息属性: 预印本论文结果,尚未确认同行评审或独立复现;各成功率只对应论文报告的测试条件。
技术拆解
研究先从机器人与第一视角视频进行自回归因果预训练,再适配联合预测未来视频和动作的世界动作模型。流式观测编码、异步执行和硬件优化用于控制推理延迟。论文未公开足以独立重跑全部硬件实验的完整条件。
技术与产业意义
结果提示,长时历史是否有用取决于预训练方式和执行延迟,而非简单扩大输入窗口。若在更多任务中成立,机器人可更稳健地追踪动态目标和长流程进度;跨平台泛化仍待验证。
仍待验证
- 同行评审与独立复现。
- 各平台任务样本量、失败模式与成本。
- 在较低算力硬件上的持续实时表现。
来源:
- Long-WAM 原始预印本|2026-10-07
4. FoldBack 用回退与局部重生成修复衣物折叠失败
FoldBack 预印本提出在抓取失败或衣物滑脱后,回到可重试状态并只重生成出错片段。作者报告在六类共 33 件真实衣物上,最终折叠成功率为 75.2%,对比的最强基线为 45.7%。

图:FoldBack 论文展示的折叠任务与恢复流程。来源:arXiv 论文 HTML。
信息属性: 预印本论文结果,尚未确认同行评审或独立复现;成功率仅适用于论文的衣物与实验设置。
技术拆解
策略在取放事件处进行动作细化和抓取验证,失败时保留已成功步骤、回退到抓取前状态,并避开此前失败的抓取位置。该方法强调推理时修复,不要求额外恢复示范或重新训练基础策略;机械臂与末端执行器细节需以论文实验设置为准。
技术与产业意义
可恢复能力直接关系到长流程任务的完成率与人工接管成本。当前提升来自受控衣物实验,尚不能外推到混杂衣物堆和商业退货线。
仍待验证
- 更大规模、遮挡和混堆场景中的成功率。
- 回退引入的额外时间和动作成本。
- 与其他恢复策略的独立复现。
来源:
- FoldBack 原始预印本|2026-10-07
5. OpenViTac 提出视觉触觉操控的仿真与真实配对评测
OpenViTac 预印本提出按四类触觉相关能力组织 11 项仿真任务,其中 8 项配有真实机器人任务。作者报告,触觉增强策略 OpenVTLA 的平均成功率在仿真和真实硬件上分别为 68.7% 和 54.6%。

图:OpenViTac 论文中的空罐分拣任务与对应触觉图像。来源:arXiv 论文 HTML。
信息属性: 预印本论文结果,尚未确认同行评审或独立复现;项目页称资源链接即将开放。
技术拆解
框架把接触任务映射到触觉相关能力,再在仿真和真实机器人间安排配对评测。OpenVTLA 将触觉历史编码成 token,送入预训练视觉语言动作模型的视觉序列。项目页称评测涵盖三类触觉传感器;对其他器件的通用性仍不能直接推定。
技术与产业意义
配对评测有助于识别触觉收益来自传感器、表示还是训练数据,并检验仿真结果能否转到真实操作。价值取决于任务、传感器和基线能否被外部团队稳定复现。
仍待验证
- 数据、代码与硬件配置的完整开放程度。
- 第三方在不同触觉器件上的复现结果。
- 与实际产线节拍及故障条件的关联。
来源:
- OpenViTac 原始预印本|2026-10-07
- OpenViTac 作者项目页|2026-10-08 查阅
今日供应链观察
今日无高价值供应链新增。All3 披露了新机的高扭矩电动执行器和分层控制设计,但没有公布执行器供应商、量产良率或成本。Sereact 的跨站点部署也未披露双臂硬件来源与备件体系。
今日技术主线
真实仓储部署正在把不规则物品处理带入连续运营环境,但现场节拍和接管率仍未公开。新一代建筑机器人把可变底盘与工具接口一并设计,目标是适应未完工场地。三项研究分别聚焦长时任务记忆、失败后恢复和触觉评测,均需要更大范围的复现与部署验证。
评论 (0)
登录 后参与讨论
加载评论中...