
今日 Top 5
1. FDA 发布手术机器人上市前提交草案:延迟、软件、人因进入系统化验证
美国 FDA 9 月 25 日发布《Robotically-Assisted Surgical Devices – Premarket Submissions》草案,面向一定范围内的机器人辅助手术设备(RASD),系统给出非临床测试、临床数据、软件、网络安全、人因与标签等上市前提交建议。该文件仍是征求意见稿,非强制性最终规则,意见截止日为 11 月 24 日。

图:SS Innovations 的 SSi Mantra 手术机器人。该图用于展示 FDA 上市前提交所覆盖的典型本地遥操作手术机器人形态,并非 FDA 草案专属配图。来源:BioSpectrum India。
技术拆解
FDA 把机器人手术系统视为完整的 leader/follower 机电系统,而不只是机械臂。草案要求从整机到子系统描述运动学、连接、数据传输、机械臂自由度、速度/力限制与急停等信息。
其中一个具体指标是总系统延迟:从医生在控制台输入动作,到器械运动,再到视觉反馈显示,累计延迟应保持在预先定义且具有临床依据的范围内,并在代表性和最坏负载下测试。软件层面,FDA认为 RASD 的软件功能通常应按“Enhanced”文档级别准备验证资料,并进行单元、集成与整机层级验证。
人因部分要求从开发早期开始迭代,并在接近真实手术室的环境中覆盖医生、床旁助手、护士等多角色协作,以及急停、断电、器械更换和紧急转开放/腹腔镜手术等异常流程。
技术与产业意义
这份草案把手术机器人的竞争进一步从自由度、视野和器械数量拉向系统工程证据。运动控制延迟、软件可追溯性、EMC、网络安全、故障安全和人机协作流程都需要形成可提交、可复现的数据。
对加入 AI/ML、力反馈、眼动追踪或新成像模态的产品而言,新增功能不仅要证明“有效”,还需要单独评估技术与临床风险。这会增加验证成本,但也有利于统一产业评价标准。
仍待验证
- 当前文件是草案,不代表最终 FDA 要求;
- 草案主要覆盖本地遥操作 RASD,远程遥操作和能够独立完成显著手术步骤的自主机器人不在核心适用范围内;
- FDA 没有给出适用于所有产品的统一毫秒级延迟阈值,而是要求厂商建立有临床依据的限值;
- 最终指导文件仍可能根据公开意见修改。
来源:
- FDA|Robotically-Assisted Surgical Devices - Premarket Submissions
- FDA Draft Guidance PDF
2. Kodiak 锁定 Dallas–Houston 首条无安全员长途路线,端到端运输已实现零人工干预
Kodiak AI 9 月 25 日宣布,计划在 2026 年底前于 Dallas–Houston 走廊启动无安全员长途无人驾驶商业服务。公司称其最新 launch platform 已能持续完成 Lancaster, Texas 至 Houston 的端到端运输,在包括地面道路在内的整段任务中,车内安全观察员未触碰方向盘;截至 8 月底,长途场景 Autonomy Readiness Measure(ARM)为 93%。
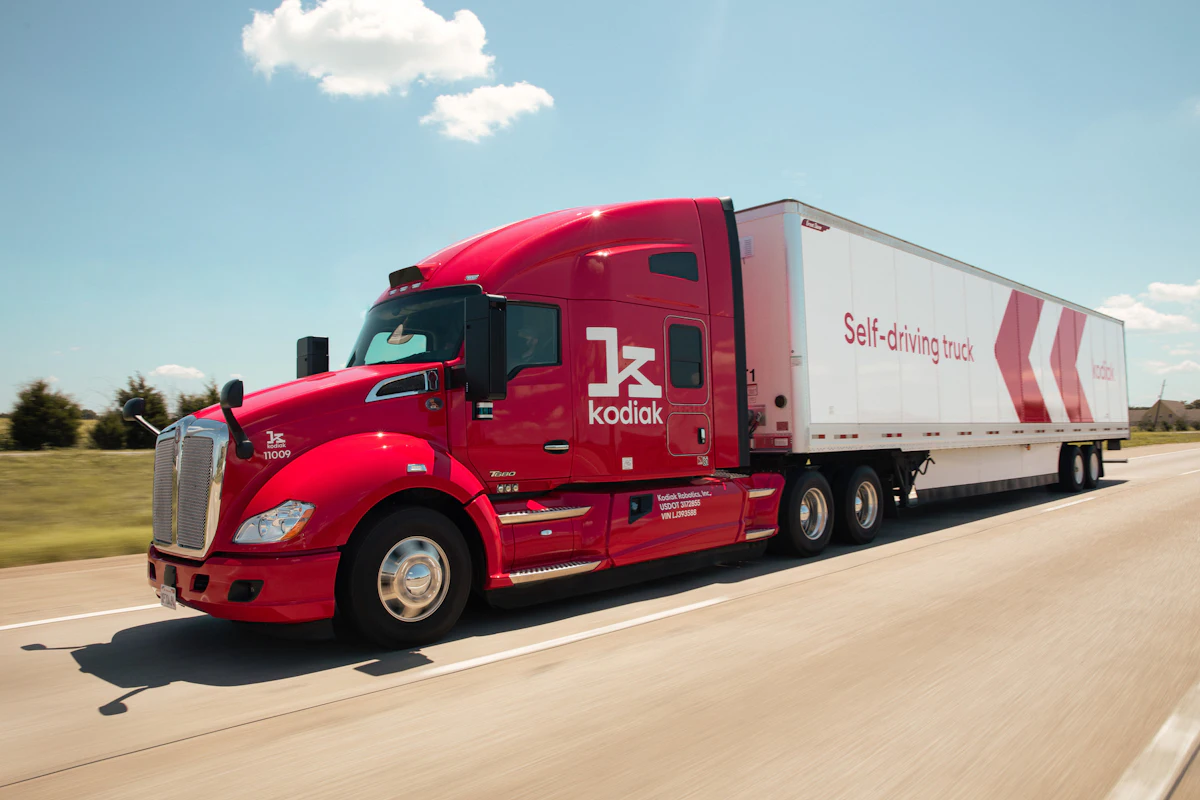
图:Kodiak 自主卡车资料图。来源:El Tiempo;当日进展以 Kodiak 官方发布口径为准。
技术拆解
Dallas–Houston 路线约 219 miles,Kodiak 自 2019 年起已在该路线累计超过 350 万 autonomous miles。此次 launch program 的重点不是再训练一个全新的驾驶模型,而是完成“driver-out”所需的最终安全案例(safety case)验证。
ARM 不是自动驾驶能力分数,而是 Kodiak 用来衡量安全案例中“论点与证据完成度”的工程管理指标。公司表示长途场景使用与其工业无人运输相同的 Kodiak Driver 核心架构,但每种运行域需要单独建立安全案例和验证证据。
技术与产业意义
无人驾驶长途物流正在从“有安全员跑高速”向能否形成可审计的无驾驶员安全论证过渡。真正商业化后,技术栈不仅包含感知、预测和规划,还要覆盖远程支持、车辆健康监控、货运枢纽、维护和州际合规。
这也说明 Physical AI 的规模部署需要把模型性能转换成系统证据:一条路线能否无人化,不取决于一次漂亮演示,而取决于危险分析、冗余、故障恢复和长时间运行记录能否支持安全案例。
仍待验证
- 当前仍处于 launch program 和最终验证阶段,尚未正式开始完全无人长途商业运营;
- “intervention-free”来自公司当前测试记录,不等于所有天气、交通和异常条件下都无需人工介入;
- ARM 是公司内部定义的完成度指标,不是监管机构或行业统一 benchmark;
- 年底上线仍取决于安全案例完成和运营准备。
来源:
- Kodiak / GlobeNewswire|Dallas–Houston driverless launch lane
- Kodiak|Autonomy Readiness Measure
3. Seyond 把 Hummingbird D1R 推向机器人量产:140°×100° 全固态 LiDAR 瞄准 AMR、配送与人形
Seyond 9 月 25 日宣布将在 IROS 2026 展示面向机器人规模部署的 LiDAR 产品组合,覆盖医疗配送机器人、AMR、无人叉车、仓储自动化和人形机器人。公司称其更广泛业务累计已交付超过 100 万颗传感器;其中 Hummingbird D1R 专门针对机器人优化。
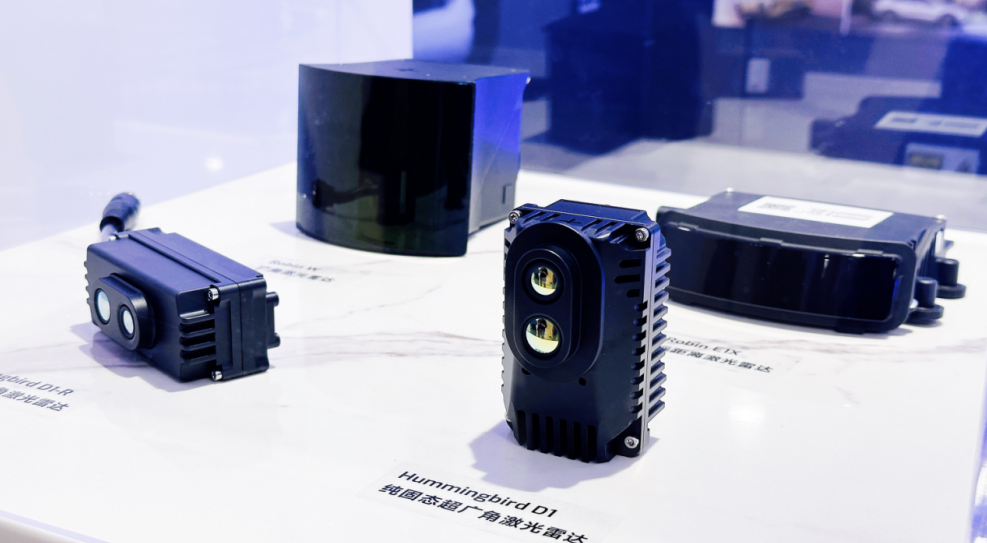
图:Seyond Hummingbird D1 全固态超广角 LiDAR。来源:第一电动;规格以 Seyond 官方 D1-R 数据表为准。
技术拆解
D1R 采用全固态电子扫描,不包含传统旋转扫描结构。官方数据表给出的关键参数包括:探测距离 0.1–50 m(10%反射率约30 m)、140°×100° 视场、0.55°×0.52° 分辨率、10 FPS、最小尺寸 37×92×45 mm、220 g、6 W、IP67 机身/IP69K 光窗,以及 -40°C~60°C 工作温度。
大垂直视场和近距离小盲区适合机器人处理地面、台阶、行人和贴近机身的障碍感知;全固态架构则主要改善机械磨损、体积和长期一致性。
技术与产业意义
机器人 LiDAR 正从开发样机传感器进入量产零部件阶段。AMR、配送机器人和人形机器人对传感器的需求与汽车不同:安装空间更紧、视场更宽、近场盲区更敏感,同时功耗和重量直接影响续航与本体布局。
Seyond 已拥有汽车级制造经验。若机器人业务能共享测试、标定和制造体系,LiDAR 的竞争会进一步从单纯量程转向集成体积、功耗、良率、长期可靠性和量产成本。
仍待验证
- “超过 100 万颗”是 Seyond 全业务累计传感器交付,并非 D1R 或机器人业务单品出货;
- 9 月 25 日公告未披露 D1R 的机器人客户数量、单价和实际订单规模;
- 强阳光、玻璃、黑色低反射目标和雨雾条件下的系统效果仍取决于整套感知算法;
- 当前公开性能主要来自厂商数据表。
来源:
- Seyond|IROS 2026 Robotics LiDAR announcement
- Seyond|Hummingbird D1-R Datasheet
4. Nauticus 获最高 5,000 万美元战略投资意向:海底机器人从整机转向自治软件可复用
Nauticus Robotics 9 月 25 日宣布,与一名战略投资者签署非约束性意向书(LOI),拟进行最高 5,000 万美元私募股权投资,用于支持近期和长期商业目标。该融资尚未形成最终协议,不代表资金已经到账。
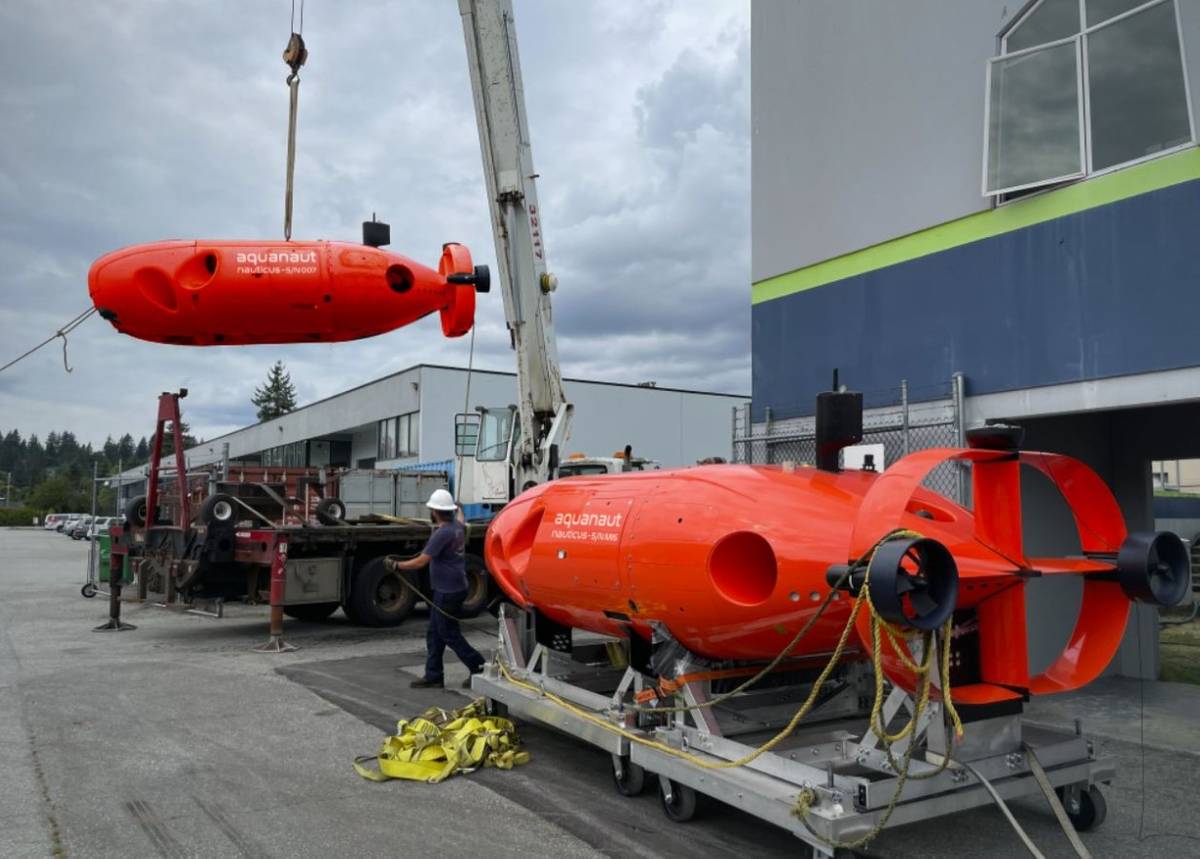
图:Nauticus Aquanaut 海底机器人。来源:Marine Technology News。
技术拆解
Nauticus 的核心技术正在从 Aquanaut 整机扩展到 ToolKITT 车辆无关自治软件。9 月初商业化的 ToolKITT Pilot Assist 可以叠加到现有 ROV 上,帮助保持位置、补偿海流并执行航点导航,同时保留原 OEM 控制系统和人工监督。
公司称该软件已经在第三方车辆和商业客户任务中使用,并带来超过 20% 的车辆运行效率提升;商业模式采用软件订阅,加上传感器和 topside compute 集成服务。Aquanaut 则已验证无缆飞越巡检、泄漏检测、避障、视觉检查,并可通过声学通信接收任务更新。
技术与产业意义
海底机器人最大的成本并不只是机器人本体,还包括船舶、ROV 操作员、缆线系统和海上作业时间。相比要求客户整体替换设备,ToolKITT 的“retrofit rather than replace”路线更容易进入现有船队。
如果自治能力可以跨 ROV 平台复用,Nauticus 的价值会从少量高价整机,转向软件授权 + 传感/算力升级 + 服务收入。这说明机器人软件层正在独立成为可销售的供应链环节。
仍待验证
- 最高 5,000 万美元只是非约束性 LOI,投资者没有义务出资;
- 最终交易可能带来现有股东稀释或控制权变化;
- “运行效率提升超过 20%”来自公司商业项目口径,未公布完整测试基线和第三方审计;
- ToolKITT 当前 Pilot Assist 仍是人工监督下的辅助自治,不等同于完全无人 ROV。
来源:
- Nauticus Robotics|Strategic investment LOI
- Nauticus Robotics|ToolKITT commercial release
- Nauticus Robotics|Aquanaut Mark 2 qualification
5. Arbe Robotics 融资 1,500 万美元:4D 成像雷达继续向 Robotaxi、L3 与反无人机扩展
Arbe Robotics 9 月 25 日宣布定价一笔约 1,500 万美元的 underwritten registered direct offering,预计 9 月 28 日完成。公司表示资金将用于运营和商业机会扩张,包括已宣布的某大型汽车集团 L3 项目、国防/反无人机市场,以及潜在并购。
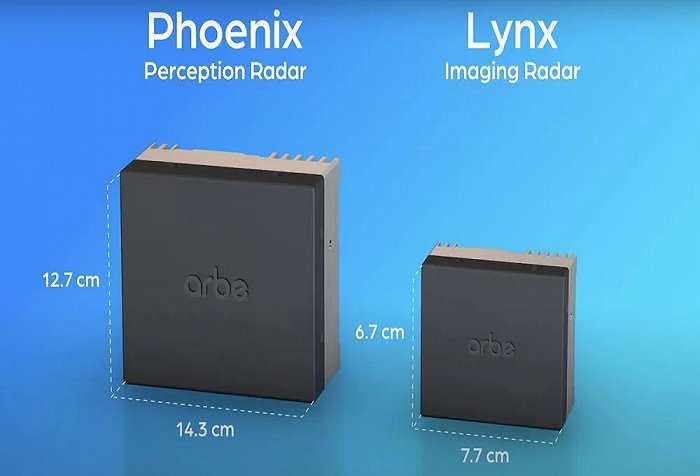
图:Arbe Phoenix 与 Lynx 成像雷达资料图。来源:新浪科技资料图;技术规格以 Arbe 官方资料为准。
技术拆解
Arbe 的 Phoenix 采用 48×48 天线通道架构,形成 2,304 个 virtual channels。公司将其定义为 4D imaging radar:除了距离和速度,还能以更高角分辨率估计水平和垂直方向信息,并输出更接近 perception-ready 的雷达数据。
公司 Q2 披露,Phoenix 已进入 Robotaxi 实车道路测试;其技术也开始向 defense/homeland security 扩张。Arbe 当前产品逻辑已经从单纯卖芯片,向“RF 芯片 + 处理器 + 完整雷达 + AI 感知”全栈推进。
技术与产业意义
高分辨率雷达与 LiDAR 的供应链逻辑不同。雷达对雨雾、灰尘和光照变化更不敏感,因此在 Robotaxi、重型车辆、户外机器人和反无人机系统中可以作为视觉/LiDAR 的互补感知。
此次融资反映的是从技术验证走向量产商业化仍需要持续资本投入。高通道数雷达不仅要解决算法,还涉及 RF 芯片良率、天线封装、热管理、车规认证和 Tier-1 量产。资本能否转化成设计定点与规模收入,是下一阶段的关键。
仍待验证
- 1,500 万美元是融资额,不是客户订单或机器人业务收入;
- 本次发行包含大量 pre-funded warrants,可能带来股权稀释;
- 2,304 virtual channels 是硬件架构指标,不直接等于更高的端到端自动驾驶安全水平;
- Arbe Q2 2026 收入约 70 万美元、backlog 约 100 万美元,当前商业规模仍远小于其技术目标;
- L3、Robotaxi 和防务项目的最终量产时间、单车雷达数量和订单规模尚未公开。
来源:
- Arbe / GlobeNewswire|$15M registered direct offering
- Arbe|Q2 2026 results
- Arbe|4D Imaging Radar FAQ
今日供应链观察
过去24小时,感知链条是最明确的供应链主线。
LiDAR 侧,Seyond 正把汽车级全固态制造能力下沉到 AMR、配送机器人和人形机器人。D1R 的 220 g、6 W、140°×100° 视场体现出机器人场景对“小、轻、广视场、近距离”的需求,与汽车长距离感知并不完全相同。
Radar 侧,Arbe 继续为 2,304 virtual-channel 成像雷达筹集商业化资金,并同时向 Robotaxi、L3 和反无人机扩张。未来自主系统更可能采用视觉、LiDAR、Radar 的多模态组合,而不是单一传感器路线完全替代其他方案。
软件与验证层也正在进入供应链:Nauticus 把自治能力做成可安装在第三方 ROV 上的软件产品;FDA 则把系统延迟、软件 V&V、人因和异常流程进一步标准化。对于机器人整机企业,需要管理的不只是电机、减速器和传感器,还包括可复用的软件栈、验证工具与合规证据链。
今日技术主线
过去24小时的信息共同指向“从模型能力到可部署系统证据”这一变化。Kodiak 通过 safety case 把自动驾驶性能转化为可审计的无人化依据;FDA 对手术机器人提出更细的延迟、软件、人因和可靠性验证框架。
感知侧,Seyond 与 Arbe 分别代表全固态 LiDAR 和高通道 4D Radar 的工程化路线,竞争重点已经从“能否看见”转向体积、功耗、可靠性、量产和系统融合。Nauticus 则显示自治软件开始脱离单一整机,以 retrofit 和订阅方式复用到存量设备。
今日技术主线:系统验证 × 多模态感知 × 自治软件复用 × 量产工程 × 商业化资本。
评论 (0)
登录 后参与讨论
加载评论中...