今日 Top 5
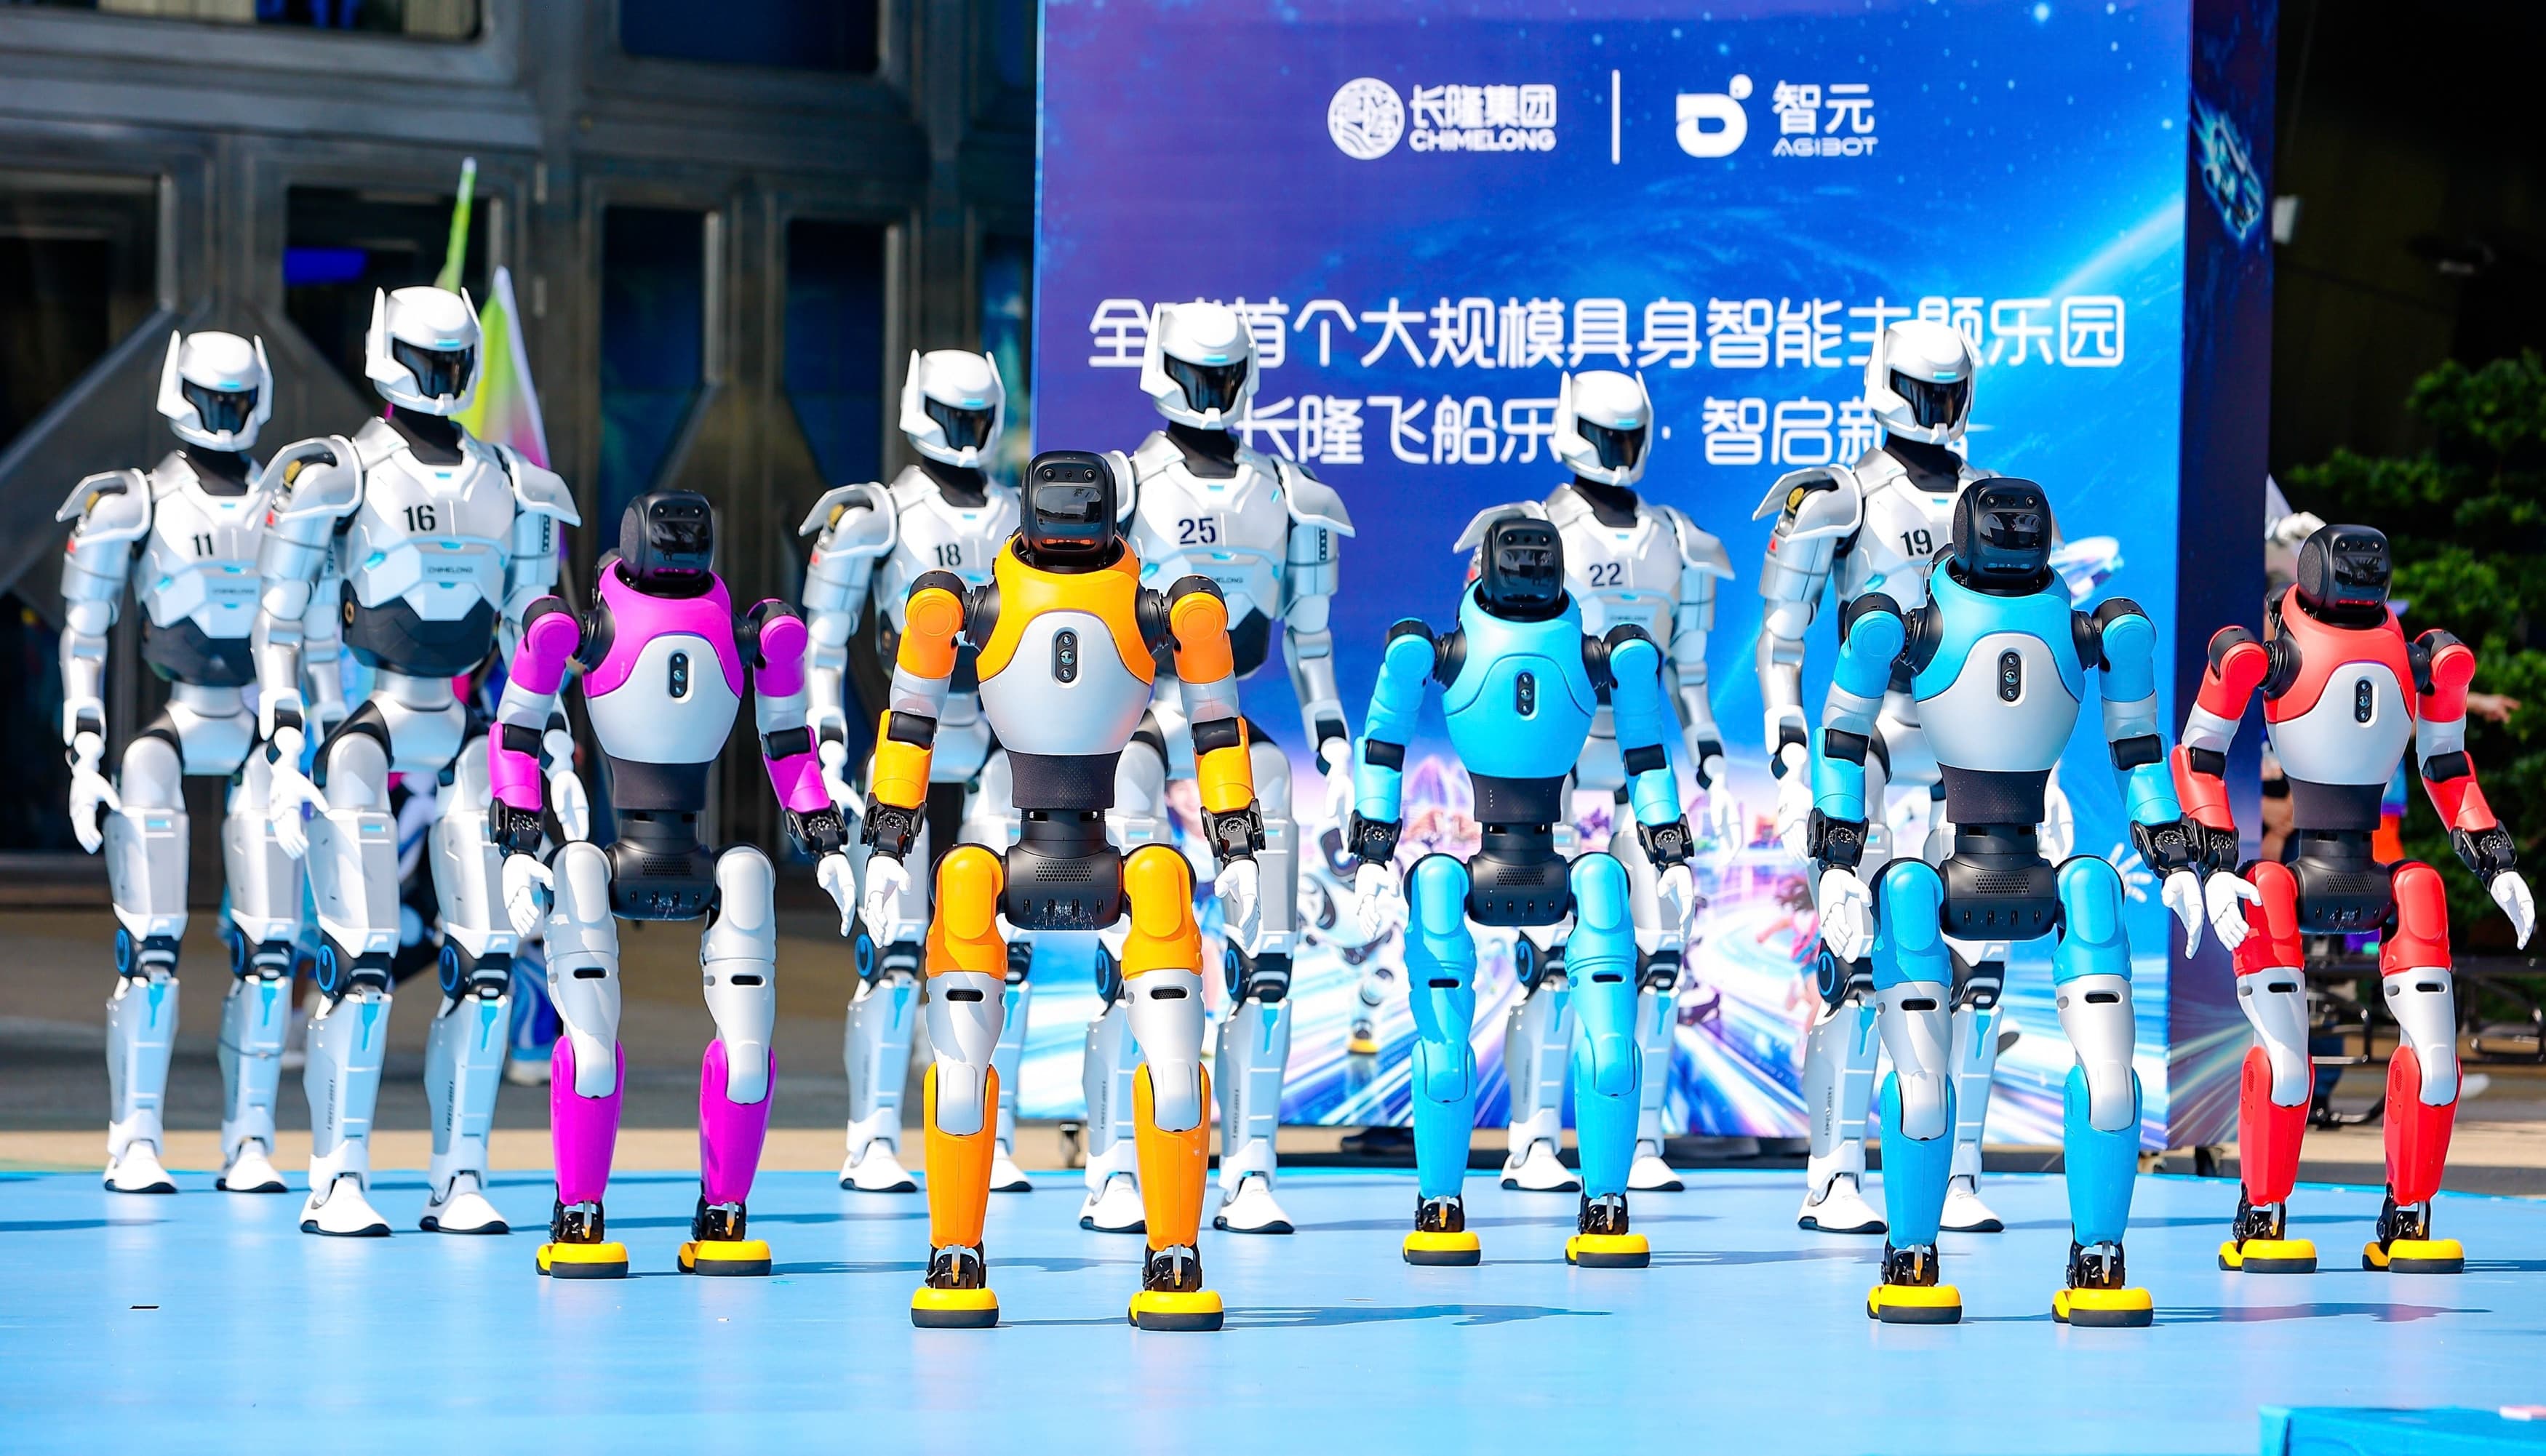
1. 智元 × 长隆:300+ 机器人进入大型景区,第 2 万台机器人同步交付
9 月 24 日,AGIBOT(智元)与长隆集团在横琴长隆飞船乐园启动首阶段大规模具身智能部署,超过 300 台机器人进入演艺、科普、导览、零售、陪伴、酒店和体育等七类场景;同日,智元产线下线的第 20,000 台机器人交付长隆。
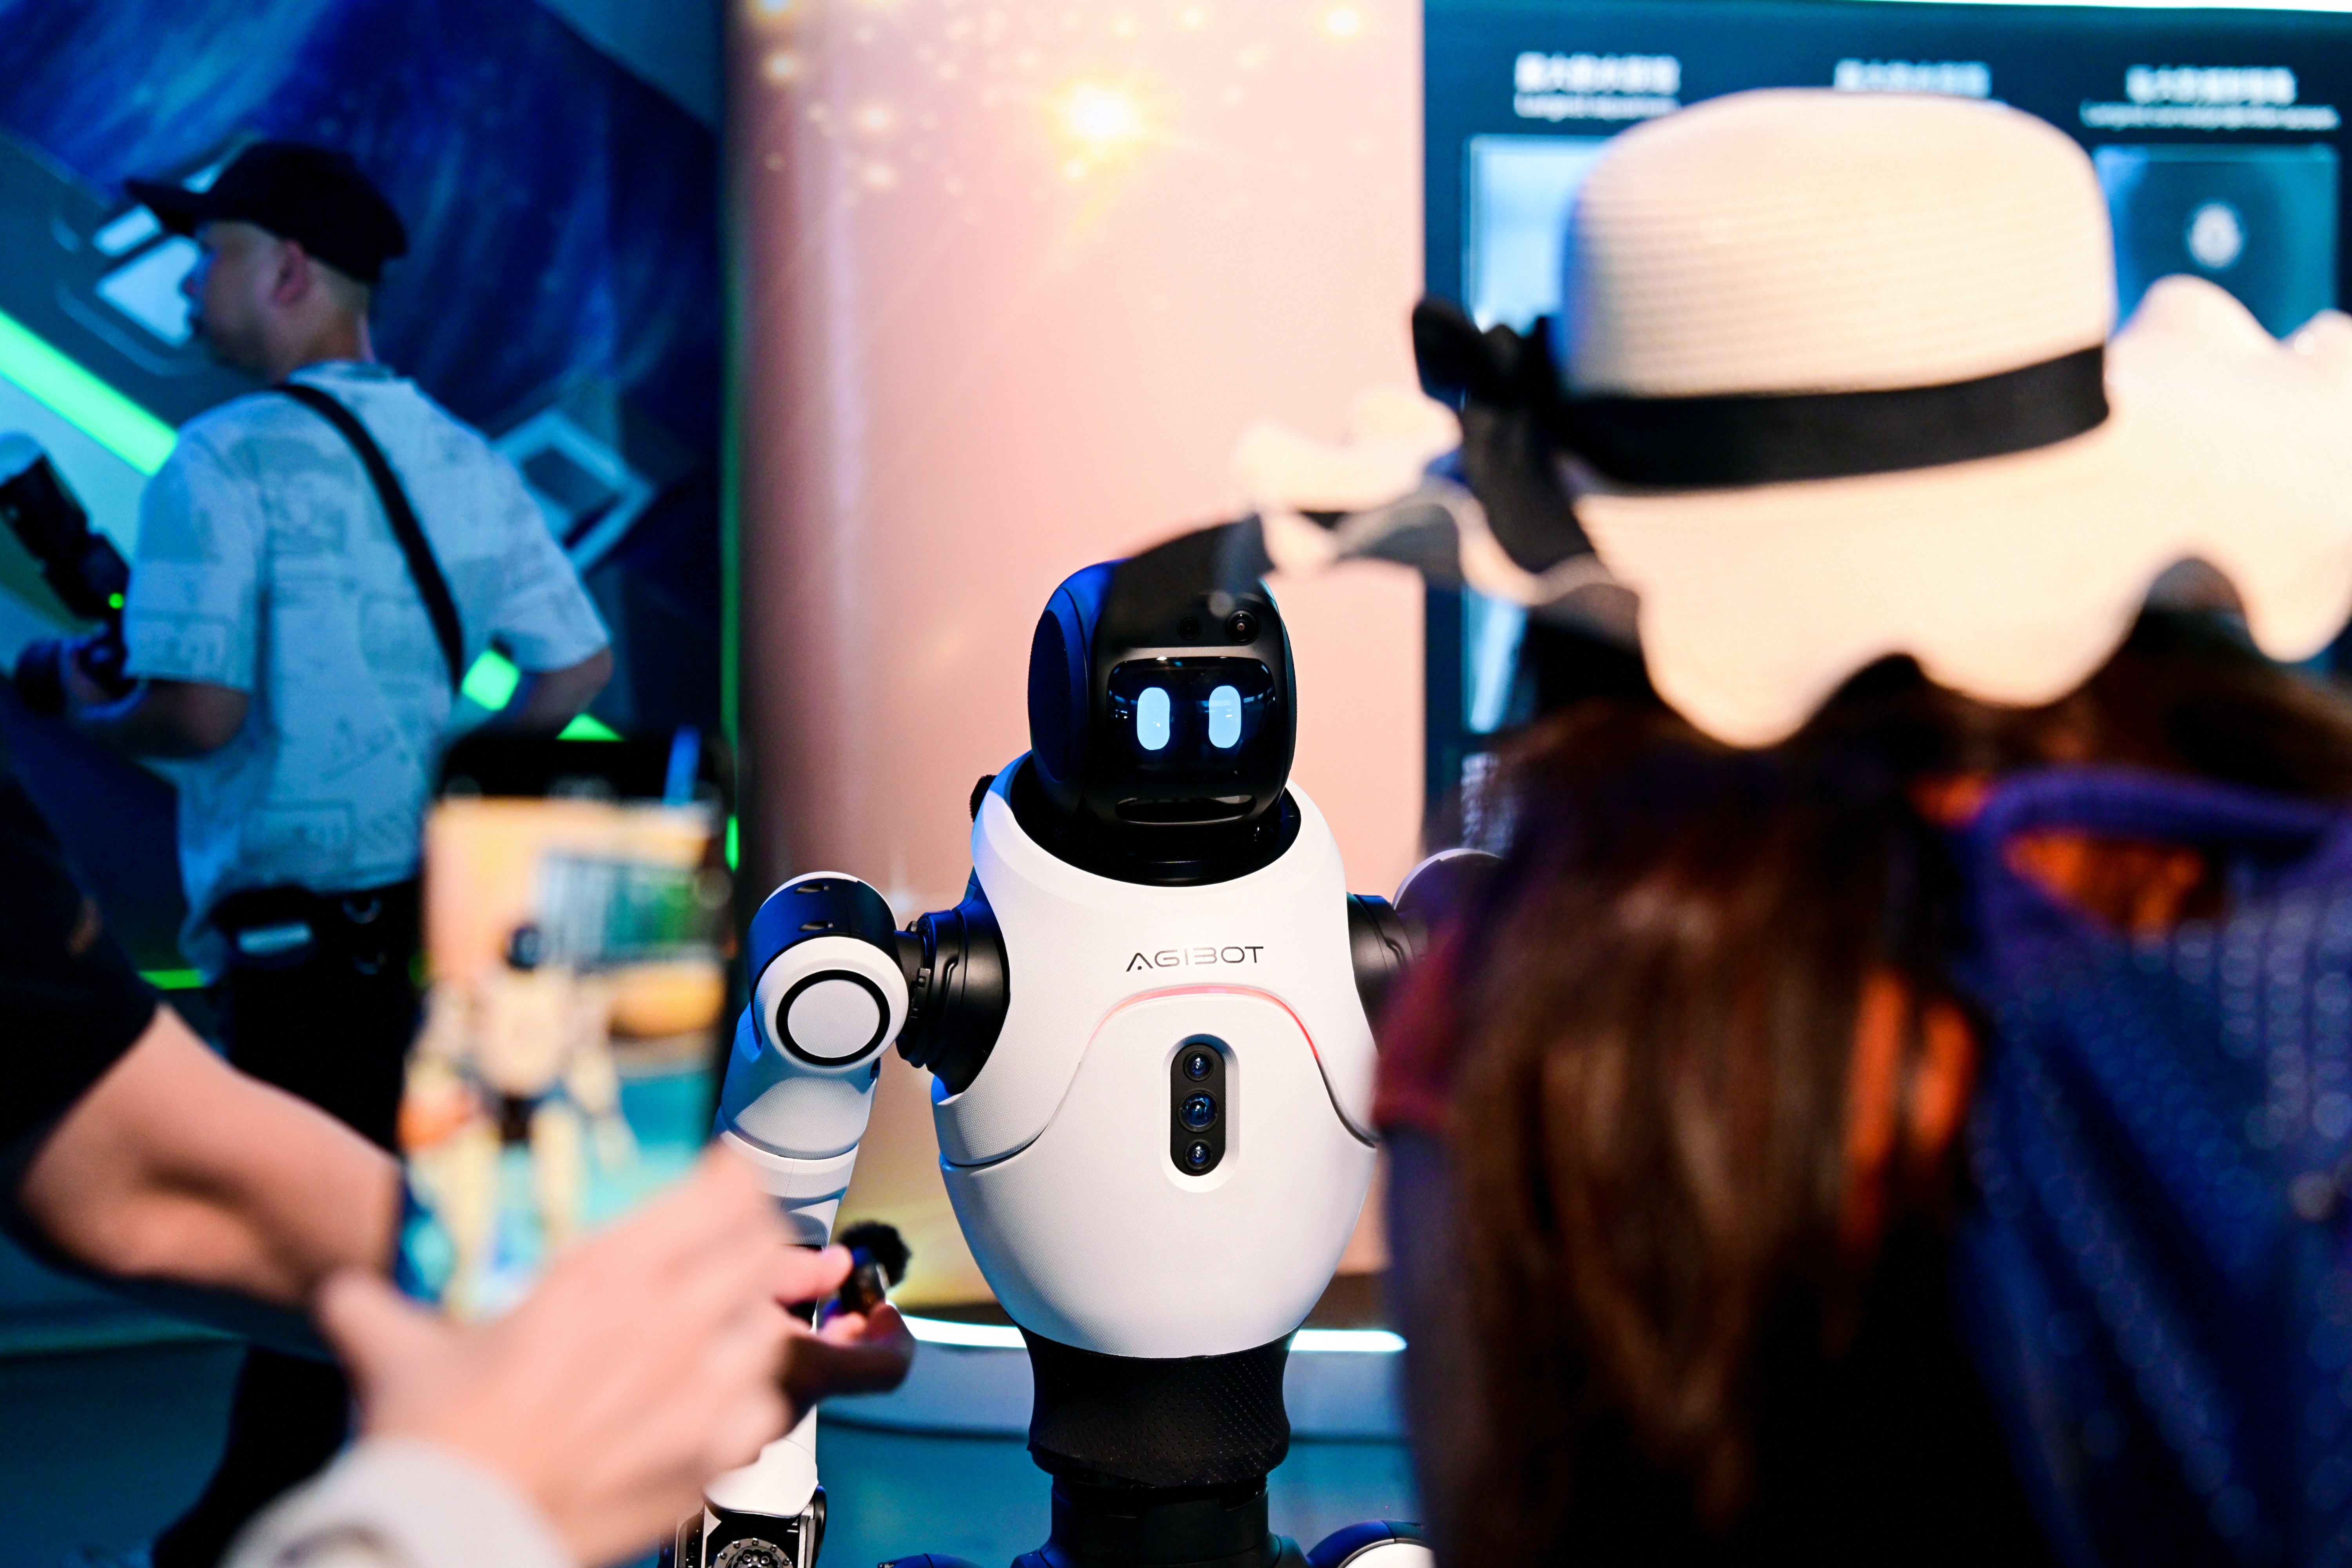
图:机器人在长隆飞船乐园与游客互动。来源:AGIBOT。
技术拆解
这次部署的技术重点不在某一台机器人的单项参数,而在多机运营系统:智元、长隆与中国移动建设了专用 5G-A 网络,用于高客流环境中的稳定通信;机器人由中央系统进行跨园区、酒店的统一协调,同时配套网络安全、隐私、充电和消防管理。
智元将自身本体能力概括为“运动智能 + 交互智能 + 操作智能”一体化。此次园区把不同机器人形态放在同一运营体系中,实际需要处理任务调度、内容更新、导航、语音交互、远程运维、故障接管和充电排班等问题。
技术与产业意义
300 台以上机器人进入同一公共场所,比单机 Demo 更接近“机器人运营系统”的压力测试。高人流环境中的网络拥塞、游客随机行为、设备故障、充电高峰与人工接管都会持续产生真实数据,这些数据可以反向优化导航、交互和运维策略。
第 2 万台机器人下线也显示整机制造规模正在继续扩大。不过,对产业更有解释力的后续指标将是在线率、人工接管率、每日有效任务量、MTBF、维护工时和单台机器人运营成本,而不只是累计下线数量。
仍待验证
- 300+ 台机器人包含演艺、展示和服务等多种任务,不能等同于 300 台高自主生产型机器人;
- 官方未披露自主、遥操作与预编程三种模式各自的占比;
- “第 2 万台下线”是制造口径,不等于第 2 万台已经形成生产性商业部署;
- 园区多机系统的在线率、接管率、故障率和人员/机器人运维比例尚未公开。
来源:
- https://www.agibot.com/article/231/detail/123.html
2. Skydio F10 Lightrunner + MegaDock:100 mph 固定翼进入无人值守 Dock 模式
Skydio 在 Ascend 2026 正式推出 F10 Lightrunner 固定翼无人机和 MegaDock。F10 官方最高速度 100 mph(44 m/s)、最大续航 120 分钟、覆盖半径 30 英里;MegaDock 可容纳 5 架 F10,并支持 3 架同时在空中执行任务、2 架待机充电。
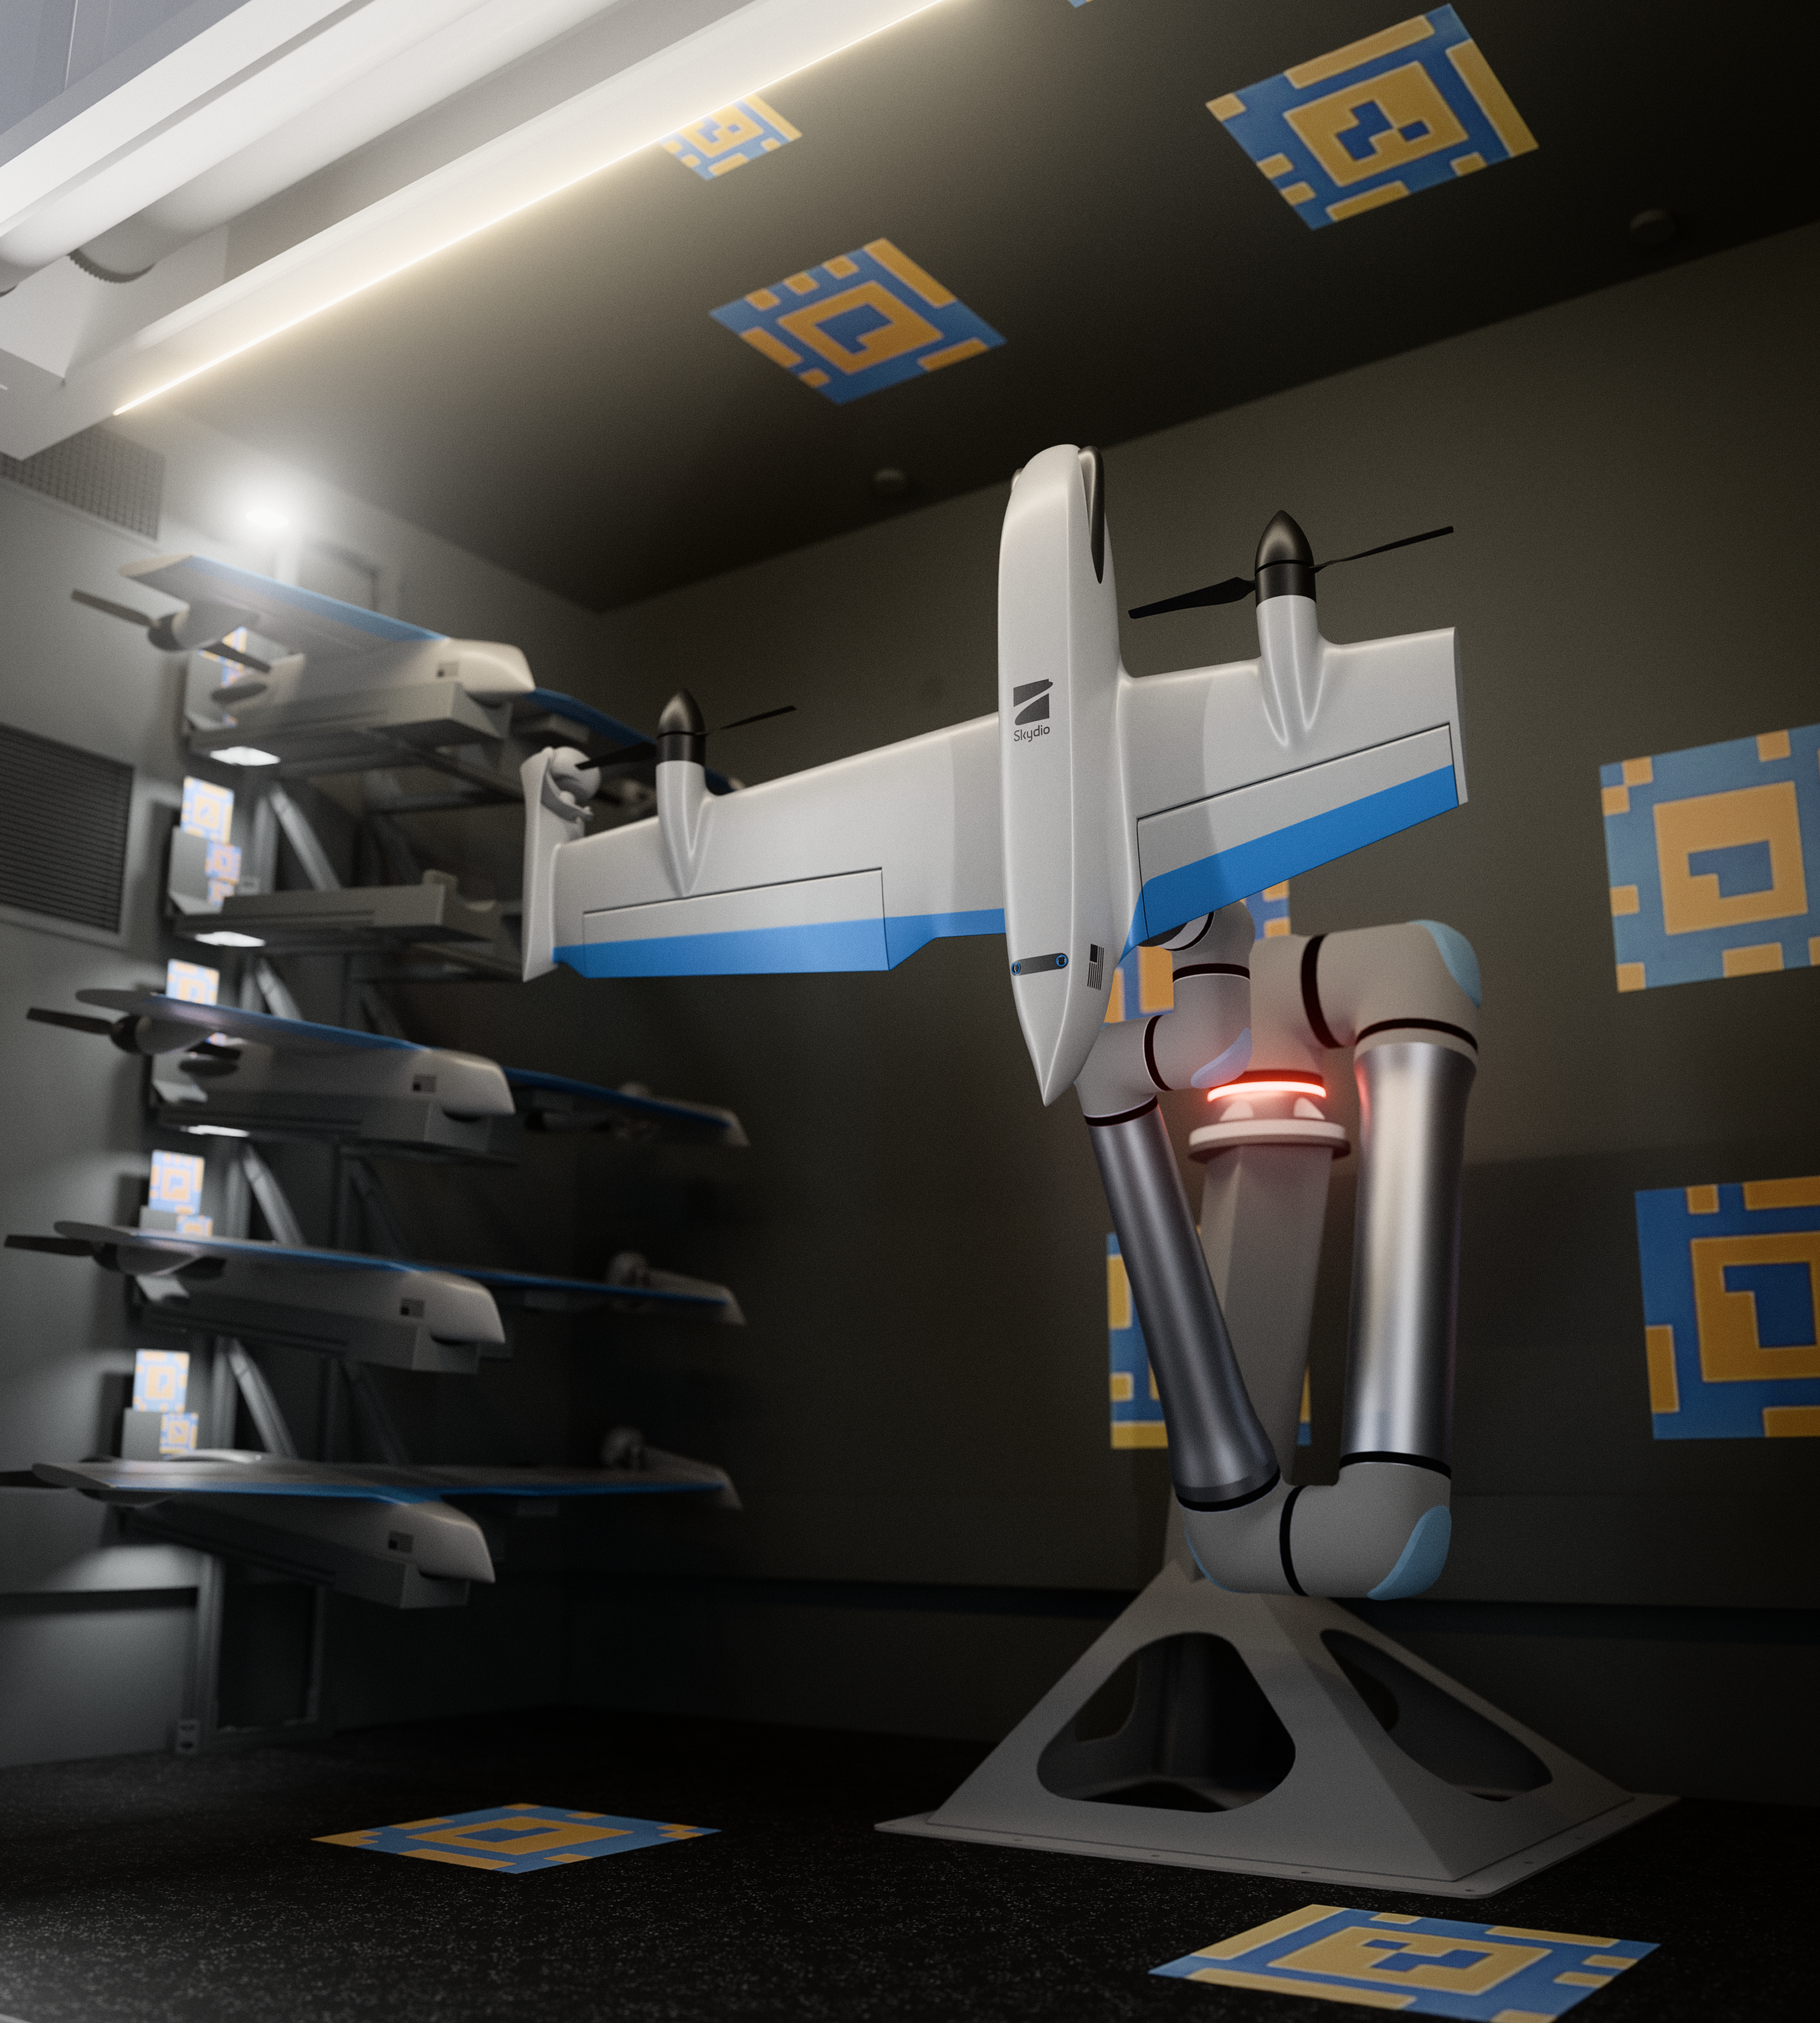
图:Skydio F10 与 MegaDock。来源:Skydio F10 官方页。
技术拆解
F10 采用固定翼结构,但通过 RTOL(Robotic Takeoff and Landing)机械系统让 Dock 自动完成发射、回收和充电,解决固定翼通常依赖跑道或现场人员的问题。官方称从下达指令到升空约 20 秒。
感知侧,机身配置 6 个导航相机,白天提供 360° 障碍感知,前向感知距离最高约 100 m;SideEye 将云台放在翼尖,降低机翼遮挡。任务传感器包括 48 MP 长焦、64 MP 窄视场相机和 FLIR Boson+ 640×512 热成像。计算平台同时使用 NVIDIA Jetson Orin 与 Qualcomm Snapdragon 865。
路径层采用 Foresight + Pathfinder:前者根据实时环境与障碍动态调整轨迹,后者提前结合地形、禁飞区、飞行规则规划路径。双蜂窝网络由 Fusion+ 进行链路融合。
技术与产业意义
F10 的产品逻辑是把固定翼的速度和航时,与“无人值守 Dock”组合起来。对远距离警务响应、电力线路和长距离基础设施巡检而言,这有机会减少四旋翼频繁换电、覆盖半径不足的问题,同时避免固定翼需要现场飞手和跑道的传统成本。
MegaDock 也说明无人机商业化正在从“单架飞行器”转向飞机 + Dock + 网络 + 空域管理 + 车队软件。供应链因此不仅包含电机、电池、光学/热成像,还包括机械回收装置、充电、蜂窝通信、边缘计算和气象/空域数据。
仍待验证
- 100 mph、120 分钟和 30 英里半径均为厂商规格,实际值会受载荷、风速、温度、任务轨迹和通信条件影响;
- 高速飞行下对细电线、树枝等小目标的障碍感知仍需要真实场景数据验证;
- MegaDock 的机械回收 MTBF、极端天气可靠性和长期维护成本未公开;
- 大范围 BVLOS 运行仍受不同地区空域审批与监管限制。
来源:
- https://www.skydio.com/f10
- https://www.skydio.com/f10/technical-specs-f10
- https://www.skydio.com/f10/megadock-faqs
- https://www.commercialuavnews.com/skydio-f10-lightrunner-fixed-wing-drone-megadock
3. Amazon 投资超 1 亿美元建机器人制造基地:把先进制造进一步收回北美内部
Amazon 9 月 24 日宣布将在美国印第安纳州 Greenwood 投资超过 1 亿美元建设一座约 58.5 万平方英尺的先进制造工厂,计划 2028 年投产,并新增约 300 个制造与工程岗位。该工厂将生产服务于 Amazon 北美 fulfillment 与 robotics network 的产品。
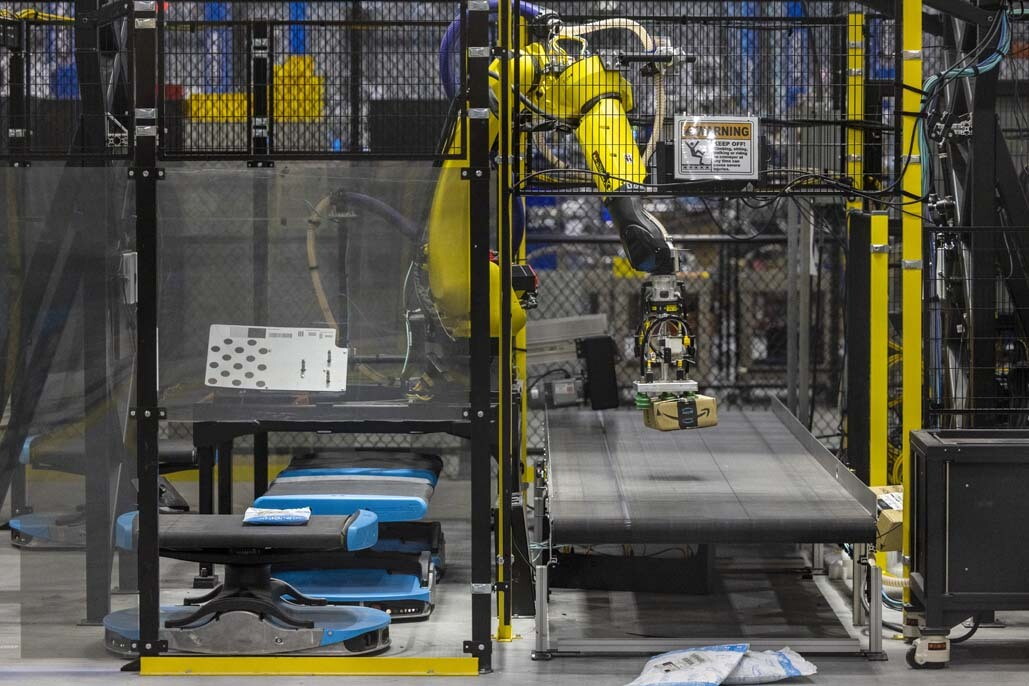
图:Amazon Robotics 现有机器人制造/测试设施参考图;Greenwood 新厂暂未发布可稳定直链的官方厂房渲染图。来源:Amazon Robotics 设施介绍。
技术拆解
新工厂规划把先进金属加工、机器人焊接、自动粉末喷涂和装配集中到同一地点,并由 AWS、AI 驱动的智能制造系统和机器人提供支持。
因此,这条新闻的技术重点并不是某款新机器人,而是机器人硬件制造体系本身:从零部件加工、焊接、表面处理,到装配、质量与工艺数据,尽量在内部形成更完整的数字化制造链。
技术与产业意义
Amazon 已经是全球最大的仓储机器人部署方之一。继续扩大自有制造能力,意味着其机器人竞争优势开始更多落在制造、供应链、质量和交付周期上,而不只是算法或单机设计。
把制造能力靠近北美部署网络,可以缩短大型结构件和机器人设备的物流链条,提高设计—制造—现场反馈的闭环速度,也减少对跨境供应的部分依赖。对于高出货量机器人,成本曲线最终往往由自动化生产、工艺稳定性、采购规模和良率决定。
仍待验证
- 工厂预计 2028 年才投产,短期不会直接增加机器人供应;
- Amazon 只表示工厂生产支撑 fulfillment 与 robotics network 的产品,没有披露具体机器人 SKU、零部件清单或年产能;
- 超 1 亿美元为投资承诺,实际设备投资、产能利用率和单位制造成本要等投产后才能评估;
- 目前无法判断该项目会在多大程度上替代现有供应商或只是补充内部产能。
来源:
- https://press.aboutamazon.com/job-creation-and-investment/2026/9/amazon-to-create-300-high-paying-jobs-at-new-advanced-manufacturing-facility-in-greenwood-indiana
- https://iedc.in.gov/events/news/details/2026/09/24/gov.-braun-announces-300-high-wage-jobs-at-new-amazon-manufacturing-facility
4. 梅卡曼德首份上市后中期业绩:订单 +75%,工业“脑眼手”平台进入规模复制阶段
梅卡曼德(Mech-Mind Robotics,09615.HK)9 月 24 日公布上市后首份中期业绩:2026 年上半年收入 2.373 亿元人民币,同比增长 54.7%;毛利率由 61.4% 升至 65.0%;新签订单 3.354 亿元,同比增长 75.3%,期末在手订单 1.765 亿元,同比增长 102%。公司披露产品累计部署超过 30,000 台/套,上半年复购率 93.9%。

图:Mech-Mind Robotics 在 Automate 2026 展示“Eye + Brain”工业机器人方案。来源:Mech-Mind。
技术拆解
梅卡曼德把产品定义为标准化的“脑、眼、手”组件:3D 视觉负责环境与物体感知,机器人软件/模型负责规划和决策,灵巧手及末端系统负责接触操作。公司称现有组件兼容 40 多个机器人品牌、1,000 多种机械臂型号,覆盖工业臂、协作臂、移动机器人和双臂系统。
研发投入上半年增至 8,010 万元,同比增长 72.9%,重点包括具身大模型、World Action Model 和“脑眼手”核心部件。公司还披露自研灵巧手抓取循环寿命不低于 200 万次。
技术与产业意义
这组业绩提供了一个与“整机人形”不同的规模化路径:标准化感知、规划和末端能力可以跨多种机器人本体复用。30,000 台/套累计部署和高复购率如果持续,说明机器人智能组件本身能够形成独立的平台型业务。
其海外收入占比已达到 41.9%,其中 86.5% 来自欧洲、美国、日本和韩国。对于供应链而言,这说明 3D 视觉、机器人软件和末端执行器正在形成跨区域、跨整机品牌的标准部件层,而不是只能依附某一家人形机器人。
仍待验证
- 本条财务数据为公司中期业绩披露口径;
- “30,000 台/套”指组件/系统部署,并不等同于 30,000 台完整机器人;
- 93.9%“复购率”的具体计算方法需要结合正式财报定义理解;
- “部署周期从数月缩短到数天”、灵巧手 200 万次寿命等属于公司技术披露,仍需更多客户侧和第三方长期测试;
- 公司仍处于亏损状态,上半年经调整亏损约 5,250 万元。
来源:
- https://www.prnewswire.com/news-releases/mech-mind-robotics-announces-first-interim-results-since-listing-revenue-and-orders-both-grow-robot-brain-breakthroughs-open-up-industrial-scale-growth-potential-302889352.html
- https://www.mech-mind.com/news/mech-mind-at-automate-2026.html
5. TrinaTracker 同时发布安装与清洗机器人:光伏从 tracker 向施工/O&M 自动化延伸
TrinaTracker 9 月 24 日发布 BUILDEX 光伏组件安装机器人与 AURORA 光伏清洗机器人,把原有跟踪支架业务向电站建设和运维机器人延伸。BUILDEX 的发布稿给出峰值 90 块组件/小时;AURORA 可自主规划清洗路径,并处理最高 50 mm 的高差。
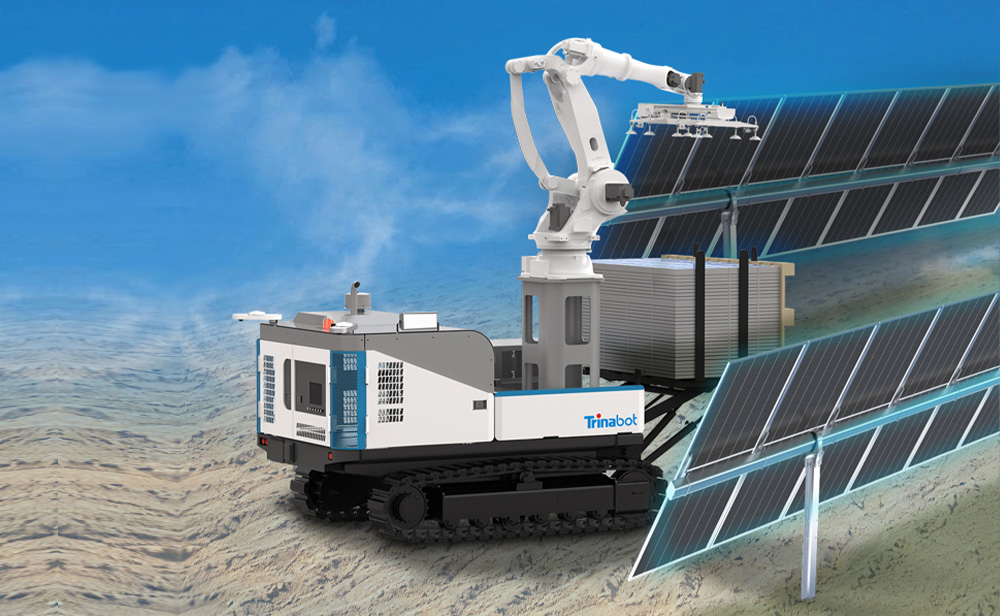
图:BUILDEX 光伏组件安装机器人。来源:Trinasolar / Trinabot 产品页。
技术拆解
BUILDEX 使用工业 3D 相机 + AI 定位算法进行组件识别与毫米级引导,底盘/机械臂平台支持 17° 调平,并兼容固定支架、跟踪支架以及 1P/2P 系统。上料端采用叉取与翻转一体机构,安全层组合 LiDAR + AI 感知、双回路真空吸附、断电保压、风速计和急停。
AURORA 的重点则是长周期无人运维:自校正算法允许约 50 mm 高差与纵向偏移,机器人读取电站、tracker 和气象数据后自主生成清洗计划;独立小型 PV 模组供电,并支持 IP65、防风保护和 OTA 差分升级。
技术与产业意义
光伏电站属于高度结构化但覆盖面积巨大的机器人场景。组件安装和清洗任务重复度高、路线明确,同时又受坡度、沙尘、风速和人员安全限制,因此比通用人形更适合专用机器人的规模化商业部署。
TrinaTracker 原本掌握 tracker、工程与电站数据,把机器人加入后,可以把设计—施工—运行—清洗—数字孪生连成一条数据闭环。对这种垂直场景而言,机器人价值最终会体现在建设周期、人力成本、清洗频率、发电增益和 LCOE,而不是机器人本体参数本身。
仍待验证
- 同一公司公开资料中效率口径存在差异:9 月 24 日发布稿写“最高 90 块/小时、约人工 3–4 倍”,而 Trinasolar 产品页写“综合安装效率超过 60 块/小时、约人工 2 倍”;需要区分峰值节拍与综合工地效率;
- 暂未披露大规模订单、交付台数、售价和真实项目 ROI;
- “毫米级定位”、无人连续运行等为官方描述,仍需要不同地形、风沙和温度工况的长期可靠性数据;
- 清洗机器人带来的实际发电增益取决于当地沙尘、降雨和清洗策略,不能用单一数字泛化。
来源:
- https://www.prnewswire.com/news-releases/trinatracker-launches-two-robots-to-expand-its-smart-pv-ecosystem-302889010.html
- https://www.trinasolar.com/en-glb/bracket-smart-control/
- https://www.trinarobot.com/
今日供应链观察
过去24小时的供应链信息体现出三种不同的规模化路径。
整机制造层,智元的第 2 万台机器人下线说明国内整机制造规模继续扩大;Amazon 则投入超 1 亿美元,在北美增加机器人相关先进制造能力,把加工、焊接、涂装与装配进一步内部化。
核心组件层,梅卡曼德累计部署超过 3 万台/套“脑眼手”组件,并兼容 40 多个机器人品牌、1,000 多种机械臂型号,说明感知、规划和末端执行可以独立于某一种机器人形态形成标准化平台。
场景设备层,Skydio 的 MegaDock 和 TrinaTracker 的安装/清洗机器人显示,BOM 正从机器人本体扩大到配套基础设施:Dock、机械回收、充电、LiDAR、工业 3D 相机、真空末端、气象传感器、通信与边缘计算都会成为系统成本的一部分。
因此,供应链分析不能只统计“单机用了多少减速器和电机”。越来越多机器人项目的真实 BOM 是 本体 + 感知 + 通信 + Dock/充电 + 软件平台 + 运维设施。
今日技术主线
过去24小时的技术进展明显从“单机智能”转向系统级运行能力。智元验证的是数百台机器人在同一高客流场景中的调度与运维;Skydio 通过固定翼、自治路径规划和机械 Dock 扩展无人值守半径;Amazon 则直接投入制造基础设施。
另一条主线是“智能组件平台化”:梅卡曼德把 3D 感知、规划与末端执行跨多种本体复用,而 TrinaTracker 则把机器人嵌入已有的光伏工程、tracker 和数字平台。
今天的技术主线可以概括为:
多机运营 × 长航时自主系统 × 本地化制造 × 标准化智能组件 × 垂直场景机器人。
评论 (0)
登录 后参与讨论
加载评论中...