
今日 Top 5
1. Cognex 以约 5 亿美元收购 RealSense:工业机器视觉向机器人 3D 感知整合
Cognex 于 9 月 22 日宣布签署最终协议,以约 5 亿美元现金收购 RealSense,交易预计在 2026 年第四季度完成。RealSense 预计 2026 年收入为 8,000万—9,000万美元,同比增长超过 50%;其人脸认证业务将在交易完成前独立拆分。

图片直链以官方收购页为稳定来源;产品图与 D585 Pro 详情见:RealSense D585 Pro Series。
技术拆解
RealSense 的核心资产不只是一组深度相机,而是 立体深度硬件 + 自研视觉 SoC + SDK + 开发者生态。其新一代 D585 Pro 采用 V5 SoC,官方规格包括 120°×100° 深度视场、低于 12 cm 的最近工作距离、10 m 以上量程、最高 90 fps 深度输出、IP65,并支持相机端 RGB-D 合并和深度压缩。
Cognex 原有优势集中在工业 ID、2D/3D 检测与测量;收购后,其产品边界将进一步覆盖机器人导航、近距离操作和移动机器人 3D 感知。
技术与产业意义
工业机器视觉与机器人感知正在从两个相对独立的市场向同一平台收敛。对于客户而言,质量检测、识别、深度感知、导航和操作可能逐步由统一供应商提供硬件、SDK 与部署支持。
这也会改变感知供应链的竞争结构。相机模组、视觉处理芯片、SDK、标定工具和开发者生态将被更紧密地绑定,规模化客户会更加看重跨产品兼容性、生命周期供货和软件维护能力,而不仅是单颗传感器参数。
仍待验证
- 交易尚未完成,仍需监管审批及其他成交条件;
- “机器人感知市场到 2030 年约 16 亿美元、年增速超过 25%”属于 Cognex 的市场估计;
- D585 的“5× 深度质量”“2× 降噪”等性能提升为 RealSense 官方对比口径,缺少统一第三方 benchmark;
- 收购后 RealSense 的开放 SDK、产品定价和独立开发者生态是否保持现状,需要观察整合后的产品策略。
来源:
- SEC Form 8-K
- Cognex / RealSense 官方公告
- RealSense D585 Pro Series
2. NVIDIA 发布 Isaac ROS 5.0:把 Agent 开发工作流和 GPU 数据通路推入 ROS 标准栈
NVIDIA 9 月 22 日在 ROSCon 发布 Isaac ROS 5.0,新增 ROS 2 Lyrical 与 Ubuntu 24.04 支持,并推出面向 AI Agent 的机器人开发 Skill。FoundationPose 推理库官方称最高可提升 5.5 倍性能,FoundationStereo 也加入可由 Agent 驱动的微调流程。
本条配图来自 NVIDIA 官方 Isaac ROS 页面;其 CDN 图片地址会动态变化,归档时建议从来源页取图。
配图来源:NVIDIA Isaac ROS
技术拆解
这一版本的重要底层变化是 rosidl::Buffer 与 CUDA buffer backend。GPU 中的图像、深度图等大数据在运行条件允许时,可以直接在 ROS 2 节点之间进行 GPU-resident 传输,减少 CPU 序列化和内存复制。
Isaac ROS 5.0 还增加了用于环境配置、操作和节点迁移的 Agent Skill。AI 编码 Agent 可以分析 ROS 节点的数据路径、识别不必要的 CPU copy,并把已有 CUDA 节点迁移到新的 buffer 接口。部署范围覆盖 Jetson Orin Nano 到 Jetson Thor。
技术与产业意义
机器人算力瓶颈并不只发生在模型推理本身。相机、深度、点云和中间特征如果频繁在 CPU/GPU 之间复制,数据搬运会抵消 GPU 加速收益。把 GPU buffer 纳入 ROS 标准接口,属于基础设施级优化。
Agent Skill 则把 AI Agent 引入机器人软件工程:它主要提升的是开发、迁移、配置和调试效率,而不是直接让机器人获得更高自主性。对大量使用 ROS 2 的团队,这可能减少 GPU 优化和软件集成的人力成本。
仍待验证
- FoundationPose “最高 5.5×”属于 NVIDIA 官方性能口径,需要结合具体硬件、模型和输入条件理解;
- Agent Skill 当前更接近开发辅助工具,不能等同于机器人运行时 Agent;
- 已有 Isaac ROS 项目迁移到新的接口仍可能需要代码适配和回归测试;
- NVIDIA 对 ROS 软件栈的深入集成也会进一步增强 Jetson/CUDA 生态黏性,跨硬件平台的实际迁移成本仍需观察。
来源:
- NVIDIA Blog|Isaac ROS 5.0
- NVIDIA Technical Blog|rosidl::Buffer 与 CUDA zero-copy
- NVIDIA Isaac ROS
3. Viam BoxBot:125 次示教、约 5 小时数据训练出开箱 VLA,展示“经典控制 + 学习策略”混合路线
Viam 9 月 22 日公布将在 IROS 2026 展示 BoxBot。该机械臂使用视觉伺服切割纸箱胶带,再用微调后的 SmolVLA 打开四个箱盖;训练数据只有 125 次遥操作示教,约 5 小时、4 天采集,VLA 在 NVIDIA Jetson Orin Nano 上本地推理。
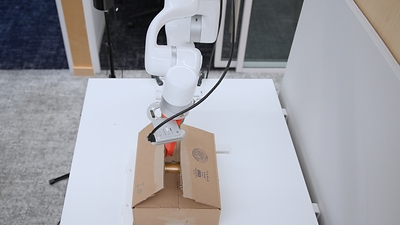
图片来源:Viam / PR Newswire。
技术拆解
BoxBot 把不同技术用于最适合的问题:
- 视觉伺服负责沿 1–2 mm 宽的胶带接缝精确跟踪;
- SmolVLA处理纸板箱盖这种可变形、接触丰富、难以精确建模的操作;
- 其他运动仍使用经典 motion planning;
- 两路相机与机械臂状态同步记录,数据上传后用 LeRobot / Hugging Face Jobs 微调,再部署回机器人。
代码和数据集已经公开,可用于复现和比较。
技术与产业意义
这套系统展示了一条更务实的 VLA 部署路线:不要求所有动作都端到端学习。几何明确、精度要求高的部分继续使用视觉伺服和规划;难建模、接触复杂的部分交给学习策略。
125 次示教能得到可工作的窄任务策略,也说明在预训练模型基础上,特定操作的后训练数据量可以远低于从零训练机器人策略。对企业而言,这降低了为单一工序引入学习策略的门槛。
仍待验证
- Viam 没有披露完整任务成功率、失败类型和不同纸箱分布下的 benchmark;
- “125 次示教足以得到工作策略”只对应当前窄任务,不能外推到通用操作;
- 对纸箱尺寸、胶带材质、箱盖阻力和遮挡变化的泛化范围仍不清楚;
- 数据采集和云端训练流程由 Viam 平台统一管理,换用其他硬件/软件栈时的数据效率未必相同。
来源:
- Viam / PR Newswire|BoxBot
- Viam Robotics on Hugging Face
4. Epson 在美国推出首款协作机器人 AX6:工业机器人厂商补齐 PFL + 易编程产品线
Epson America 9 月 22 日正式发布 AX6,这是 Epson 的首款协作机器人。AX6 为 6 轴、6 kg 负载、900 mm 臂展、0.03 mm 重复定位精度,支持 Power and Force Limiting(PFL)、ISO 5 洁净室和 IP54,并已通过经销渠道销售。
图片来源:Epson 官方 AX6 产品页。
技术拆解
AX6 采用轻量化碳纤维结构,末端直接提供 Ethernet 和气路接口,控制器支持 ROS 2、REST 和 TCP/IP。软件侧采用 AX Portal,可通过 block programming 或 Python 编程,并支持 3D 仿真与手引导示教。
安全功能包括 SS2、SLS、SLP、PFL、STO 等。PFL 允许机器人在符合应用风险评估的前提下与人员共享工作空间,但并不意味着任何工况都可以直接取消围栏。
技术与产业意义
Epson 原有优势集中在 SCARA 和高精度工业六轴机器人。AX6 的加入说明传统工业机器人供应商正在把安全功能、低代码编程、第三方末端兼容和 AMR 集成做成同一套产品。
这类产品的竞争重点已经不只是机械臂精度,而是部署成本:示教是否简单、工具接线是否方便、风险评估是否容易、能否在洁净环境使用、与移动底盘和软件系统是否容易集成。对于中小型自动化项目,这些因素会直接影响总工程成本。
仍待验证
- PFL 只是在正确风险评估后“可能”允许无围栏运行,并非默认无围栏;
- 当前发布未披露美国市场价格、典型节拍和总拥有成本;
- Epson 官方给出的节能优势采用特定 ISO 9283 测试和对比对象,不能泛化到所有同级协作机器人;
- AX6 在高频协作任务中的长期碰撞检测、维护周期和实际现场节拍仍需客户案例验证。
来源:
- Epson America / PR Newswire|AX6 发布
- Epson AX6 官方规格
5. Knightscope 披露约 2,700 万美元续约/预订/客户授予:安防机器人继续向“机器人 + 软件 + 人员”服务化
Knightscope 9 月 22 日披露,2026 年 5 月 20 日至 9 月 18 日期间形成约 2,700 万美元的“estimated renewals, bookings and client awards”,共涉及 109 项合同或授予。其中约 1,960 万美元(72%)来自续约,约 750 万美元来自新业务。
本条配图来自 Knightscope 官方 Media Kit;图片 CDN 会变化,归档时建议从官方媒体库取图。
配图来源:Knightscope Media Kit
技术拆解
Knightscope 正把自主安防机器人、AI 软件和持牌安保人员打包成 Autonomous Security Force 管理服务。机器人负责巡逻与感知,Signals 平台负责数字孪生、事件过滤、记录和调度,人类安保负责需要权限和判断的现场响应。
其新一代 K7 面向大型工业园区、物流场站和关键基础设施,支持轻度越野自主巡逻、360° 视频、热成像、人员/车辆/车牌检测和双向喊话。
技术与产业意义
安防机器人商业模式正在从“卖一台机器人”转向按持续服务交付安全结果。这使续约率和服务合同价值比单纯机器人出货量更能反映客户是否愿意长期使用。
72% 的金额来自续约,说明老客户持续采购是当前业务的重要组成部分。把机器人、软件和人工响应放在一个合同中,也减少客户自行整合多个安防供应商的成本,但同时使 Knightscope 的商业模型更接近综合安保服务商,而不是纯机器人厂商。
仍待验证
这一数字需要严格按公司定义理解:
- 约 2,700 万美元不是收入、backlog、剩余履约义务或 GAAP 财务指标;
- 其中约 1,700 万美元来自一份三年 MSA 的公司估算,但客户没有最低采购义务;
- 约 580 万美元来自书面 client award,截至统计日尚未形成最终协议或订购文件;
- 该指标包含机器人、软件及人工安保服务,不能直接解释为机器人订单金额。
来源:
- Knightscope / Business Wire|约 2,700 万美元运营指标
- Knightscope Autonomous Security Force
- Knightscope Media Kit
今日供应链观察
过去24小时的供应链信息主要集中在感知整合与机器人内部高速网络。
Cognex 收购 RealSense,将工业机器视觉、3D 深度相机、视觉 SoC 和机器人 SDK 更紧密地整合到同一家公司。对整机厂而言,这类整合有机会减少跨供应商标定和软件适配,但也可能提高对单一视觉生态的依赖。
芯片侧,Aeonsemi 同日发布 Praxium 多千兆 Ethernet PHY,支持 10/5/2.5 Gbps,单口器件采用 6×6 mm QFN,面向相机、LiDAR、区域控制器和机器人网络骨干。厂商称在非对称 10 Gbps 传感器链路中芯片功耗最低可到约 350 mW,并支持 STP、同轴与 mini-twinax、PoC/PoDL、IEEE 1588 与 gPTP。首批器件正在送样,计划 2026 年第四季度量产。
这类器件对应的是一个经常被忽略的机器人 BOM:线束、PHY、交换、时钟同步和供电。当机器人拥有更多高分辨率相机、LiDAR 和分布式控制器后,内部网络的带宽、线重、关节穿线空间、EMC 和功耗会直接影响整机设计。统一到标准以太网也有助于减少多种私有总线并存造成的系统复杂度。
来源:
- Aeonsemi|Praxium Multi-Gigabit Ethernet PHY
今日技术主线
过去24小时的信息显示,机器人技术栈正在进一步向基础设施层下沉。RealSense 与 Cognex 的整合发生在视觉感知层,Isaac ROS 5.0 改造的是 ROS 节点之间的数据通路与开发方式,Aeonsemi 则瞄准机器人内部高速网络。
应用层同时出现另一种趋势:BoxBot 采用经典视觉伺服、运动规划和 VLA 的混合架构,而不是追求完全端到端;Epson 与 Knightscope 的进展则把安全认证、部署工具、软件平台和持续服务纳入机器人产品本身。
今天的技术主线可以概括为:
3D 感知平台 × ROS/GPU 数据通路 × 混合式 VLA 操作 × 协作安全 × 服务化部署。
评论 (0)
登录 后参与讨论
加载评论中...